
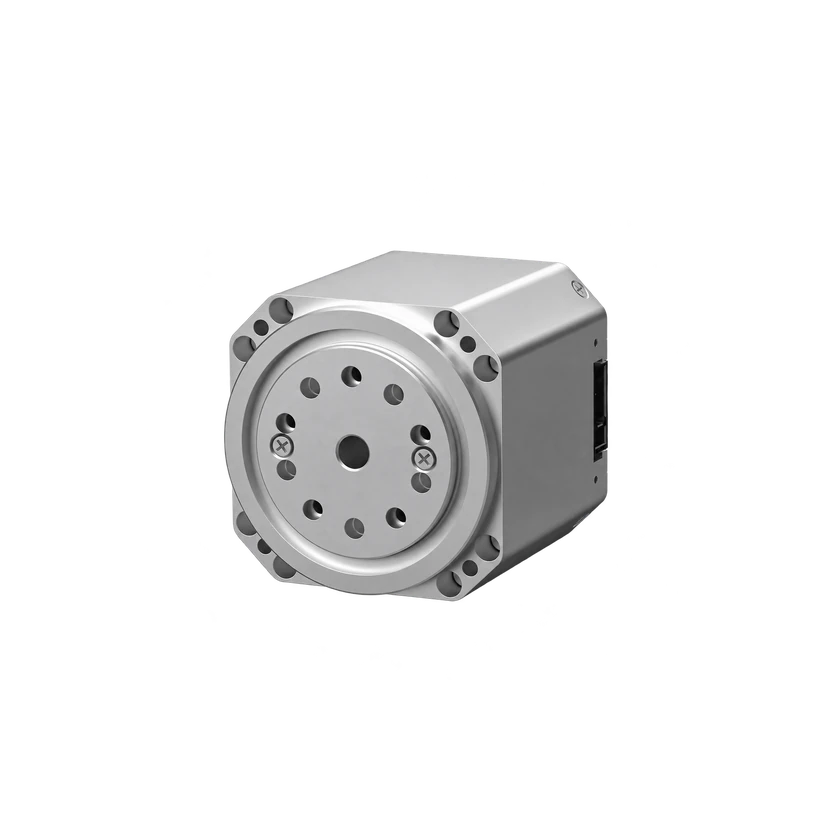
技術仕様
出力・伝達
- 出力トルク · 定格
2 N·m
範囲未指定
- 出力トルク
10 N·m
範囲未指定
- 出力回転速度 · 定格
40 rpm
範囲未指定
- 出力回転速度 · 無負荷
160 rpm
範囲未指定
- バックラッシ · 未満
≤10 arcmin
範囲未指定
電気仕様
- 動作電流 · 定格
0.7 A
範囲未指定
- 動作電流 · ピーク
10 A
範囲未指定
エンコーダー・フィードバック
- エンコーダー種類
デュアル絶対値エンコーダ
範囲未指定
- エンコーダー分解能
14 bit
範囲未指定
- エンコーダー分解能
14 bit
範囲未指定
通信・制御
- 通信インターフェース
CAN-FD / CAN
範囲未指定
- 制御ループ周波数
3000 Hz
範囲未指定
構造・内蔵部品
- 注文コード
HTCP-4531-06-CYC
範囲未指定
- モーター種類
ブラシレスDCモーター
範囲未指定
- モーター内蔵状態
内蔵
範囲未指定
- 減速機内蔵状態
内蔵
範囲未指定
- エンコーダー内蔵状態
内蔵
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 高さ
- 4.49 cm
- 長さ
- 4.4 cm
- 重量
- 0.237 kg
- 幅
- 4.4 cm
- 減速比
- 31:1
- 動作電圧 · 定格
- 24 V
- 動作電圧
- 12–50.4 V
- 定格電力 · 定格
- 8.5 W
- 減速機タイプ
- サイクロイド減速機
- システム応答時間
- 0.00014 s
出典 · 2
2026-11-14
通信インターフェース · CAN-FD · p. 14
通信インターフェース · CAN · p. 14
制御ループ周波数 · 3000 Hz · p. 14
バックラッシ · ≤10 arcmin · p. 14
エンコーダー分解能 · 14 bit · p. 14
動作電流 · 0.7 A · p. 14
動作電流 · 10 A · p. 14
注文コード · HTCP-4531-06-CYC · p. 14
出力回転速度 · 40 rpm · p. 14
出力回転速度 · 160 rpm · p. 14
出力トルク · 2 N·m · p. 14
出力トルク · 10 N·m · p. 14
高さ · 4.49 cm
長さ · 4.4 cm
重量 · 0.237 kg
幅 · 4.4 cm
減速比 · 31:1
動作電圧 · 24 V
動作電圧 · 12–50.4 V
定格電力 · 8.5 W
システム応答時間 · 0.00014 s
2026-11-14
エンコーダー種類 · デュアル絶対値エンコーダ · HTCP series introduction
エンコーダー内蔵状態 · 内蔵 · HTCP series introduction
モーター内蔵状態 · 内蔵 · HTCP series introduction
減速機内蔵状態 · 内蔵 · HTCP series introduction
モーター種類 · ブラシレスDCモーター · HTCP series introduction
減速機タイプ · サイクロイド減速機
同シリーズのモデル比較
2〜4件の構成を選択
選択した構成を比較| 技術仕様 | HTCP-5031-06-CYC標準構成 | HTCP-4531-06-CYC標準構成 |
|---|---|---|
| 通信インターフェース | CAN-FD範囲未指定 | CAN-FD範囲未指定 |
| 通信インターフェース | CAN範囲未指定 | — |
| バックラッシ · 未満 | ≤10 arcmin範囲未指定 | ≤10 arcmin範囲未指定 |
| 通信インターフェース | — | CAN範囲未指定 |
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。