- ステータス
- 商用
- 価格
- 価格未公開
2〜4件のモデルまたは構成を比較します。定格・連続・ピーク値の条件を情報源で確認してください。
実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。
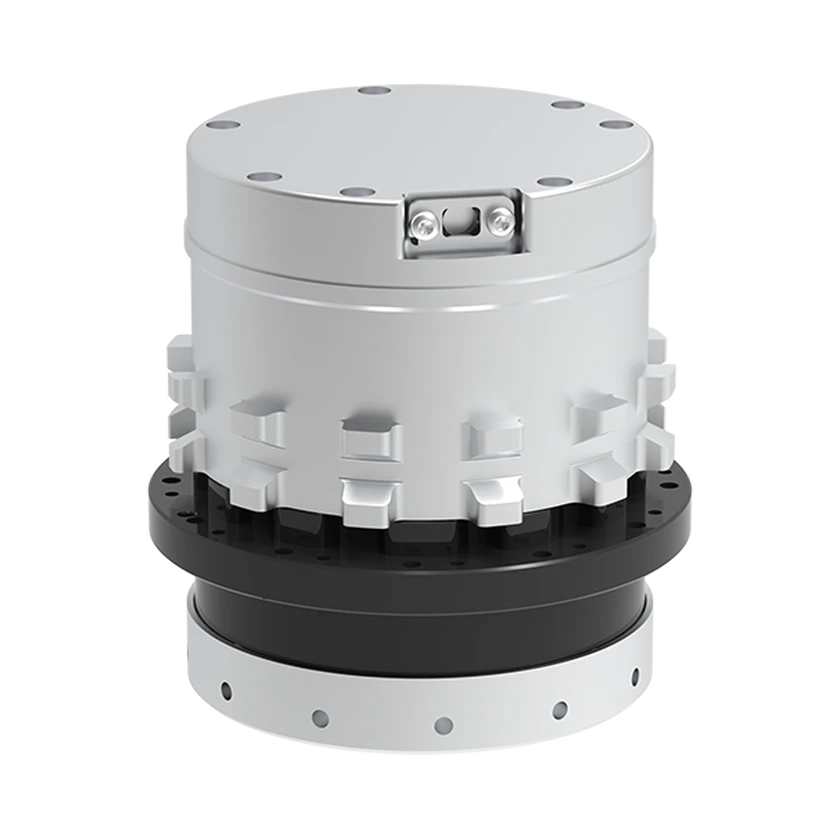
BSJ 一体型関節モジュール · BSJ11 · 100:1 標準構成
重量 / 動作電圧 · 定格 / 通信プロトコル / 制御ループ周波数 / 保護等級 / 外径 / 中空径 / 出力トルク · 平均負荷 / 出力トルク · 瞬間最大 / 出力トルク · 起動・停止許容 / 出力回転速度 · ピーク / エンコーダー分解能
確認 · 2026-09-16 · 2026-09-17
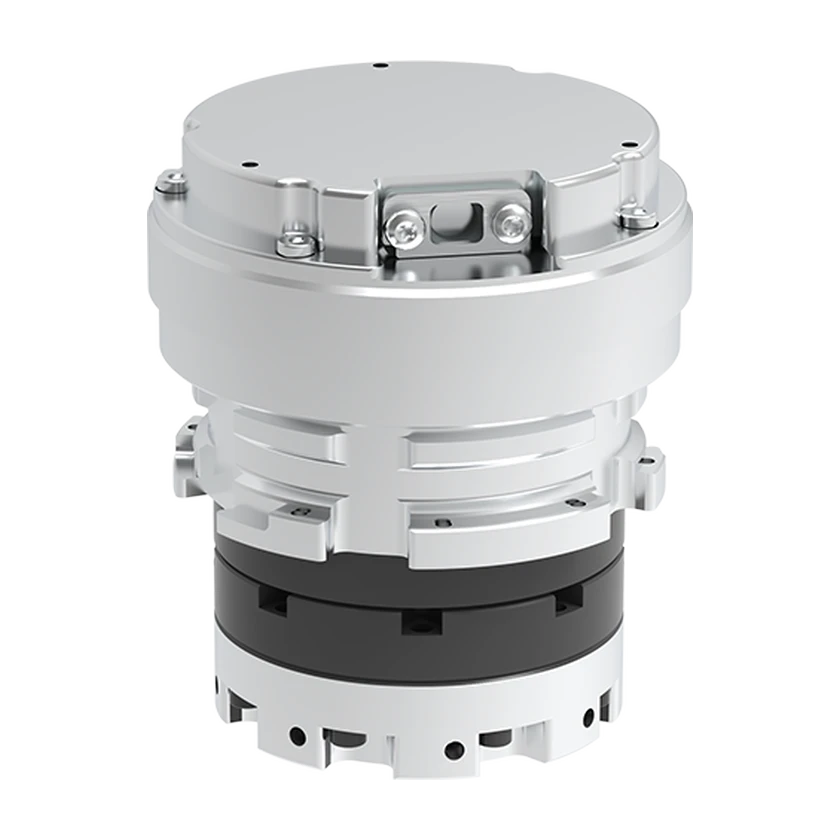
BSJ 一体型関節モジュール · BSJ17 · 100:1 標準構成
重量 / 動作電圧 · 定格 / 通信プロトコル / 制御ループ周波数 / 保護等級 / 中空径 / 出力トルク · 平均負荷 / 出力トルク · 瞬間最大 / 出力トルク · 起動・停止許容 / 出力回転速度 · ピーク / エンコーダー分解能
確認 · 2026-09-16 · 2026-09-17
BSJ 一体型関節モジュール · BSJ11 · 100:1 標準構成
制御モード / 減速機内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態 / コントローラー内蔵状態
確認 · 2026-09-16
BSJ 一体型関節モジュール · BSJ17 · 100:1 標準構成
制御モード / 固有受容フィードバック / 減速機内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態 / コントローラー内蔵状態
確認 · 2026-09-16
BSJ 一体型関節モジュール · BSJ11 · 100:1 標準構成
軸方向長さ
確認 · 2026-09-16
BSJ 一体型関節モジュール · BSJ17 · 100:1 標準構成
軸方向長さ / 外径
確認 · 2026-09-16