
Robot Data Collection Systems
Explore source-backed systems for robot demonstration, teleoperation, motion capture, and training-data collection.
Showing 3 robot data collection systems models
| Component | Organization | Country | Device form factor | Collection method | Captured data | Robot required during capture | Actions |
|---|---|---|---|---|---|---|---|
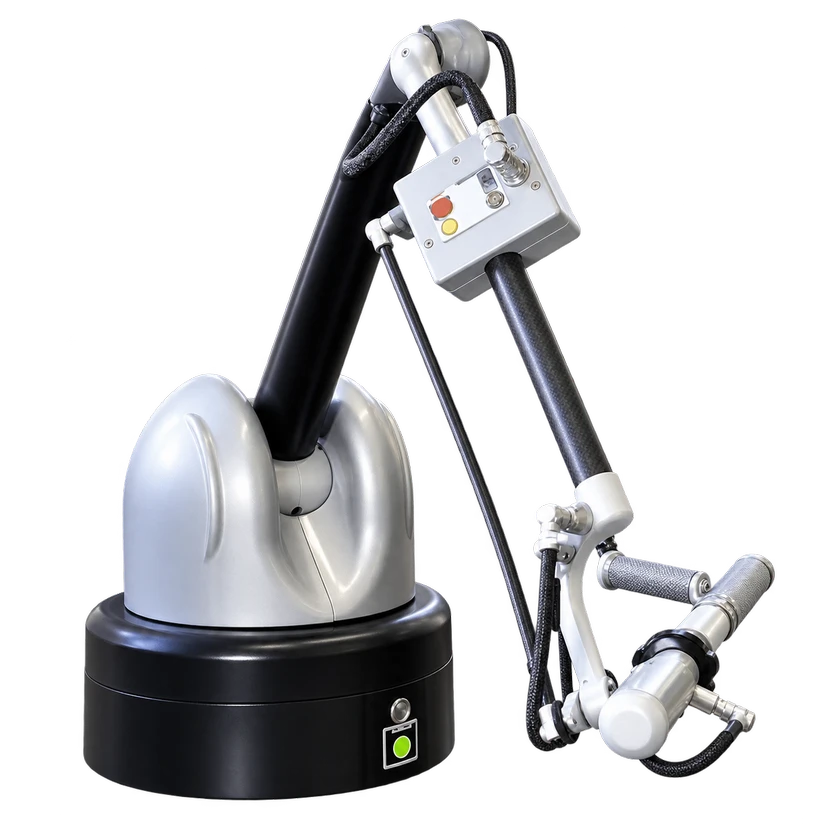 Virtuose 6DVirtuose 6D | Haption | France | Master controller | Teleoperation | Force feedback | Required | |
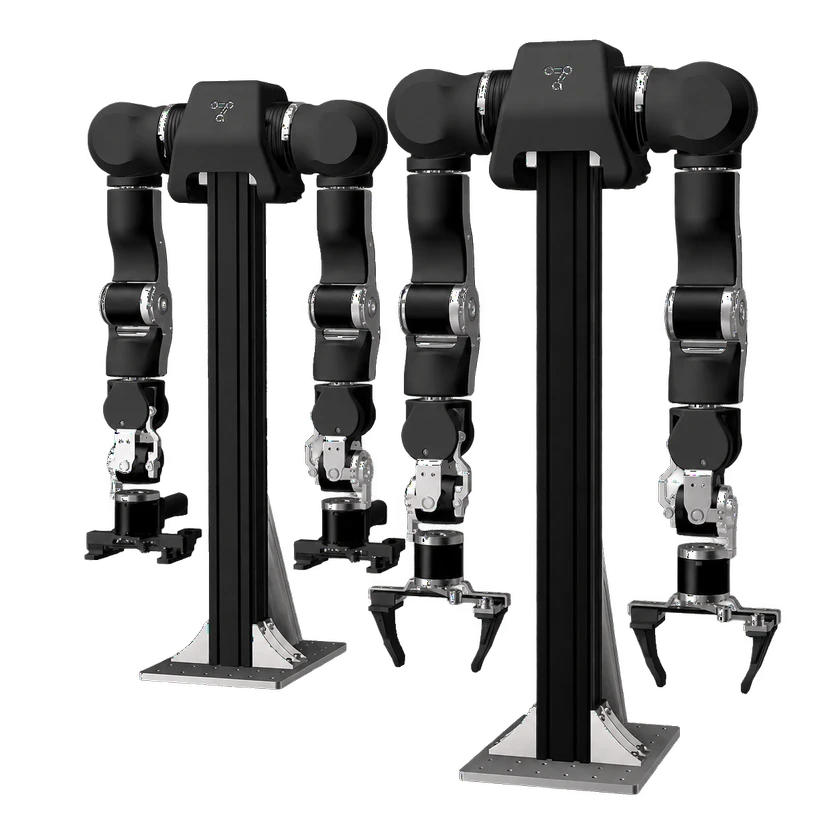 OpenArm TeleoperationOpenArm Teleoperation | Enactic | Japan | Master controller | Teleoperation | End-effector pose · Force feedback · Joint angle | Required | |
 GELLOGELLO | UC Berkeley | United States | Master controller | Teleoperation | End-effector pose · Joint angle | Required |
Submit a source or correction