
 Techsoft Robotics
RJSII-14
Preis
Preis nicht veröffentlicht
Typ
Komponenten · Integrierte Gelenke
Status
Kommerziell
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Hersteller kontaktieren
Veröffentlichungsdatum
Unbekannt
Land/Region
China
Zuletzt geprüft
Unbekannt
- Außendurchmesser
- 76 mm
RJSII-14 ist ein integriertes Robotergelenk von Techsoft Robotics mit Wellgetriebe, rahmenlosem Torquemotor, zwei Encodern, Servoantrieb und Bremse. Bei 76 mm Durchmesser und 1,6 kg Masse bietet es 13,5 N·m mittleres Lastmoment für kollaborative Roboter, Medizinroboter und Automatisierungsanlagen.
1 / 1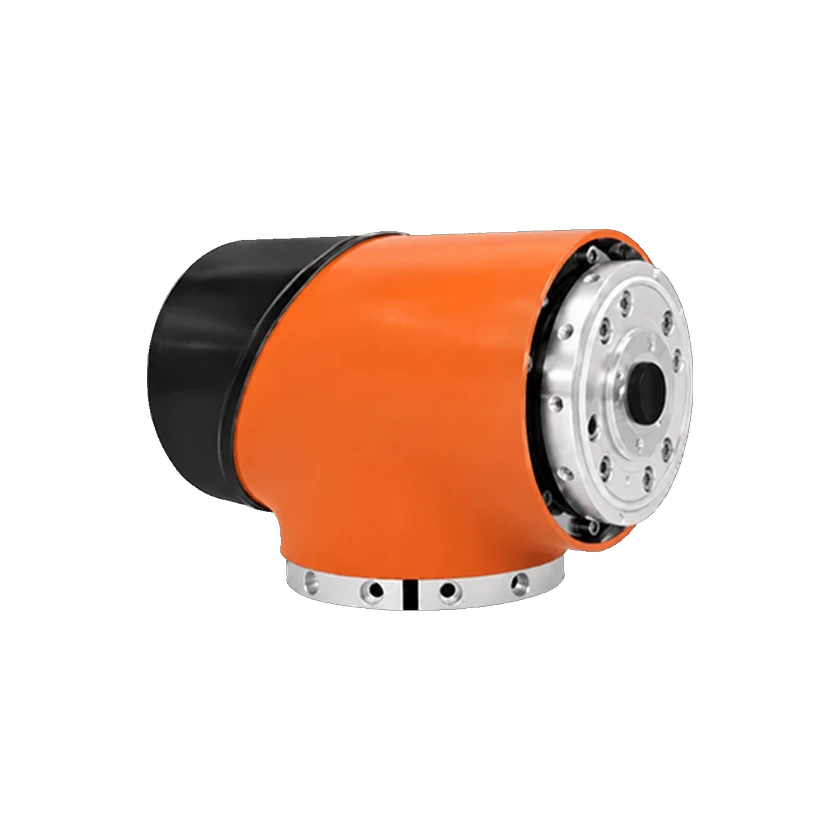
Technische Daten
Werte werden in einheitlichen technischen Einheiten angezeigt.
Abtrieb & Übertragung
- Abtriebsdrehmoment
13.5 N·m
- Abtriebsdrehmoment
34 N·m
- Abtriebsdrehmoment · Spitzenwert
66 N·m
- Abtriebsdrehzahl · Nennwert
30 rpm
- Abtriebsdrehzahl · Maximum
45 rpm
Abmessungen & Montage
- Außendurchmesser
76 mm
- Axiale Länge
122 mm
- Hohlwellendurchmesser
7.5 mm
- Kippmoment · Maximum
41 N·m
Elektrische Daten
- Betriebsstrom · Nennwert
4.8 A
- Betriebsstrom · Spitzenwert
14.4 A
- Elektrische Leistung · Nennwert
129 W
Encoder & Rückmeldung
- Encodertyp
Absolut
- Encodertyp
Inkremental
- Encoder-Auflösung
17 bit
- Encoder-Zählwerte pro Umdrehung
20000 count/rev
Kommunikation & Regelung
- Kommunikationsprotokoll
EtherCAT / CANopen
- Steuerungsmodus
Vollständig geschlossene Regelung
Bremse & Umgebung
- Bremstyp
Elektromagnetische Reibungsbremse
Aufbau & Komponenten
- Motortyp
Rahmenloser Torquemotor
- Motorintegration
Integriert
- Getriebeintegration
Integriert
- Encoderintegration
Integriert
- Treiberintegration
Integriert
- Bremsenintegration
Integriert
Kommerzieller Status
Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Quelle oder Korrektur einreichen