Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Forschungsprototyp
Verfügbarkeit
Noch nicht veröffentlicht
Veröffentlichungsdatum
12. Juni 2026
Land/Region
Singapur
Letzte Parameterprüfung
2026-11-01
11 DOF
Aktive Freiheitsgrade
19
Anzahl der mechanischen Gelenke
0.52 kg
Handgewicht
5
Anzahl der Finger

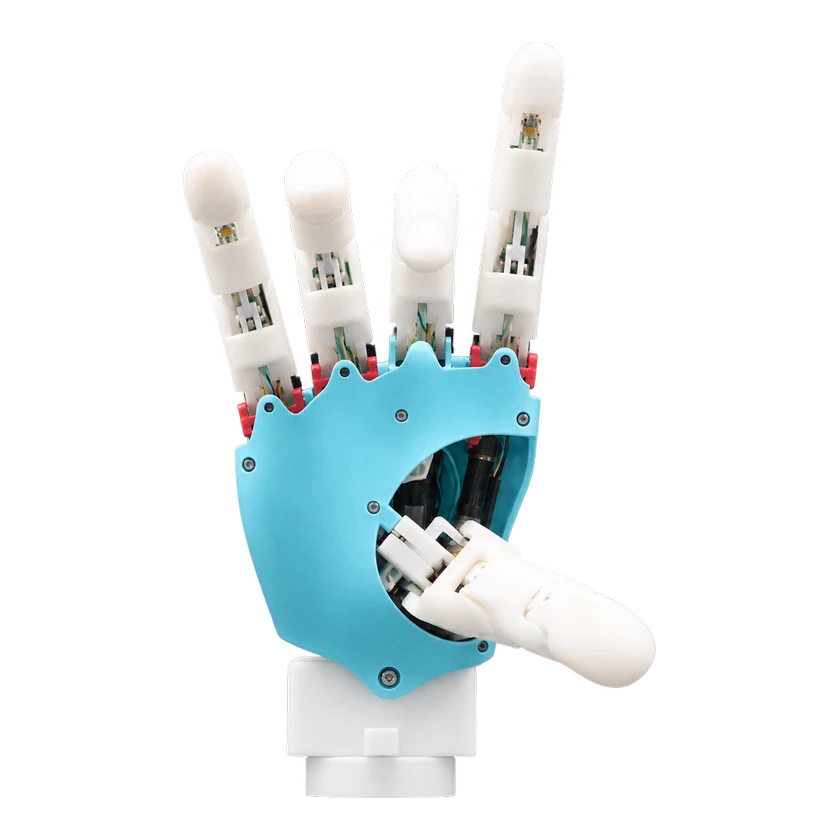
Die SyLink-Roboterhand ist ein Forschungsprototyp von Forschenden der National University of Singapore und der Zhejiang-Universität. Elf Aktuatoren bewegen 19 Gelenke an fünf Fingern über gekoppelte Gestänge und selbsthemmende Schneckengetriebe. Die 520 g schwere Hand erfasst Fingerspitzenkräfte und Gelenkwinkel und demonstriert Greifen, Manipulation innerhalb der Hand und Werkzeugbedienung.

1 / 1SyLink-Roboterhand

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
5
Anzahl der Aktuatoren
11
Aktuatortechnologie
Miniatur-Elektromotoren und Servoantriebe
Aktive Freiheitsgrade
11 DOF
Anzahl der mechanischen Gelenke
19
Materialien
3D-gedruckte Strukturteile
Weiche Polsterung
Silikonbeschichtung an den distalen Fingergliedern
Übertragungsmechanismus
Gestänge und Schneckengetriebe
Aktuatormodell
KST-X06-Mikroservo für gekoppelte seitliche Fingerbewegung

Bewegung und Koordination

Koordinationsarchitektur
Synergiebasierte Unteraktuierung mit gekoppelter PIP/DIP-Beugung und koordinierter Fingerabduktion
Energiebereich
Elektrisch

Mechanik und Montage

Tiefe
≈6 cm

III-A nennt ungefähre Länge/Breite/Tiefe. Umrechnung mm zu cm mit Näherungszeichen. Pose, Hardwarestand und enthaltene Komponenten sind nicht spezifiziert.

Länge
≈23.5 cm

III-A nennt ungefähre Länge/Breite/Tiefe. Umrechnung mm zu cm mit Näherungszeichen. Pose, Hardwarestand und enthaltene Komponenten sind nicht spezifiziert.

Handgewicht
0.52 kg
Breite
≈11 cm

III-A nennt ungefähre Länge/Breite/Tiefe. Umrechnung mm zu cm mit Näherungszeichen. Pose, Hardwarestand und enthaltene Komponenten sind nicht spezifiziert.

Mechanische Struktur

Gelenkencoder
Motorencoder-Rückmeldung an motorgetriebenen MCP-Gelenken
Gelenktyp
Räumliches Viergelenk am MCP entkoppelt Beugung und Abduktion

Sensoren

Sensoren
Gelenkwinkelsensoren und FSR-Kraftsensoren an den Fingerspitzen
Taktiler Sensor
Fünf FSR-Foliensensoren an den Fingerspitzen; Kontaktkraftbereich 0–20 N

Rechenplattform

Onboard-Rechenleistung
Arduino-Mikrocontroller für Sensorerfassung, Ansteuerung und Kommunikation

Entwicklung und Erweiterung

Betriebsmodi
Geschlossene Positions- und Kraftregelung

Konfigurationen

SyLink Hand

Kommunikation und Steuerung

Steuerungsmodus
Geschlossene Positionsregelung

Forschungsprototyp nach III-A/III-F. Externes Befehlsprotokoll, physische Hostschnittstelle, Firmwarebefehle, gemessene Schleifenrate und unabhängig kalibrierte Kraftgenauigkeit sind nicht spezifiziert.

Steuerungsmodus
Geschlossene Kontaktkraftregelung

Forschungsprototyp nach III-A/III-F. Externes Befehlsprotokoll, physische Hostschnittstelle, Firmwarebefehle, gemessene Schleifenrate und unabhängig kalibrierte Kraftgenauigkeit sind nicht spezifiziert.

Sensorik

Taktiles Sensoriksystem vorhanden
Ja
Propriozeptive Rückmeldung
Gelenkwinkel und FSR-Kontaktkraftrückmeldung

Gelenksensoren und encoderabgeleitete MCP-Winkel; distale FSR-Folien liefern Kontaktkräfte. Arduino belegt weder nativen Bus noch Abtast-/Schleifenrate.

Taktile Konfiguration
Fünf FSR-Foliensensoren an den Fingerspitzen; Kontaktkraftbereich 0–20 N

Kommerzieller Status

Status
Forschungsprototyp
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
12. Juni 2026
Quelle oder Korrektur einreichen