
Shadow Robot logoShadow Robot

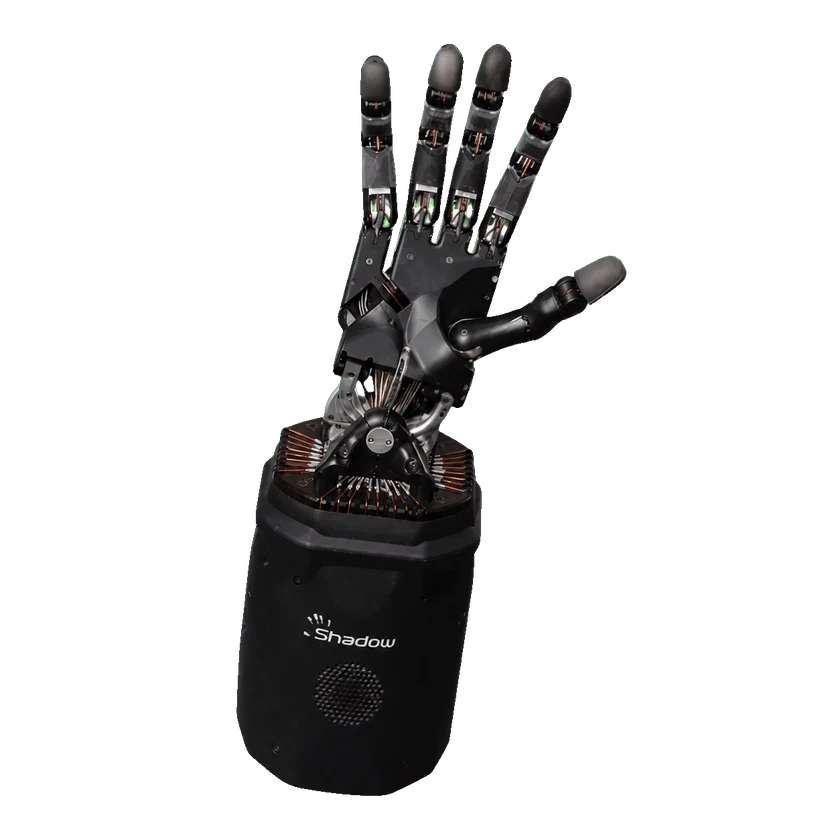
Shadow Dexterous Hand

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Kommerziell
Offenlegungsstatus
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Vereinigtes Königreich
Letzte Parameterprüfung
2026-10-30
20 DOF
Aktive Freiheitsgrade
24
Anzahl der mechanischen Gelenke
4.3 kg
Handgewicht
5
Anzahl der Finger

Shadow Dexterous Hand ist eine fünffingrige Roboterhand für die Forschung mit 20 aktiven Freiheitsgraden und 24 Gelenken einschließlich zweier Handgelenke. Zwanzig Gleichstrommotoren treiben Sehnen an. Hand und Unterarm wiegen zusammen 4,3 kg. EtherCAT, ROS und taktile Fingerspitzen unterstützen Manipulationsversuche.

1 / 1Shadow Dexterous Hand

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
5
Anzahl der Aktuatoren
20
Aktuatortechnologie
DC-Motoren

Offizielle Quelle: Anzahl Aktuatoren: 20 DC-Motoren

Aktive Freiheitsgrade
20 DOF
Anzahl der mechanischen Gelenke
24
Passive Freiheitsgrade
4 DOF

Unteraktuierte Bewegungen; gekoppelte distale Fingergelenke.

Gesamtzahl der Freiheitsgrade
24 DOF

Der Hersteller nennt 24 Freiheitsgrade, darunter 20 aktiv angetriebene und vier unteraktuierte Bewegungen.

Übertragungsmechanismus
Sehnenantrieb

Mechanik und Montage

Handgewicht
4.3 kg

Kommunikation und Steuerung

Kommunikationsschnittstelle
EtherCAT
Kommunikationsprotokoll
EtherCat

Offizielle Quelle: Regelkreisrate über Host 1kHz (EtherCat-Protokoll)

Regelkreisrate
1kHz

Offizielle Quelle: Regelkreisrate über Host 1kHz (EtherCat-Protokoll)

Rückmelderate
1000 Hz

Software und Ressourcen

ROS-Kompatibilität
Vollständig ROS-integriert

Offizielle Quelle: Vollständig ROS-integriert für Forschung und Entwicklung sowie als Testhardware für AI und Machine Learning.

Sensorik

Taktiles Sensoriksystem vorhanden
Mehrere Optionen für taktile Sensorik

Offizielle Quelle: Mehrere Optionen für taktile Sensorik. Je nach gewünschter Geschicklichkeit sind verschiedene taktile Fingerspitzen verfügbar.

Propriozeptive Rückmeldung
1 IMU und 40 Sehnenlastsensoren
Taktile Konfiguration
Shadow Tactile Fingertip (STF) standardmäßig an einigen Fingerspitzen montiert, mit Option auf weitere Upgrades.

Offizielle Quelle: Shadow Tactile Fingertip (STF) standardmäßig an einigen Fingerspitzen montiert, mit Option auf weitere Upgrades.

Konfigurationen

Standard

Kommunikation und Steuerung

Kommunikationsschnittstelle
EtherCAT
Regelkreisrate
1000 Hz

Software und Ressourcen

ROS-Kompatibilität
ROS unterstützt (Version nicht angegeben)

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt
Taktile Konfiguration
2 Shadow-Tastfingerspitzen serienmäßig; optional bis zu 5.
Open Source und Bauunterlagen

Software

Teilweise veröffentlicht

Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.

Hardwaredesign

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

Bauunterlagen

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

TypRessourceLizenzGültige VersionÖffnen
SimulationShadow Dexterous Hand: offizielle Roboterbeschreibung und Simulationsdaten

GitHub · shadow-robot/sr_common

Offizielle Modelle für Visualisierung und Simulation. Passende Variante und Konfiguration auswählen; die Dateien belegen keine Veröffentlichung von Fertigungszeichnungen oder des vollständigen Bordsystems.

BSD-3-ClauseShadow Dexterous HandÖffnen GitHub

Kommerzieller Status

Status
Kommerziell
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen