LinkerBot logoLinkerBot

Linker Hand

Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
China
Letzte Parameterprüfung
2026-10-31
10 aktive Freiheitsgrade
Aktive Freiheitsgrade
0.75 kg
Handgewicht
5
Anzahl der Finger

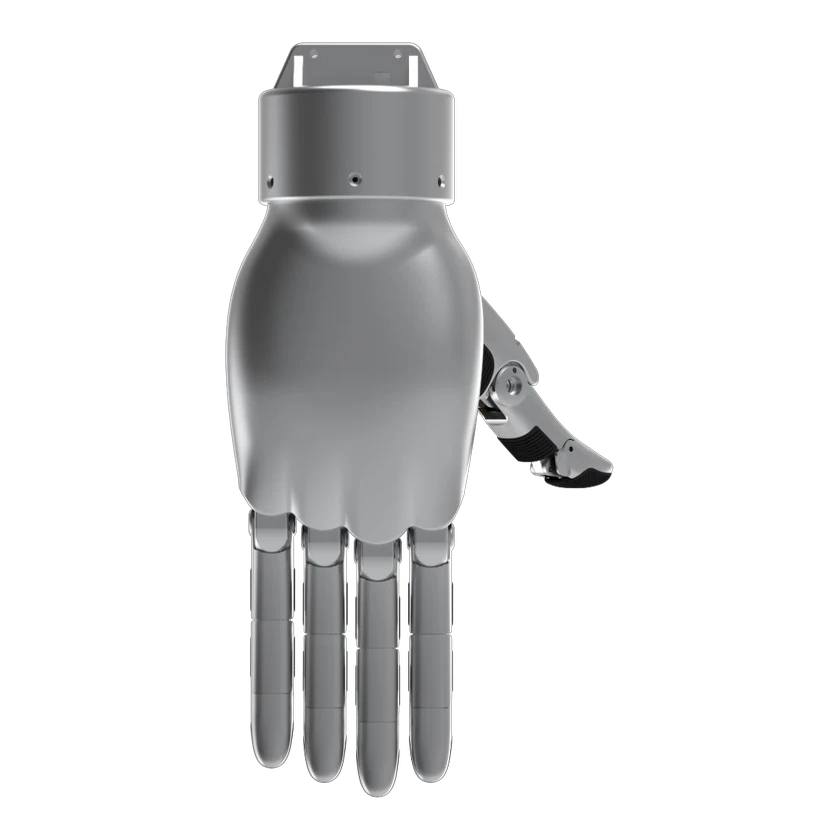
Linker Hand L10 ist eine fünffingrige, gestängegetriebene Roboterhand von Linkerbot für Manipulationsversuche und Weiterentwicklung. Das Herstellerhandbuch nennt 10 aktive und 10 passive Freiheitsgrade, serienmäßige taktile Fingerspitzensensoren und Miniatur-3D-Kraftsensoren sowie optionale Bildverarbeitung und bildbasierte Tastsensorik. Beispiele für ROS-Integration, Pinzettengriffe und Gestensteuerung unterstützen die Entwicklung von Manipulationsabläufen.

1 / 1Linker Hand L10

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Freiheitsgrade und Antrieb

Anzahl der Finger
5
Aktive Freiheitsgrade
10 aktive Freiheitsgrade
Passive Freiheitsgrade
10 passive Freiheitsgrade
Gesamtzahl der Freiheitsgrade
20 DOF
Übertragungsmechanismus
Gestängeantrieb

Mobilität und Nutzlast

Nutzlast der Hand
Maximal 5 kg

Bedingung laut Herstellerangebot: 0.2 m Reichweite.

Allgemeine Nutzlast
—

Mechanik und Montage

Montageschnittstelle
Kompatible Roboterarm-Plattformen
Handgewicht
0.75 kg

Mechanische Struktur

Dexteröse Hand
Fünffingrige geschickte Roboterhand
Modell der dexterösen Hand
Linker Hand L10
Betriebsspannung
24 V

Sensoren

Kamera
Kameras an Fingerspitzen, Handfläche und Handgelenk optional
Sensoren
Taktile und Kraftsensoren an den Fingerspitzen; visuelle und visuotaktile Sensorik optional
Taktiler Sensor
Taktile Fingerspitzensensoren und Miniatur-Dreiachs-Kraftsensoren serienmäßig
Bildsensor
Kamerabasierte visuelle Sensorik optional

Akku und Laufzeit

Stromversorgung
DC 24 V ±10%
Teleoperationsunterstützung
unterstützt

Leistung und Aufgaben

Wiederholgenauigkeit
0.2 mm
Softwarealgorithmus
Cloud-Integration der Skill-Bibliothek und visuelle/perzeptive Modellierung

Interaktion und Kommunikation

Kommunikation
CAN / EtherCAT
Externer Anschluss
CAN / EtherCAT
Haptisches Feedback
Taktile und Kraftwahrnehmung an den Fingerspitzen; visuotaktile Sensorik optional

Entwicklung und Erweiterung

Sekundärentwicklung (SDK)
ROS1, ROS2, Python und C++

Konfigurationen

Linker Hand L10

Kommunikation und Steuerung

Kommunikationsschnittstelle
CAN

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt
Kommerzieller Status

Status
Unbekannt
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen