
 HONPINE
TCHL integrierte Wellgetriebe-Gelenkmodule
- Abtriebsdrehmoment · Nennwert
- 145 N·m
- Gewicht
- 3.3 kg
- Außendurchmesser
- 131 mm
- Betriebsspannung
- 48 V
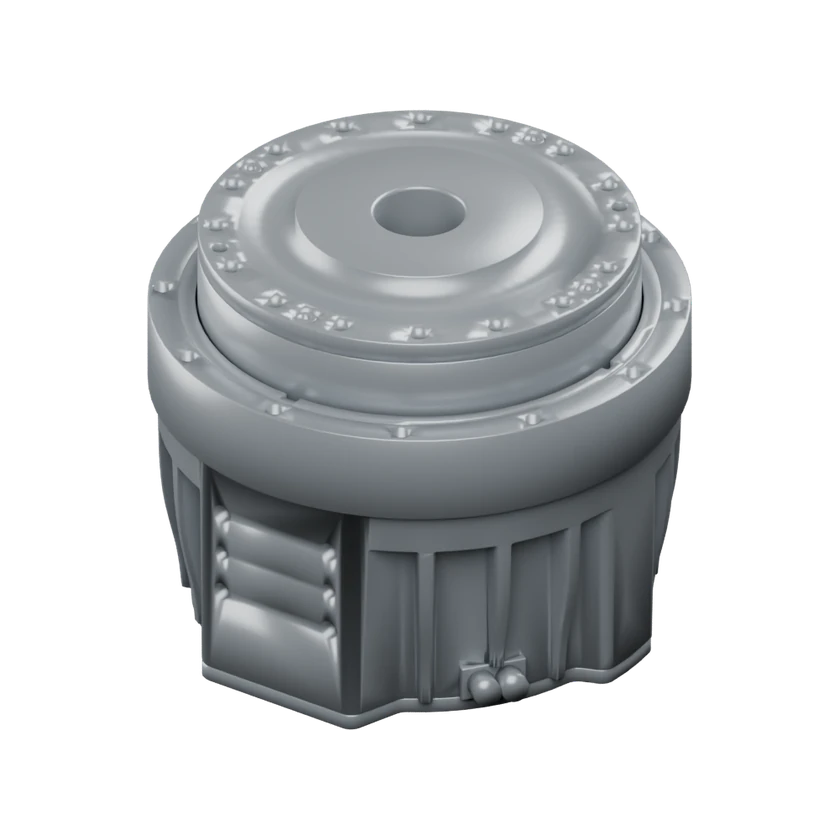
Die TCHL-Module von Honpine vereinen Wellgetriebe, rahmenlosen Drehmomentmotor, Antriebselektronik und zwei Absolutwertgeber. Für kompakte Robotergelenke stehen mehrere Baugrößen und Übersetzungen zur Wahl. Bei einigen Größen sind Haltebremse und Ausgangsdrehmomentsensor verfügbar. Es gibt Varianten für CAN FD und EtherCAT.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
145 N·m
48 V DC
- Abtriebsdrehmoment · Spitzenwert
701 N·m
48 V DC
- Abtriebsdrehzahl · Maximum
49.3 rpm
- Abtriebsdrehzahl · Nennwert
37 rpm
- Abtriebsträgheit
3.859 kg·m²
Bereich nicht zugeordnet
Abmessungen & Montage
- Gewicht
3.3 kg
- Nenndrehmomentdichte
43,94 N·m/kg
Bezogen auf die Nettomasse des Gelenks
dc_point · 48–48 V
- Spitzendrehmomentdichte
212,42 N·m/kg
Bezogen auf die Nettomasse des Gelenks
dc_point · 48–48 V
- Außendurchmesser
131 mm
Bereich nicht zugeordnet
- Hohlwellendurchmesser
22 mm
Bereich nicht zugeordnet
- Kippmoment
210 N·m
Bereich nicht zugeordnet
Elektrische Daten
- BetriebsspannungDC-Leistungseingang
48 V
Encoder & Rückmeldung
- Encoder-Auflösung
17 bit
Bereich nicht zugeordnet
Kommunikation & Regelung
- Kommunikationsschnittstelle
CAN / Ethernet
- Kommunikationsprotokoll
CAN FD / EtherCAT
Bereich nicht zugeordnet
Aufbau & Komponenten
- Motorintegration
Integriert
Bereich nicht zugeordnet
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
- Treiberintegration
Integriert
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Übersetzungsverhältnis
- 81:1
- Übersetzungsverhältnis
- 121:1
- Übersetzungsverhältnis
- 101:1
- IP-Schutzart
- IP54
Quelle · 1
2026-11-22
Gewicht · 3.3 kg
Betriebsspannung · 48 V
Kommunikationsschnittstelle · CAN
Kommunikationsschnittstelle · Ethernet
Kommunikationsprotokoll · CAN FD
Kommunikationsprotokoll · EtherCAT
Encoder-Auflösung · 17 bit
Hohlwellendurchmesser · 22 mm
Treiberintegration · Integriert
Encoderintegration · Integriert
Motorintegration · Integriert
Getriebeintegration · Integriert
Außendurchmesser · 131 mm
Abtriebsträgheit · 3.859 kg·m²
Abtriebsdrehzahl · 49.3 rpm
Abtriebsdrehzahl · 37 rpm
Abtriebsdrehmoment · 145 N·m
Abtriebsdrehmoment · 701 N·m
Kippmoment · 210 N·m
Nenndrehmomentdichte · 145 N·m
Nenndrehmomentdichte · 3.3 kg
Spitzendrehmomentdichte · 701 N·m
Spitzendrehmomentdichte · 3.3 kg
Abtriebsträgheit · 6 kg·m²
Abtriebsdrehzahl · 39.6 rpm
Abtriebsdrehzahl · 29.7 rpm
Abtriebsdrehmoment · 799 N·m
Spitzendrehmomentdichte · 799 N·m
Abtriebsträgheit · 8.612 kg·m²
Abtriebsdrehzahl · 33 rpm
Abtriebsdrehzahl · 24.7 rpm
Abtriebsdrehmoment · 169 N·m
Abtriebsdrehmoment · 847 N·m
Nenndrehmomentdichte · 169 N·m
Spitzendrehmomentdichte · 847 N·m
Übersetzungsverhältnis · 81:1
Übersetzungsverhältnis · 121:1
Übersetzungsverhältnis · 101:1
IP-Schutzart · IP54
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | TCHL-11100:1 | TCHL-1151:1 |
|---|---|---|
| Gewicht | 0.37 kg | 0.37 kg |
| Betriebsspannung | 48 V | 48 V |
| Kommunikationsschnittstelle | CAN | CAN |
| Kommunikationsschnittstelle | Ethernet | — |
| Kommunikationsprotokoll | EtherCATBereich nicht zugeordnet | CAN FDBereich nicht zugeordnet |
| Kommunikationsprotokoll | CAN FDBereich nicht zugeordnet | — |
| Außendurchmesser | 52 mmBereich nicht zugeordnet | 52 mmBereich nicht zugeordnet |
| Abtriebsdrehzahl · Nennwert | 30 rpm | 60 rpm |
| Abtriebsdrehzahl · Maximum | 40 rpm | 80 rpm |
| Abtriebsdrehmoment · Nennwert | 3.6 N·m 48 V DC | 3.6 N·m 48 V DC |
| Abtriebsdrehmoment · Spitzenwert | 25 N·m 48 V DC | 12.5 N·m 48 V DC |
| Nenndrehmomentdichte | 9,73 N·m/kg Bezogen auf die Nettomasse des Gelenks dc_point · 48–48 V | 9,73 N·m/kg Bezogen auf die Nettomasse des Gelenks dc_point · 48–48 V |
| Spitzendrehmomentdichte | 67,57 N·m/kg Bezogen auf die Nettomasse des Gelenks dc_point · 48–48 V | 33,78 N·m/kg Bezogen auf die Nettomasse des Gelenks dc_point · 48–48 V |
| Kommunikationsschnittstelle | — | Ethernet |
| Kommunikationsprotokoll | — | EtherCATBereich nicht zugeordnet |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.