
 HONPINE
HAG integrierte Wellgetriebe-Gelenke
- Abtriebsdrehmoment · Nennwert
- 10.5 N·m
- Betriebsspannung
- 48 V
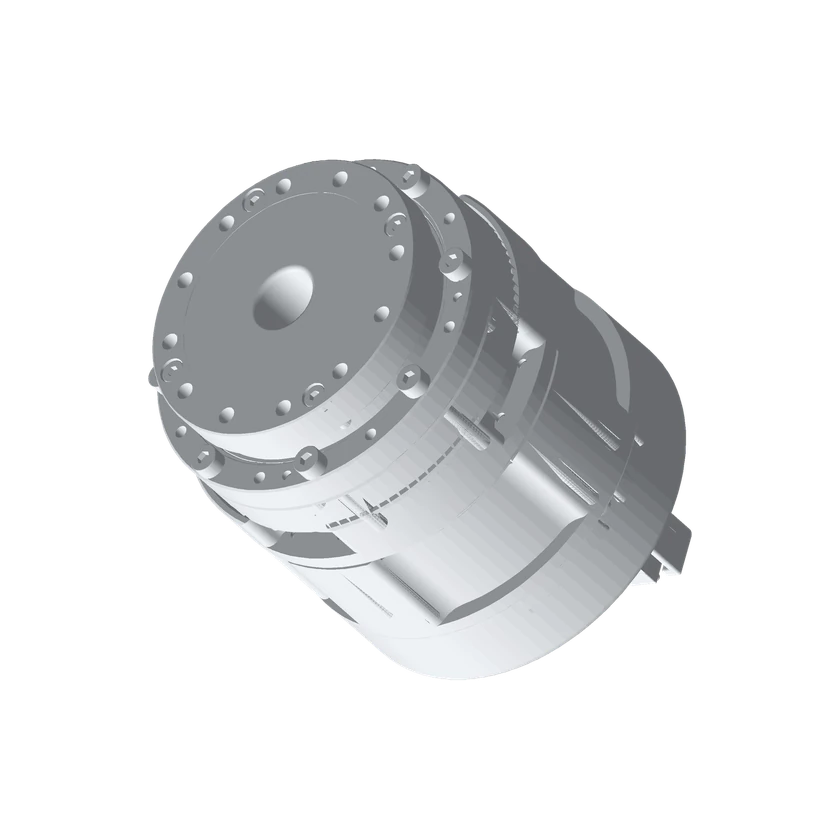
Das HAG-14 ist ein Hohlwellen-Gelenkmodul mit integriertem Wellgetriebe, rahmenlosem Drehmomentmotor, Antriebselektronik und Absolutwertgebern. Bei 48 V DC stehen drei Übersetzungen mit 10,5 bis 21 N·m Nennausgangsdrehmoment zur Wahl. Drehmomentsensor und Haltebremse sind optional.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
10.5 N·m
48 V DC
- Abtriebsdrehmoment · Spitzenwert
23 N·m
48 V DC
- Abtriebsdrehzahl · Nennwert
59 rpm
48 V DC
- Abtriebsdrehzahl · Maximum
98 rpm
48 V DC
- Abtriebsdrehzahl · Maximumt14_v30_output
88 rpm
48 V DC
- Torsionssteifigkeit
4600 N·m/rad
Abmessungen & Montage
- Gewicht
0.875 kg
- Gewichtt14_v30_body
0.97 kg
- Außendurchmesser
70 mm
- Außendurchmesser
74 mm
- Axiale Länge
76.6 mm
- Axiale Länge
79 mm
- Hohlwellendurchmesser
12 mm
Elektrische Daten
- BetriebsspannungDC-Leistungseingang
48 V
- Betriebsstrom · Nennwert
2.92 A
48 V DC
- Betriebsstrom · Maximum
6.39 A
48 V DC
- Betriebsstrom · Nennwertt14_v30_body
3.46 A
48 V DC
- Betriebsstrom · Maximumt14_v30_body
7.58 A
48 V DC
Encoder & Rückmeldung
- Encodertyp
Absolut, BiSS-C
- Encodertypt14_v30_output
Absolut, BiSS-C
- Encoder-Auflösung
20 bit
- Encoder-Auflösung
12 bit
- Encoder-Auflösungt14_v30_motor
20 bit
- Encoder-Auflösungt14_v30_output
19 bit
- Encoder-Auflösungt14_v30_output
12 bit
- Encoder-Zählwerte pro Umdrehung
1048576 count/rev
- Encoder-Zählwerte pro Umdrehungt14_v30_output
524288 count/rev
- Drehmomentrückmeldung
Optionaler Drehmomentsensor
Kommunikation & Regelung
- Kommunikationsschnittstelle
CANopen / EtherCAT
- Kommunikationsprotokoll
CANopen / EtherCAT
Bremse & Umgebung
- Bremstypmotor_side
Elektromagnetisch
- Bremsenhaltemomentmotor_side
≥0.65 N·m
Aufbau & Komponenten
- Motortypmotor_side
Rahmenloser Drehmomentmotor
- Motorintegrationmotor_side
Integriert
- Getriebeintegration
Integriert
- Encoderintegration
Integriert
- Treiberintegration
Integriert
- Bremsenintegrationmotor_side
Optional
Weitere Daten
- CAD-Verfügbarkeitt14_v30_body
STEP-Datei verfügbar
Modelldaten · Konfigurationsbezug ungeprüft
- Drehmoment-Messbereich
- -35 bis 35 N·m
- Übersetzungsverhältnis
- 51:1
- Übersetzungsverhältnis
- 81:1
- Übersetzungsverhältnis
- 101:1
- Gelenksensortyp
- Optionaler Drehmomentsensor
- Betriebsspannung
- 48 V
Quelle · 5
2026-11-22
Gewicht · Mass without brake · 0.875 kg · English product page, table 2
Betriebsspannung · DC Bus Voltage · 48 V · English product page, table 2
Bremsenhaltemoment · Power-off holding brake (motor side) · ≥0.65 N·m · English product page, table 2
Encoder-Zählwerte pro Umdrehung · Single-turn encoder counts · 1048576 count/rev · English product page, table 2
Encoder-Auflösung · Encoder resolution · 20 bit · English product page, table 2
Encoder-Auflösung · Encoder resolution · 12 bit · English product page, table 2
Encodertyp · Absolute encoder; encoder resolution (output) · Absolut, BiSS-C · English product page, table 2
Drehmoment-Messbereich · -35 bis 35 N·m
Betriebsspannung · 48 V
2026-11-22
Gewicht · Weight with brake · 0.97 kg · HAG-T14 V3.0, p. 1
Encoder-Zählwerte pro Umdrehung · Single-turn encoder counts · 524288 count/rev · HAG-T14 V3.0, p. 1
Encoder-Auflösung · Encoder resolution · 20 bit · HAG-T14 V3.0, p. 1
Encoder-Auflösung · Encoder resolution · 19 bit · HAG-T14 V3.0, p. 1
Encoder-Auflösung · Encoder resolution · 12 bit · HAG-T14 V3.0, p. 1
Encodertyp · Absolut, BiSS-C · HAG-T14 V3.0, p. 1
Betriebsstrom · Rated current · 3.46 Arms · HAG-T14 V3.0, p. 1
Betriebsstrom · Maximum current · 7.58 Arms · HAG-T14 V3.0, p. 1
Abtriebsdrehzahl · Maximum speed · 88 rpm · HAG-T14 V3.0, p. 1
Betriebsstrom · Rated current · 3.42 Arms · HAG-T14 V3.0, p. 1
Betriebsstrom · Maximum current · 6.02 Arms · HAG-T14 V3.0, p. 1
Abtriebsdrehzahl · Maximum speed · 56 rpm · HAG-T14 V3.0, p. 1
Betriebsstrom · Rated current · 3.49 Arms · HAG-T14 V3.0, p. 1
Betriebsstrom · Maximum current · 5.82 Arms · HAG-T14 V3.0, p. 1
Abtriebsdrehzahl · Maximum speed · 45 rpm · HAG-T14 V3.0, p. 1
2026-11-22
Kommunikationsschnittstelle · Communication protocol · CANopen · April catalogue, PDF p. 3
Kommunikationsschnittstelle · Communication protocol · EtherCAT · April catalogue, PDF p. 3
Kommunikationsprotokoll · Communication protocol · CANopen · April catalogue, PDF p. 3
Kommunikationsprotokoll · Communication protocol · EtherCAT · April catalogue, PDF p. 3
Axiale Länge · Axial body length · 76.6 mm · April catalogue, PDF p. 5
Axiale Länge · Axial body length · 79 mm · April catalogue, PDF p. 5
Hohlwellendurchmesser · Ø12 · 12 mm · April catalogue, PDF p. 5
Bremsenintegration · Optional · April catalogue, PDF p. 3
Betriebsstrom · Rated current · 2.92 Arms · April catalogue, PDF p. 5
Betriebsstrom · Maximum current · 6.39 Arms · April catalogue, PDF p. 5
Außendurchmesser · Housing diameter · 70 mm · April catalogue, PDF p. 5
Außendurchmesser · Housing diameter · 74 mm · April catalogue, PDF p. 5
Abtriebsdrehzahl · Rated speed · 59 rpm · April catalogue, PDF p. 5
Abtriebsdrehzahl · Maximum speed · 98 rpm · April catalogue, PDF p. 5
Abtriebsdrehmoment · Rated torque · 10.5 N·m · April catalogue, PDF p. 5
Abtriebsdrehmoment · Peak torque · 23 N·m · April catalogue, PDF p. 5
Drehmomentrückmeldung · Optionaler Drehmomentsensor · April catalogue, PDF p. 5
Torsionssteifigkeit · Torsional stiffness ×10⁴ N·m/rad · 0.46 × 10^4 N·m/rad · April catalogue, PDF p. 5
Betriebsstrom · Rated current · 2.89 Arms · April catalogue, PDF p. 5
Betriebsstrom · Maximum current · 5.07 Arms · April catalogue, PDF p. 5
Abtriebsdrehzahl · Rated speed · 37 rpm · April catalogue, PDF p. 5
Abtriebsdrehzahl · Maximum speed · 62 rpm · April catalogue, PDF p. 5
Abtriebsdrehmoment · Rated torque · 16.5 N·m · April catalogue, PDF p. 5
Abtriebsdrehmoment · Peak torque · 29 N·m · April catalogue, PDF p. 5
Torsionssteifigkeit · Torsional stiffness ×10⁴ N·m/rad · 0.6 × 10^4 N·m/rad · April catalogue, PDF p. 5
Betriebsstrom · Rated current · 2.95 Arms · April catalogue, PDF p. 5
Betriebsstrom · Maximum current · 4.91 Arms · April catalogue, PDF p. 5
Abtriebsdrehzahl · Rated speed · 30 rpm · April catalogue, PDF p. 5
Abtriebsdrehzahl · Maximum speed · 50 rpm · April catalogue, PDF p. 5
Abtriebsdrehmoment · Rated torque · 21 N·m · April catalogue, PDF p. 5
Abtriebsdrehmoment · Peak torque · 35 N·m · April catalogue, PDF p. 5
Übersetzungsverhältnis · 51:1
Übersetzungsverhältnis · 81:1
Übersetzungsverhältnis · 101:1
Gelenksensortyp · Optionaler Drehmomentsensor
2026-11-22
Bremstyp · Elektromagnetisch · HAG architecture
Treiberintegration · Integriert · HAG architecture
Encoderintegration · Integriert · HAG architecture
Motorintegration · Integriert · HAG architecture
Getriebeintegration · Integriert · HAG architecture
Motortyp · Rahmenloser Drehmomentmotor · HAG architecture
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | HAG-1151:1 | HAG-1181:1 |
|---|---|---|
| Gewicht | 0.47 kg | 0.47 kg |
| Betriebsspannung | 48 V | 48 V |
| Kommunikationsschnittstelle | CAN | CAN |
| Kommunikationsschnittstelle | Ethernet | — |
| Kommunikationsprotokoll | CANopen | CANopen |
| Kommunikationsprotokoll | EtherCAT | — |
| Encoder-Auflösung | 12 bit | 12 bit |
| Encoder-Auflösung | 20 bit | 20 bit |
| Encoder-Auflösung | 12 bit | 12 bit |
| Encodertyp | Absolut | Absolut |
| Außendurchmesser | 62 mm | 62 mm |
| Abtriebsdrehzahl · Nennwert | 59 rpm 48 V DC | 37 rpm 48 V DC |
| Abtriebsdrehmoment · Nennwert | 4.6 N·m 48 V DC | 6.2 N·m 48 V DC |
| Abtriebsdrehmoment · Spitzenwert | 11.4 N·m 48 V DC | 15 N·m 48 V DC |
| Kommunikationsschnittstelle | — | Ethernet |
| Kommunikationsprotokoll | — | EtherCAT |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.