
 HighTorque Robotics
HTCP-5031-06-CYC
- Abtriebsdrehmoment · Nennwert
- 4 N·m
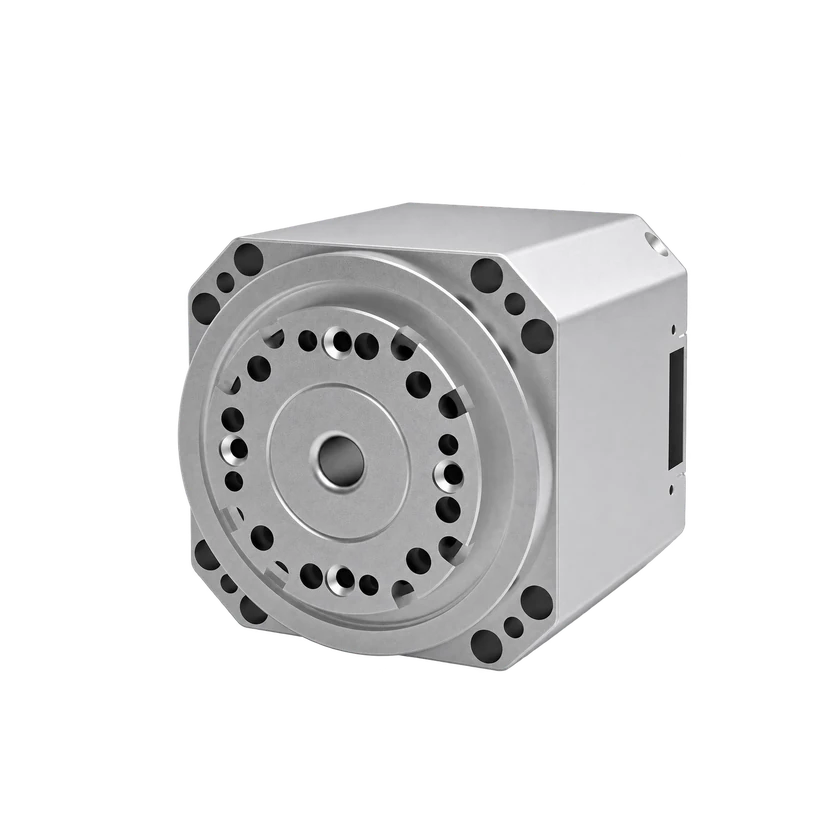
HTCP-5031-06-CYC ist ein Hohlwellen-Zykloidengetriebe-Gelenkmodul von HighTorque mit Übersetzung 31, Nennabtriebsdrehmoment 4 N·m und Masse 385 g. Es integriert einen bürstenlosen Gleichstrommotor und zwei Absolutwertgeber, unterstützt CAN/CAN-FD. Das Modul ist im offiziellen HighTorque-Onlineshop erhältlich.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
4 N·m
Bereich nicht zugeordnet
- Abtriebsdrehmoment
16 N·m
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Nennwert
50 rpm
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Leerlauf
103 rpm
Bereich nicht zugeordnet
- Umkehrspiel · Kleiner als
≤10 arcmin
Bereich nicht zugeordnet
Elektrische Daten
- Betriebsstrom · Nennwert
2 A
Bereich nicht zugeordnet
- Betriebsstrom · Spitzenwert
10 A
Bereich nicht zugeordnet
Encoder & Rückmeldung
- Encodertyp
Zwei Absolutwertgeber
Bereich nicht zugeordnet
- Encoder-Auflösung
14 bit
Bereich nicht zugeordnet
- Encoder-Auflösung
14 bit
Bereich nicht zugeordnet
Kommunikation & Regelung
- Kommunikationsschnittstelle
CAN-FD / CAN
Bereich nicht zugeordnet
- Regelkreisrate
3000 Hz
Bereich nicht zugeordnet
Aufbau & Komponenten
- Bestellcode
HTCP-5031-06-CYC
Bereich nicht zugeordnet
- Motortyp
Bürstenloser Gleichstrommotor
Bereich nicht zugeordnet
- Motorintegration
Integriert
Bereich nicht zugeordnet
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Höhe
- 5.3 cm
- Länge
- 5 cm
- Gewicht
- 0.385 kg
- Breite
- 5 cm
- Übersetzungsverhältnis
- 31:1
- Betriebsspannung · Nennwert
- 24 V
- Betriebsspannung
- 12–50.4 V
- Nennleistung · Nennwert
- 21 W
- Getriebetyp
- Zykloidengetriebe
- Systemreaktionszeit
- 0.00014 s
Quelle · 2
2026-11-14
Kommunikationsschnittstelle · CAN-FD · p. 15
Kommunikationsschnittstelle · CAN · p. 15
Regelkreisrate · 3000 Hz · p. 15
Umkehrspiel · ≤10 arcmin · p. 15
Encoder-Auflösung · 14 bit · p. 15
Betriebsstrom · 2 A · p. 15
Betriebsstrom · 10 A · p. 15
Bestellcode · HTCP-5031-06-CYC · p. 15
Abtriebsdrehzahl · 50 rpm · p. 15
Abtriebsdrehzahl · 103 rpm · p. 15
Abtriebsdrehmoment · 4 N·m · p. 15
Abtriebsdrehmoment · 16 N·m · p. 15
Höhe · 5.3 cm
Länge · 5 cm
Gewicht · 0.385 kg
Breite · 5 cm
Übersetzungsverhältnis · 31:1
Betriebsspannung · 24 V
Betriebsspannung · 12–50.4 V
Nennleistung · 21 W
Systemreaktionszeit · 0.00014 s
2026-11-14
Encodertyp · Zwei Absolutwertgeber · HTCP series introduction
Encoderintegration · Integriert · HTCP series introduction
Motorintegration · Integriert · HTCP series introduction
Getriebeintegration · Integriert · HTCP series introduction
Motortyp · Bürstenloser Gleichstrommotor · HTCP series introduction
Getriebetyp · Zykloidengetriebe
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | HTCP-5031-06-CYCStandardkonfiguration | HTCP-4531-06-CYCStandardkonfiguration |
|---|---|---|
| Kommunikationsschnittstelle | CAN-FDBereich nicht zugeordnet | CAN-FDBereich nicht zugeordnet |
| Kommunikationsschnittstelle | CANBereich nicht zugeordnet | — |
| Umkehrspiel · Kleiner als | ≤10 arcminBereich nicht zugeordnet | ≤10 arcminBereich nicht zugeordnet |
| Kommunikationsschnittstelle | — | CANBereich nicht zugeordnet |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.