DOBOT Robotics logoDOBOT Robotics

CRH-Serie

Preis
Preis nicht veröffentlicht
Typ
Roboterarme · Einarmig
Status
Kommerziell
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Veröffentlichungsdatum
12. Okt. 2026
Land/Region
China
±0.03 mm
Wiederholgenauigkeit
34.6 kg
Gewicht

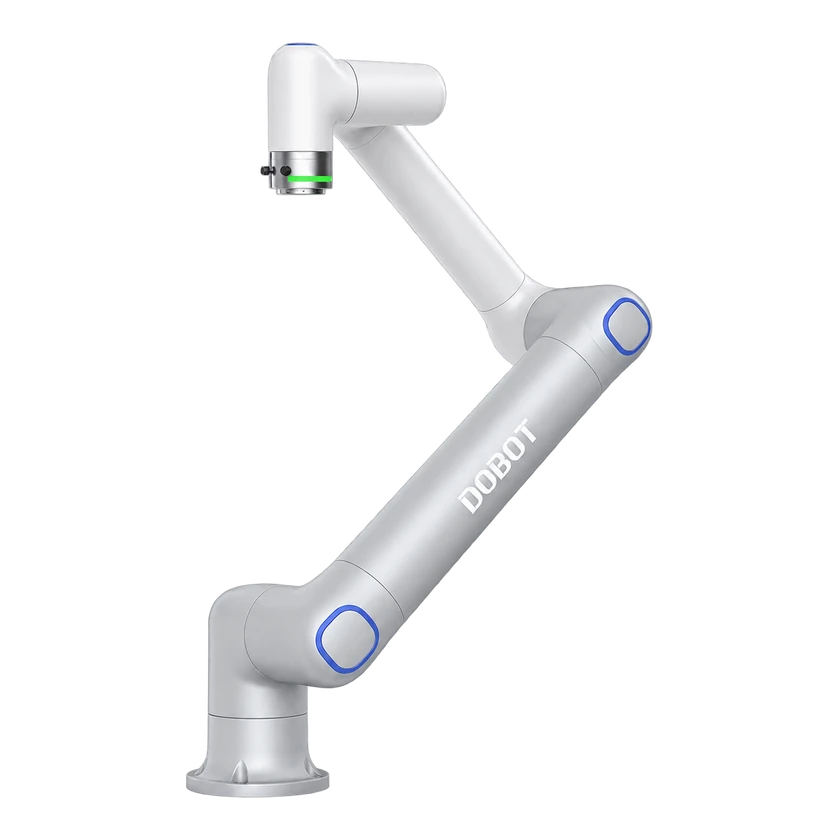
Der CR12HT ist ein kollaborativer Sechsachsarm der DOBOT-CRH-Serie zum Schweißen, Lackieren und Prüfen. Er wiegt 34,6 kg, trägt bis zu 12 kg und erreicht eine Wiederholgenauigkeit von ±0,03 mm. Er bietet Drehmomentsensoren in allen Gelenken, interne Leitungsführung und unterstützt direkt angeschlossene 3D-Kameras, Linearachsen und Positionierer.

CR12HT

Konfigurationen

Herstellerspezifikation

Kommunikation und Steuerung

Regelkreisrate
1000 Hz
Hardwarespezifikationen

Versionen und Marktstatus

Öffentlicher Kontaktlink
https://www.dobot-robots.com/about/contact-us?lang=en

Anwendungsfälle und Erfassungsablauf

Anwendungsfälle
Schweißen, Lackieren und Prüfen

Mobilität und Nutzlast

Nutzlast je Arm
12 kg
Nutzlast je Arm
12 kg
Höchstgeschwindigkeit
7 m/s

Mechanik und Montage

Steuerbare Freiheitsgrade je Arm
6 DOF
Gewicht
34.6 kg

Mechanische Struktur

Interne Verkabelung
Interne Leitungsführung
Gelenksensortyp
Drehmomentsensoren in allen Gelenken

Leistung und Aufgaben

Wiederholgenauigkeit
±0.03 mm
Softwarealgorithmus
Bewegungsoptimierung mit HyperMove

Sicherheit und Schutz

Zertifizierungen
TÜV-zertifiziert
Zertifizierungen
Konform mit ISO 10218-1:2025
Zertifizierungen
Konform mit ISO 13849
Kollisionserkennung
Vorhersage von Werkzeug-Selbstkollisionen mit Zylinder- und Kugelhüllen
Sicherheitssystem
Mehr als 30 konfigurierbare Sicherheitsfunktionen

Interaktion und Kommunikation

Externer Anschluss
Gigabit-Ethernet am C2-Anschluss
Systemreaktionszeit
0.01 s

Entwicklung und Erweiterung

Erweiterungs-Backplane
Externe Linearachsen und Positionierer
Integrationsschnittstelle
Direktanschluss für hochauflösende 3D-Kameras und KI-Bildverarbeitung
Nutzlast-Stromversorgung
C1-Anschluss mit 120 W Dauerleistung
Workflow-Integration
Automatische Bahnwiederaufnahme nach Fehlerbehebung

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
12. Okt. 2026

Zeitachse

  1. Roboterveröffentlichung
    CR12HT
Quelle oder Korrektur einreichen