
OpenArm-Teleoperation
Open-Source-Hardwaredesign mit käuflichen Entwicklungskits. 1:1-Master-Slave-Armteleoperation mit einseitigem und bilateralem Kraftfeedback.
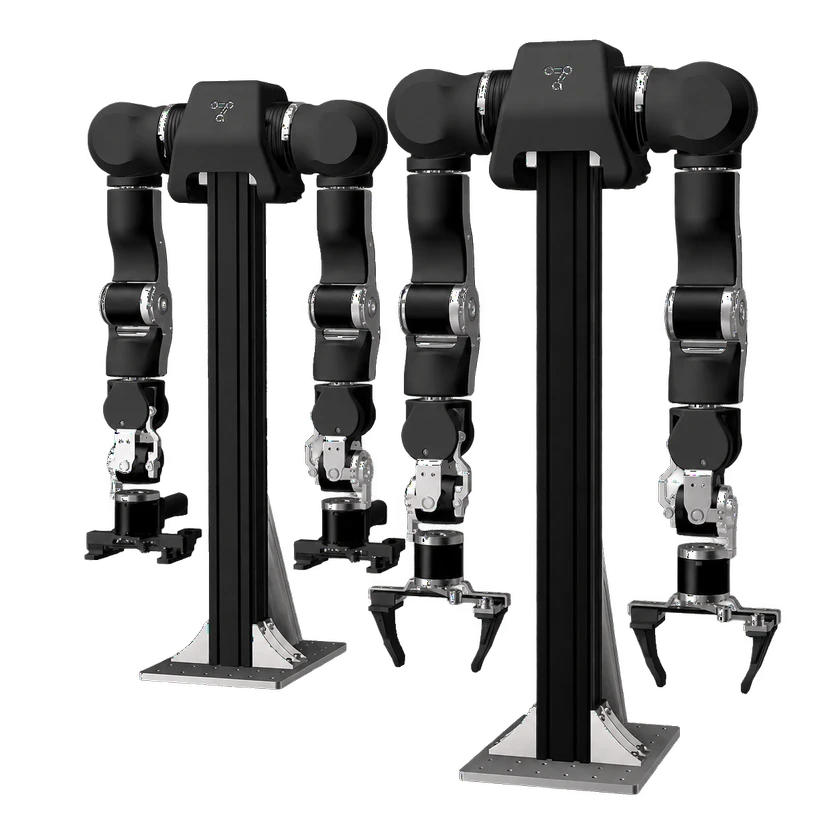
Technische Daten
Erfassungsfunktionen
Sensorik und Datenfluss
Software und Export
Entwicklungsunterstützung
OpenArm-TeleoperationAktuelles Modell
OffenOne active follower arm executes motion and one leader supplies operator input; the leader is excluded from execution-arm count. Select the correct arm side and independent CAN interfaces, generate the matching v10 URDFs, and calibrate both arms independently at the documented downward zero pose. Unilateral control has no returned force feedback; bilateral force feedback requires a real-time rate of at least500Hz and tuned gains.
Entwicklungsfunktionen
Quellen · 2
- Offizielldocs.openarm.dev ↗Geprüft: 2026-11-06
- Offizielldocs.openarm.dev ↗Geprüft: 2026-11-06

Open Source und Bauunterlagen
Software
Teilweise veröffentlichtBeispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
Hardwaredesign
Open SourceDesigndateien und offene Lizenz sind verifiziert. Beachten Sie die jeweiligen Lizenzbedingungen.
Bauunterlagen
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Code | OpenArm 1.0: Leader-Follower-Steuerung GitHub · enactic/openarm_teleop Offizielle 1:1-Teleoperationssoftware für OpenArm 1.0. Laut Kompatibilitätstabelle benötigt OpenArm 2.0 Anpassung und Tests. | Apache-2.0 | OpenArm 1.0 | Öffnen GitHub |
| Hardware | OpenArm 1.0: CAD, STL und Verdrahtung GitHub · enactic/openarm_hardware Offizielle v1-Dateien umfassen STEP-Baugruppen für Leader und Follower, druckbare STL-Teile, Zubehör und Schaltpläne. Die reziproken Bedingungen von CERN-OHL-S-2.0 gelten. | CERN-OHL-S-2.0 | OpenArm 1.0 | Öffnen GitHub |