Vergleich integrierter Gelenke

Vergleichen Sie 2–4 Modelle oder Konfigurationen. Prüfen Sie die Quellen und Bedingungen für Nenn-, Dauer- und Spitzenwerte.

2 Modelle / Konfigurationen ausgewählt

Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.

Modellmasse · Konfigurationsbezug ungeprüft

Modellmasse · Konfigurationsbezug ungeprüft

≈0.345 kg

≈0.345 kg

Kommunikation und Steuerung

Kommunikationsschnittstelle

CAN

CAN

Kommunikationsprotokoll

CAN FD

CAN FD

Steuerungsmoduscyclic_synchronous_position

Zyklisch synchrone Position

Zyklisch synchrone Position

Steuerungsmoduscyclic_synchronous_torque

Zyklisch synchrones Drehmoment

Zyklisch synchrones Drehmoment

Steuerungsmoduscyclic_synchronous_velocity

Zyklisch synchrone Geschwindigkeit

Zyklisch synchrone Geschwindigkeit

Steuerungsmodusimpedance

Hybride Kraft-Positionsregelung

Hybride Kraft-Positionsregelung

Steuerungsmodusmit

MIT-Modus

MIT-Modus

Steuerungsmodusposition

Positionsmodus

Positionsmodus

Steuerungsmodusvelocity

Geschwindigkeitsmodus

Geschwindigkeitsmodus

Gelenkspezifikationen

Axiale Länge

60 mm

60 mm

Außendurchmesser

52 mm

52 mm

Hohlwellendurchmesser

8.5 mm

8.5 mm

Encoder-Modus

Singleturn

Singleturn

Schutzfunktionencommunication_loss

Schutz bei Kommunikationsverlust

Schutz bei Kommunikationsverlust

Schutzfunktionenovercurrent

Überstromschutz

Überstromschutz

Schutzfunktionenovertemperature

Übertemperaturschutz

Übertemperaturschutz

Schutzfunktionenovervoltage

Überspannungsschutz

Überspannungsschutz

Schutzfunktionenundervoltage

Unterspannungsschutz

Unterspannungsschutz

Motorintegration

Integriert

Integriert

Getriebeintegration

Integriert

Integriert

Encoderintegration

Integriert

Integriert

Treiberintegration

Integriert

Integriert

Quelle · 1
www.damiaokeji.com

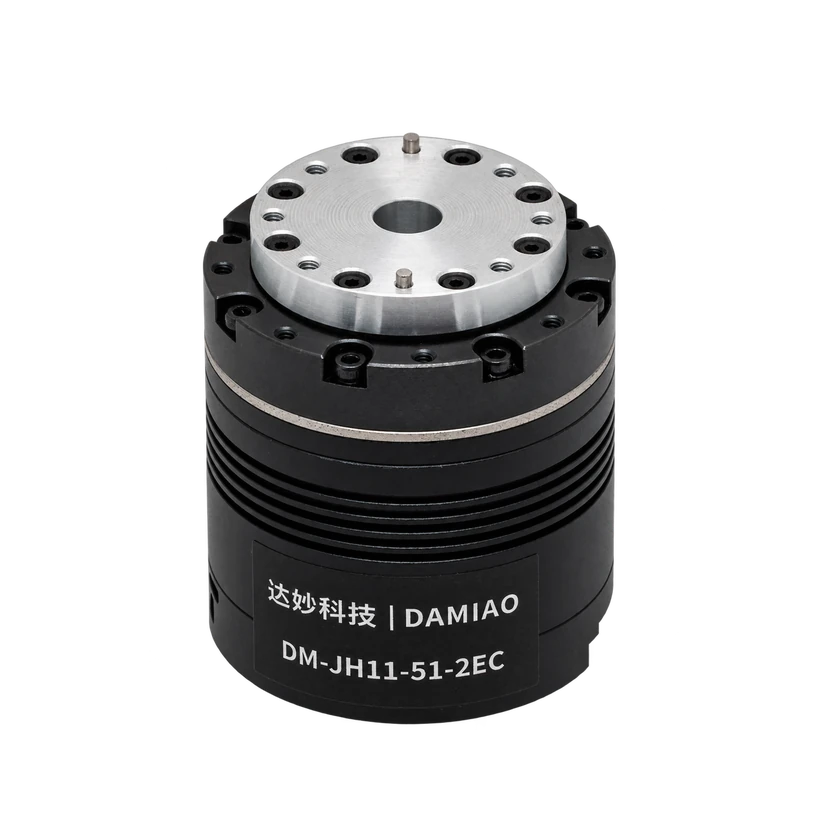
DM-JH Harmonische Gelenkmotoren · DM-JH11-51-2EC · DM-JH11-51-2EC

Modellmasse · Konfigurationsbezug ungeprüft / Kommunikationsschnittstelle / Kommunikationsprotokoll / Steuerungsmodus / Axiale Länge / Außendurchmesser / Hohlwellendurchmesser / Encoder-Modus / Schutzfunktionen / Motorintegration / Getriebeintegration / Encoderintegration / Treiberintegration

Verifiziert · 2026-11-17
DM-JH Harmonische Gelenkmotoren · DM-JH11-101-2EC · DM-JH11-101-2EC

Modellmasse · Konfigurationsbezug ungeprüft / Kommunikationsschnittstelle / Kommunikationsprotokoll / Steuerungsmodus / Axiale Länge / Außendurchmesser / Hohlwellendurchmesser / Encoder-Modus / Schutzfunktionen / Motorintegration / Getriebeintegration / Encoderintegration / Treiberintegration

Verifiziert · 2026-11-17

Quelle oder Korrektur einreichen