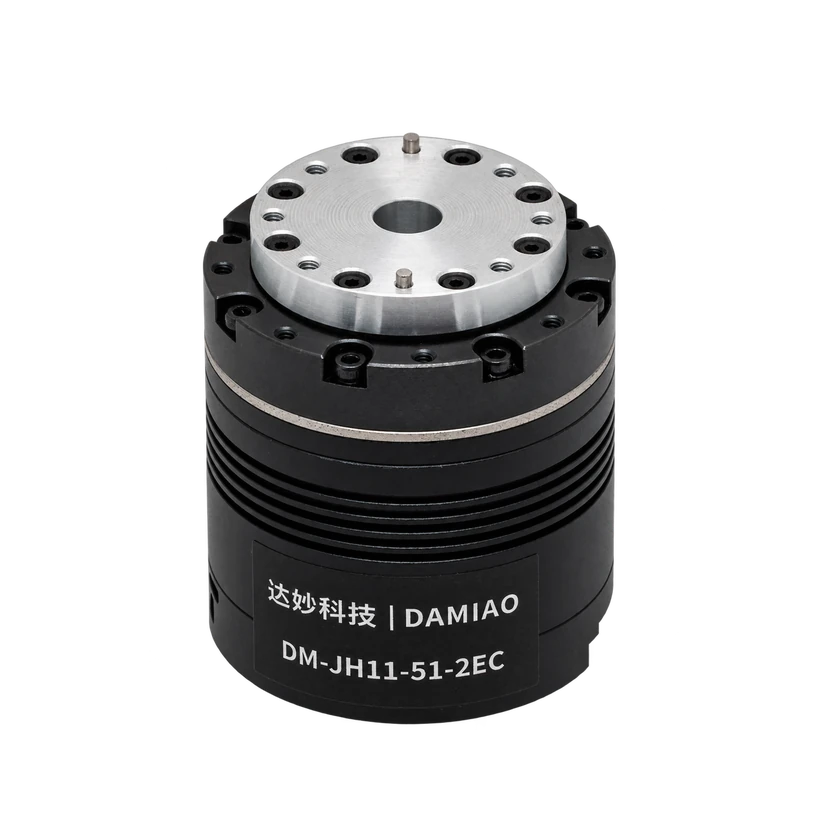
一体型関節の比較

2〜4件のモデルまたは構成を比較します。定格・連続・ピーク値の条件を情報源で確認してください。

2 件のモデル・構成を選択中

実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。

モデル質量 · 構成への適用は未確認

モデル質量 · 構成への適用は未確認

≈0.345 kg

≈0.345 kg

通信・制御

通信インターフェース

CAN

CAN

通信プロトコル

CAN FD

CAN FD

制御モードcyclic_synchronous_position

周期同期位置

周期同期位置

制御モードcyclic_synchronous_torque

周期同期トルク

周期同期トルク

制御モードcyclic_synchronous_velocity

周期同期速度

周期同期速度

制御モードimpedance

力・位置ハイブリッド制御

力・位置ハイブリッド制御

制御モードmit

MITモード

MITモード

制御モードposition

位置モード

位置モード

制御モードvelocity

速度モード

速度モード

関節仕様

軸方向長さ

60 mm

60 mm

外径

52 mm

52 mm

中空径

8.5 mm

8.5 mm

エンコーダー方式

シングルターン

シングルターン

保護機能communication_loss

通信断保護

通信断保護

保護機能overcurrent

過電流保護

過電流保護

保護機能overtemperature

過熱保護

過熱保護

保護機能overvoltage

過電圧保護

過電圧保護

保護機能undervoltage

低電圧保護

低電圧保護

モーター内蔵状態

内蔵

内蔵

減速機内蔵状態

内蔵

内蔵

エンコーダー内蔵状態

内蔵

内蔵

ドライバー内蔵状態

内蔵

内蔵

情報源 · 1
www.damiaokeji.com

DM-JH ハーモニック関節モーター · DM-JH11-51-2EC · DM-JH11-51-2EC

モデル質量 · 構成への適用は未確認 / 通信インターフェース / 通信プロトコル / 制御モード / 軸方向長さ / 外径 / 中空径 / エンコーダー方式 / 保護機能 / モーター内蔵状態 / 減速機内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態

確認 · 2026-11-17
DM-JH ハーモニック関節モーター · DM-JH11-101-2EC · DM-JH11-101-2EC

モデル質量 · 構成への適用は未確認 / 通信インターフェース / 通信プロトコル / 制御モード / 軸方向長さ / 外径 / 中空径 / エンコーダー方式 / 保護機能 / モーター内蔵状態 / 減速機内蔵状態 / エンコーダー内蔵状態 / ドライバー内蔵状態

確認 · 2026-11-17

情報源または訂正を送信