
原版SCS0009参考搭建
原版八舵机设计及公开控制路径,仅为文档适用范围,不代表新SKU或交付默认配置。
通信、控制与反馈
通信物理接口
经外置驱动板连接TTL串行总线
通信协议
Feetech SCS串行舵机协议
控制模式
舵机位置控制
软件、模型与遥操作资源
CAD 可用性
开放STL及STEP设计文件
SDK 语言
Python;Arduino C++
 Pollen Robotics
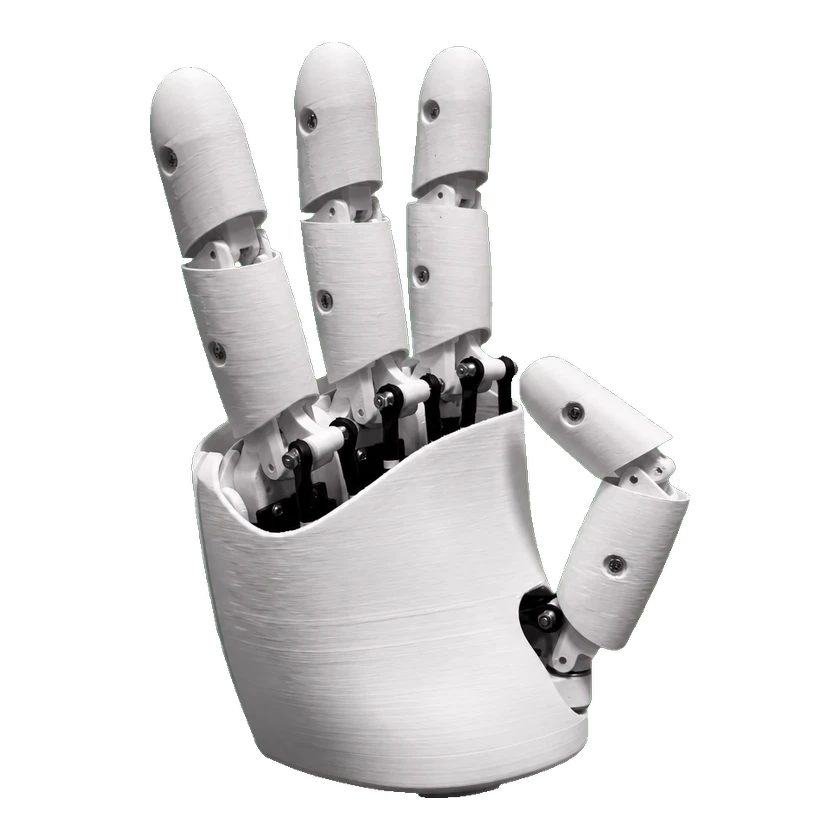
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
原版八舵机设计及公开控制路径,仅为文档适用范围,不代表新SKU或交付默认配置。
固定 main 的原版 Amazing Hand 为八 SCS0009 执行器/四手指,指节联动。厂商分别提供 Python 串口、Arduino 示例及 MuJoCo/Mink 摄像头重定向数据流。须匹配原硬件、左右手、ID、零点、适配器及供电;不将 Enhanced 分支、社区 SG90 力控或 Reachy2 腕安装接口视为可互换模式/整机许可。
实际 Arduino C++ 程序使用 SCServo/SCSCL、1 Mbaud 的 Serial1,以及用于成对电机的 RegWritePos 和 RegWriteAction。需匹配具备所需串口的板卡、TTL Linker、外部供电和每个舵机的 MiddlePos 校准值。原始步长 0.293 的换算属于舵机寄存器映射,不保证手或手指的物理行程。不要把 Python 弧度值作为 Arduino 原始目标值,也不要把 Speed 当作独立速度模式。
仅示例或辅助工具已公开,不能据此认定核心系统开源。
设计文件及开放许可证已核验,使用时请遵守各资源的许可条件。
当前证据不足,尚未核实这一维度的公开情况。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | AmazingHand · pinned Apache2 software files GitHub · pollen-robotics/AmazingHand Apache2 for the original software files; mechanical design is separately CC BY4.0. Dependencies, motors, firmware assets and whole-hand openness are separate. | Apache-2.0 | amazing_original_arduino_scs0009_3e824107, amazing_original_mujoco_mink_tracking, amazing_original_python_scs0009_3e824107, amazing_original_webcam_dora_real | 前往 GitHub |
| 代码 | Amazing Hand Python 与 Arduino 示例 GitHub · pollen-robotics/AmazingHand 官方原版四指、8 自由度 Amazing Hand 资料。装配指南面向独立右手,左手及控制方案需按官方说明调整;链接文档及外部资产可能适用独立条款。 | Apache-2.0 | Amazing Hand original 8-DOF | 前往 GitHub |
| 硬件设计 | Amazing Hand 原版 CAD / STL / STEP GitHub · pollen-robotics/AmazingHand 官方原版四指、8 自由度 Amazing Hand 资料。装配指南面向独立右手,左手及控制方案需按官方说明调整;链接文档及外部资产可能适用独立条款。 | CC-BY-4.0 | Amazing Hand original 8-DOF | 前往 GitHub |
| 物料清单 | Amazing Hand 物料清单入口 GitHub · pollen-robotics/AmazingHand 官方原版四指、8 自由度 Amazing Hand 资料。装配指南面向独立右手,左手及控制方案需按官方说明调整;链接文档及外部资产可能适用独立条款。 | — | Amazing Hand original 8-DOF | 前往 GitHub |
| 教程 | Amazing Hand 装配与校准指南入口 GitHub · pollen-robotics/AmazingHand 官方原版四指、8 自由度 Amazing Hand 资料。装配指南面向独立右手,左手及控制方案需按官方说明调整;链接文档及外部资产可能适用独立条款。 | — | Amazing Hand original 8-DOF | 前往 GitHub |
