
 南京因克斯智能科技有限公司
ENCOS EC-A 第一代行星系列
- 最大外径
- 44 mm
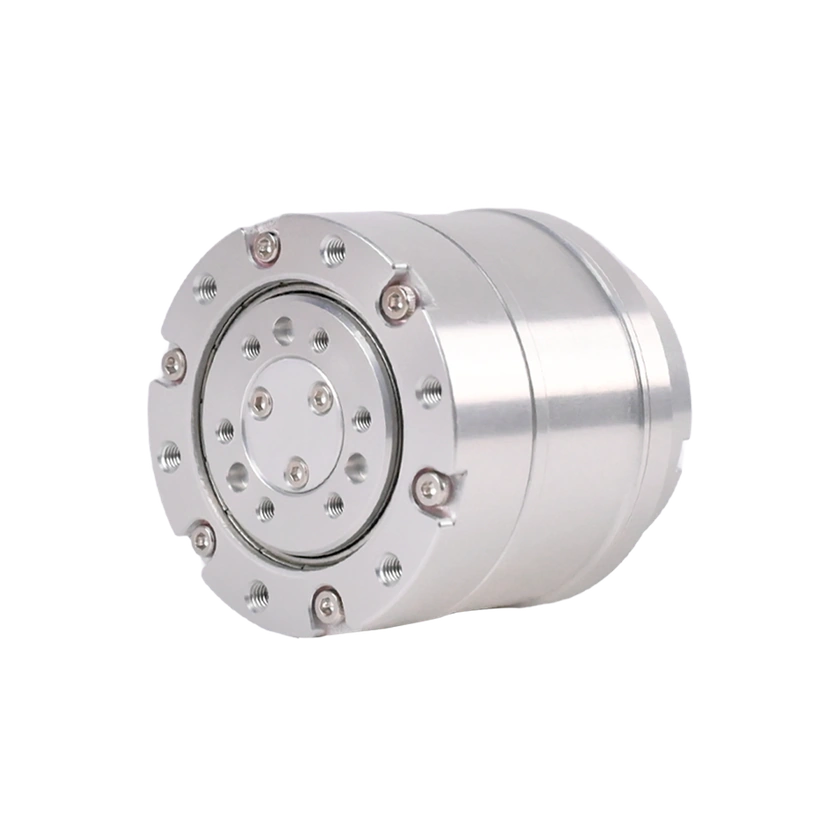
EC-A2806-P2-36 是 ENCOS EC-A系列的关节驱动产品,面向机器人动力系统集成。官方按该型号提供机械尺寸与性能参数,供设计者核对安装空间、输出能力和驱动配置;具体参数及适用条件以对应官方资料为准。
技术参数
输出与传动
- 输出扭矩 · 额定
3 N·m
范围未绑定
- 输出扭矩 · 峰值
12 N·m
范围未绑定
- 输出扭矩 · 持续
2.2 N·m
范围未绑定
- 输出速度 · 峰值
220 rpm
范围未绑定
- 输出速度 · 额定
184 rpm
范围未绑定
- 回差
18 arcmin
范围未绑定
尺寸与安装
- 最大外径
44 mm
范围未绑定
- 轴向长度
44 mm
范围未绑定
- 允许径向载荷
2230 N
范围未绑定
- 允许轴向载荷
2230 N
范围未绑定
- 允许倾覆力矩
13 N·m
范围未绑定
电气参数
- 工作电流 · 额定
2.3 A
范围未绑定
- 工作电流 · 额定
2.4 A
范围未绑定
- 工作电流 · 峰值
10 A
范围未绑定
- 电功率 · 额定
110.4 W
范围未绑定
编码器与反馈
- 编码器类型
双编码器
范围未绑定
通信与控制
- 通信物理接口
CAN / CAN FD
范围未绑定
型号层原始记录 · 配置适用范围待核实
- 重量
- 0.162 kg
- 减速比
- 36:1
- 工作电压范围 · 额定
- 48 V
- 峰值扭矩密度 · 峰值 · 来源原文
- 74.1 N·m/kg · 待核实
来源 · 2
2026-11-14
通信物理接口 · 通信方式(Communication Mode) | - | CAN(可选CAN FD)
允许轴向载荷 · 轴向载荷和径向载荷(Axial And Radial Loads) 2.23 kN
回差 · Arcmin 18
电功率 · 额定输入功率(Rated Input Power) 110.4
编码器类型 · 是否具有双编码器(Double Encoder) | - | 是
工作电流 · 额定母线电流(Rated Bus Current) 2.3
工作电流 · 额定相电流(Rated Phase Current) 2.4
工作电流 · 峰值相电流(Peak Phase Current) 10
输出速度 · 额定转速(Rated Speed) 184
输出扭矩 · Rated Torque (0 RPM): 3 N·m
输出扭矩 · 允许连续转矩(50RPM)(Allows Continuous Torque) 2.2
允许径向载荷 · 轴向载荷和径向载荷(Axial And Radial Loads) 2.23 kN
允许倾覆力矩 · 抗弯矩(Bending Moment Resistance) 13
减速比 · 减速比(Reduction Ratio) 36
工作电压范围 · 额定电压(Rated Voltage) 48
峰值扭矩密度 · 峰值扭矩密度(Peak Torque Density) 74.1
同族型号比较
选择 2–4 个具体配置
比较所选配置| 技术参数 | EC-A2806-P2-36标准配置 | EC-A4310-P2-36标准配置 |
|---|---|---|
| 通信物理接口 | CAN范围未绑定 | CAN范围未绑定 |
| 通信物理接口 | CAN FD范围未绑定 | — |
| 回差 | 18 arcmin范围未绑定 | 18 arcmin范围未绑定 |
| 最大外径 | 44 mm范围未绑定 | 56 mm范围未绑定 |
| 通信物理接口 | — | CAN FD范围未绑定 |
商业状态
关联实体
暂无已收录的关联产品。