
大脑 / 模型已演示
Gemini Robotics On-Device
视觉语言动作 · Google DeepMind · 2025-06-24
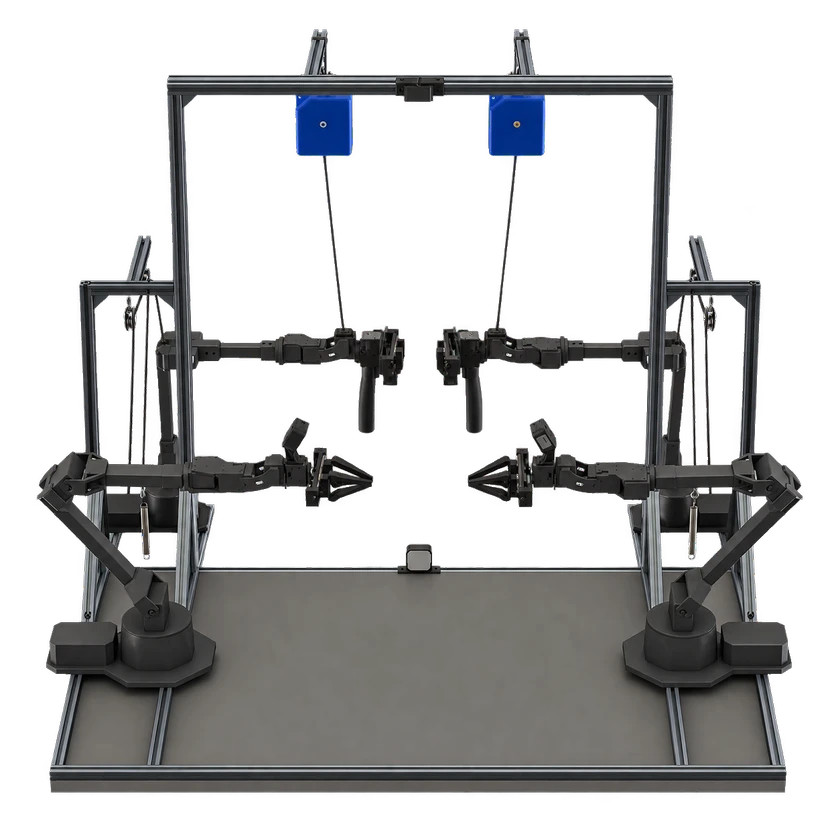
用于可规模化双臂遥操作与机器人学习数据采集的开源硬件系统。
源代码及开源许可证已核验,可按各资源许可证查看、修改和使用。
资料可获取;公开不代表已获得修改、分发或商用授权。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | ALOHA 2 遥操作与采集软件 GitHub · tonyzhaozh/aloha ALOHA 2 官方制作指南明确引用 ALOHA 仓库的快速开始与遥操作脚本。仓库采用 MIT;外部机械臂驱动及 ACT 学习代码保留各自条款。 | MIT | ALOHA 2 | 前往 GitHub |
| 硬件设计 | ALOHA 2 夹爪、支架与工作站设计文件 GitHub · tonyzhaozh/aloha 官方 ALOHA 2 专用目录提供夹爪、相机及重力补偿支架、工作站设计,沿用仓库 MIT。不能据此认定采购机械臂的完整制造文件也已公开。 | MIT | ALOHA 2 | 前往 GitHub |
| 物料清单 | ALOHA 2 工作站物料清单 docs.google.com 官方 BOM 列出框架、重力补偿、夹爪、相机与电子件,并明确需采购两台 ViperX 300 和两台 WidowX 250 机械臂。文档许可未核实。 | — | ALOHA 2 | 前往 文档 |
| 教程 | ALOHA 2 工作站组装指南 docs.google.com 官方指南覆盖打印件、框架、重力补偿、夹爪、相机、布线及软件配置,需使用采购的成品机械臂。按成品部件系统组装教程标注,不是从零制造机械臂;文档许可未核实。 | — | ALOHA 2 | 前往 文档 |
| 仿真 | ALOHA 2 MuJoCo 工作站模型 GitHub · google-deepmind/mujoco_menagerie 官方 Menagerie MJCF 明确对应 ALOHA 2 双臂工作站及新版夹爪,包含系统辨识动力学参数。需 MuJoCo 3.1.1 或更新版本,模型采用 BSD-3-Clause。 | BSD-3-Clause | ALOHA 2 | 前往 GitHub |