
 테크소프트 로보틱스
RJSII-14
가격
가격 비공개
유형
구성 요소 · 통합 관절
상태
상용화
구매 가능 여부
판매 중
구매 방식
제조사 문의
공개일
알 수 없음
국가/지역
중국
최근 확인
알 수 없음
- 외경
- 76 mm
RJSII-14는 테크소프트의 일체형 로봇 관절 모듈입니다. 하모닉 감속기, 프레임리스 토크 모터, 이중 엔코더, 서보 드라이브와 브레이크를 통합합니다. 직경 76 mm, 무게 1.6 kg, 평균 부하 토크 13.5 N·m로 협동 로봇, 의료 로봇 및 자동화 장비에 적합합니다.
1 / 1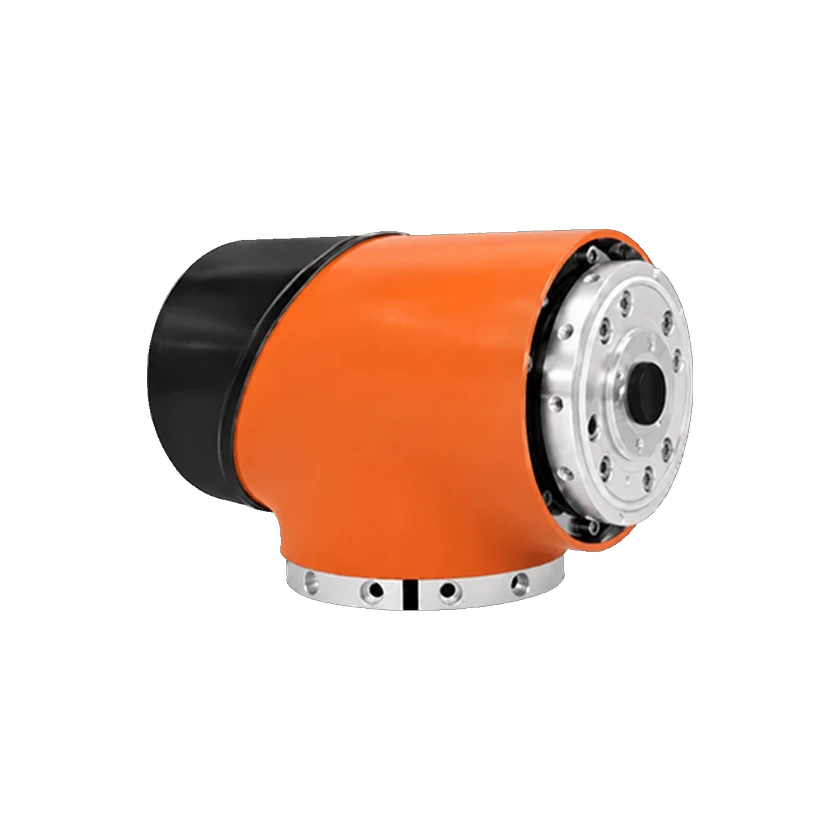
기술 사양
수치는 일관된 공학 단위로 표시됩니다.
출력 및 전달
- 출력 토크
13.5 N·m
- 출력 토크
34 N·m
- 출력 토크 · 피크
66 N·m
- 출력 회전 속도 · 정격
30 rpm
- 출력 회전 속도 · 최대
45 rpm
치수 및 설치
- 외경
76 mm
- 축방향 길이
122 mm
- 중공 직경
7.5 mm
- 허용 전복 모멘트 · 최대
41 N·m
전기 사양
- 동작 전류 · 정격
4.8 A
- 동작 전류 · 피크
14.4 A
- 전력 · 정격
129 W
엔코더 및 피드백
- 엔코더 유형
절대식
- 엔코더 유형
증분식
- 엔코더 분해능
17 bit
- 회전당 엔코더 카운트
20000 count/rev
통신 및 제어
- 통신 프로토콜
EtherCAT / CANopen
- 제어 모드
완전 폐루프 제어
제동 및 환경
- 브레이크 유형
전자기 마찰 브레이크
구조 및 통합 부품
- 모터 유형
프레임리스 토크 모터
- 모터 통합 상태
내장
- 감속기 통합 상태
내장
- 엔코더 통합 상태
내장
- 드라이버 통합 상태
내장
- 브레이크 통합 상태
내장
상용화 상태
상태
상용화
가격
가격 비공개
공개일
알 수 없음
관련 항목
출처 또는 수정 제안 보내기