
브레인 / 모델시연됨
Gemini Robotics On-Device
비전·언어·행동 · Google DeepMind · 2025-06-24
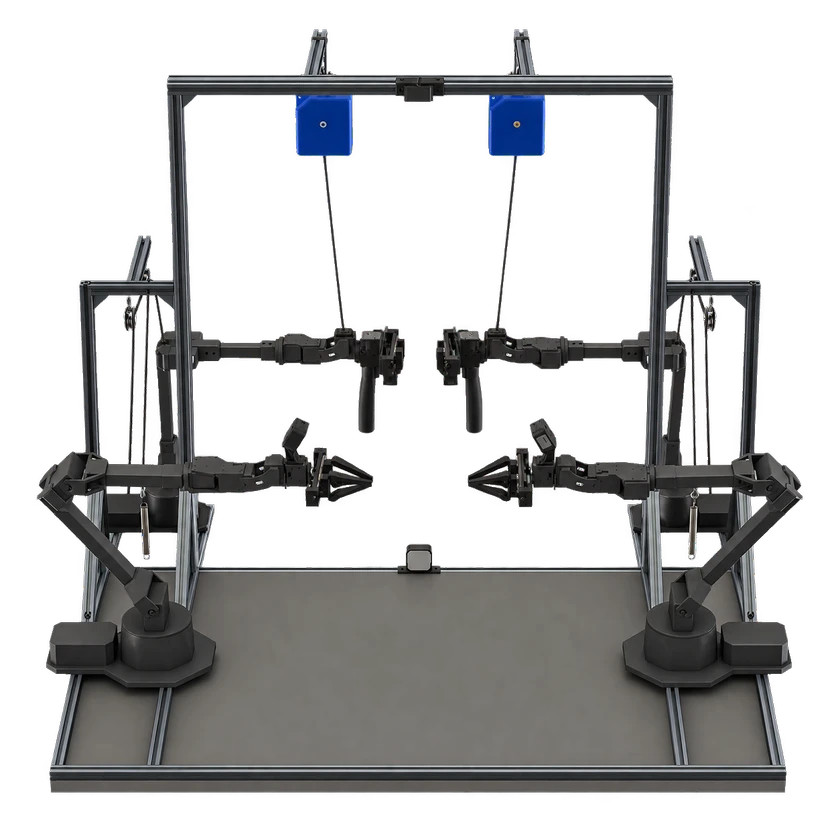
확장 가능한 양팔 원격조작과 로봇 학습 데이터 수집을 위한 오픈 하드웨어입니다.
소스 코드와 오픈 소스 라이선스가 확인되었습니다. 각 자료의 이용 조건을 따르세요.
자료를 받을 수 있지만 공개 자체가 재사용 권한을 의미하지는 않습니다.
공식 가이드는 출력 부품, 프레임, 중력 보상, 그리퍼, 카메라, 배선 및 소프트웨어 설정을 다룹니다. 완제품 암을 사용하는 시스템 조립이며 암 자체 제작 지침은 아닙니다. 문서 허가는 미확인입니다.
설명 보기| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | ALOHA 2 원격 조작 및 수집 소프트웨어 GitHub · tonyzhaozh/aloha ALOHA 2 공식 가이드는 ALOHA 저장소의 시작 및 원격 조작 스크립트를 명시합니다. MIT이며 외부 드라이버와 ACT에는 별도 조건이 적용됩니다. | MIT | ALOHA 2 | 열기 GitHub |
| 하드웨어 | ALOHA 2 그리퍼·마운트·작업 셀 설계 GitHub · tonyzhaozh/aloha 공식 버전별 디렉터리는 그리퍼, 카메라·중력 보상 마운트 및 작업 셀 설계를 MIT로 제공합니다. 구매 암의 전체 제조 파일 공개를 의미하지 않습니다. | MIT | ALOHA 2 | 열기 GitHub |
| 부품 목록 | ALOHA 2 작업 셀 부품 목록 docs.google.com 공식 BOM에는 프레임, 보상 장치, 그리퍼, 카메라 및 전자 부품과 구매용 ViperX 300·WidowX 250 각 2대가 나열됩니다. 문서 라이선스는 미확인입니다. | — | ALOHA 2 | 열기 문서 |
| 안내 | ALOHA 2 작업 셀 조립 안내 docs.google.com 공식 가이드는 출력 부품, 프레임, 중력 보상, 그리퍼, 카메라, 배선 및 소프트웨어 설정을 다룹니다. 완제품 암을 사용하는 시스템 조립이며 암 자체 제작 지침은 아닙니다. 문서 허가는 미확인입니다. | — | ALOHA 2 | 열기 문서 |
| 시뮬레이션 | ALOHA 2 MuJoCo 작업 셀 모델 GitHub · google-deepmind/mujoco_menagerie 공식 Menagerie MJCF는 ALOHA 2 양팔 작업 셀, 개선된 그리퍼 및 식별된 동역학을 모델링합니다. MuJoCo 3.1.1 이상이 필요하며 BSD-3-Clause입니다. | BSD-3-Clause | ALOHA 2 | 열기 GitHub |