
로봇 데이터 수집 시스템
로봇 시연, 원격 조작, 모션 캡처 및 학습 데이터 수집을 위한 검증 가능한 시스템을 살펴보세요.
로봇 데이터 수집 시스템 모델 5개 표시
| 부품 | 조직 | 국가 | 장치 형태 | 수집 방식 | 수집 데이터 | 수집 시 로봇 필요 여부 | 작업 |
|---|---|---|---|---|---|---|---|
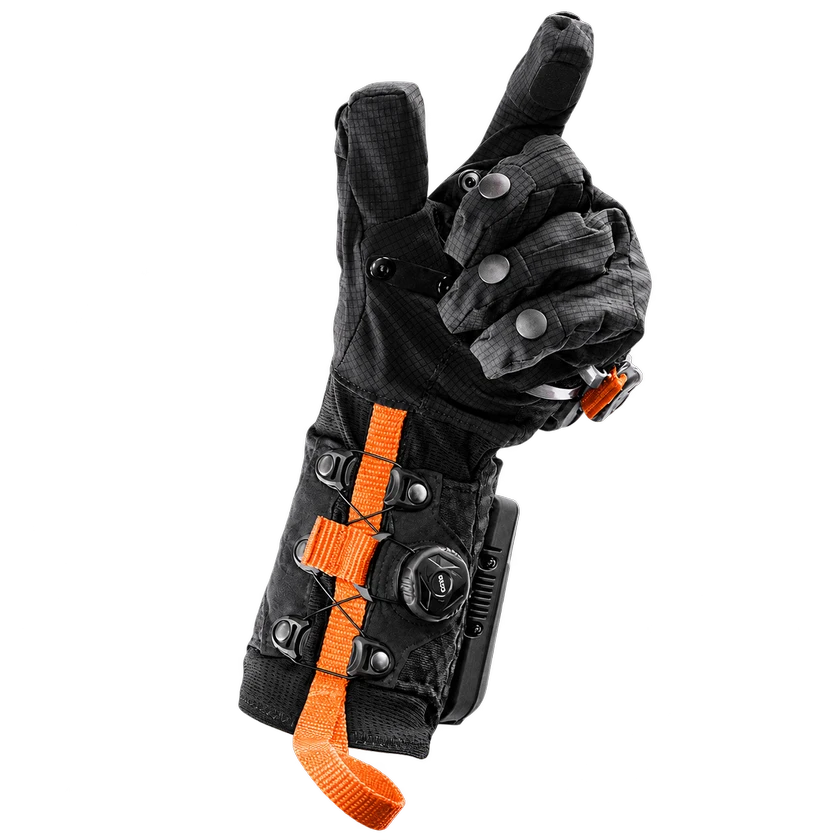 HaptX Gloves G1HaptX Gloves G1 | HaptX | 미국 | 손 착용형 | 원격 조작 | 촉각 · 손 동작 | 구성에 따라 다름 | |
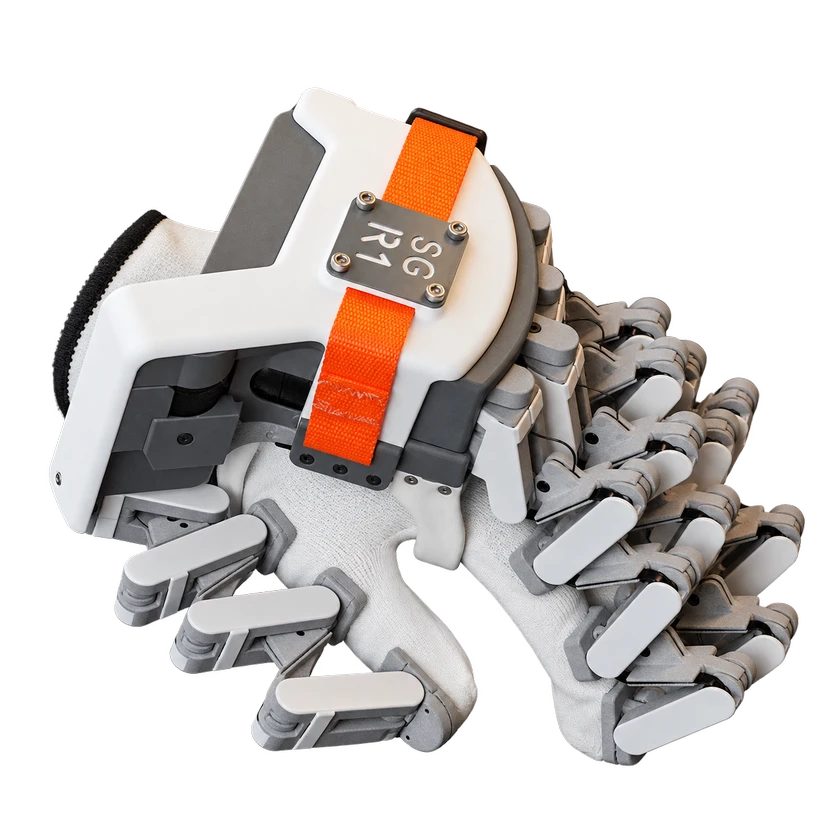 SenseGlove R1SenseGlove R1 | SenseGlove | 네덜란드 | 손 착용형 | 원격 조작 | 압력 · 힘 피드백 | 구성에 따라 다름 | |
 SenseGlove Nova 2SenseGlove Nova 2 | SenseGlove | 네덜란드 | 손 착용형 | 원격 조작 | 힘 피드백 | 구성에 따라 다름 | |
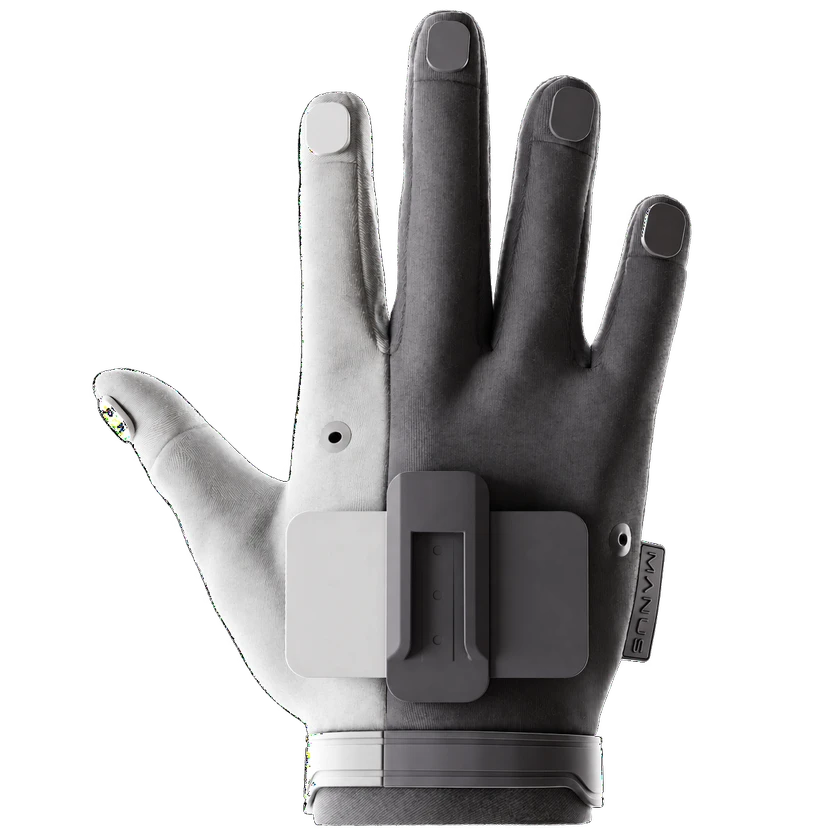 MANUS Metagloves ProMANUS Metagloves Pro | MANUS | 네덜란드 | 손 착용형 | 모션 캡처 · 원격 조작 | 손목 방향 · 손 골격 · 손가락 자세 | 불필요 | |
| DOGloveDOGlove | 칭화대학교 | — | 손 착용형 | 사람 시연 · 원격 조작 | 손 동작 · 힘 피드백 | 구성에 따라 다름 |
출처 또는 수정 제안 보내기