
XHAND 1 Lite — メーカー仕様
通信・制御
通信インターフェース
RS485 (USB)
メーカー表記のRS485(USB)を保持。ハンド側に独立したUSBバスがあるとは推定していません。
通信インターフェース
EtherCAT
制御モード
電流ループによる力制御
制御モード
位置制御(低減衰・高減衰モード)
 Robot Era
XHAND 1 Liteは、エンボディドAI研究向けの5指器用ハンドで、片手6能動自由度、5受動自由度、マイクロ力制御複合関節、リンク機構を備えます。
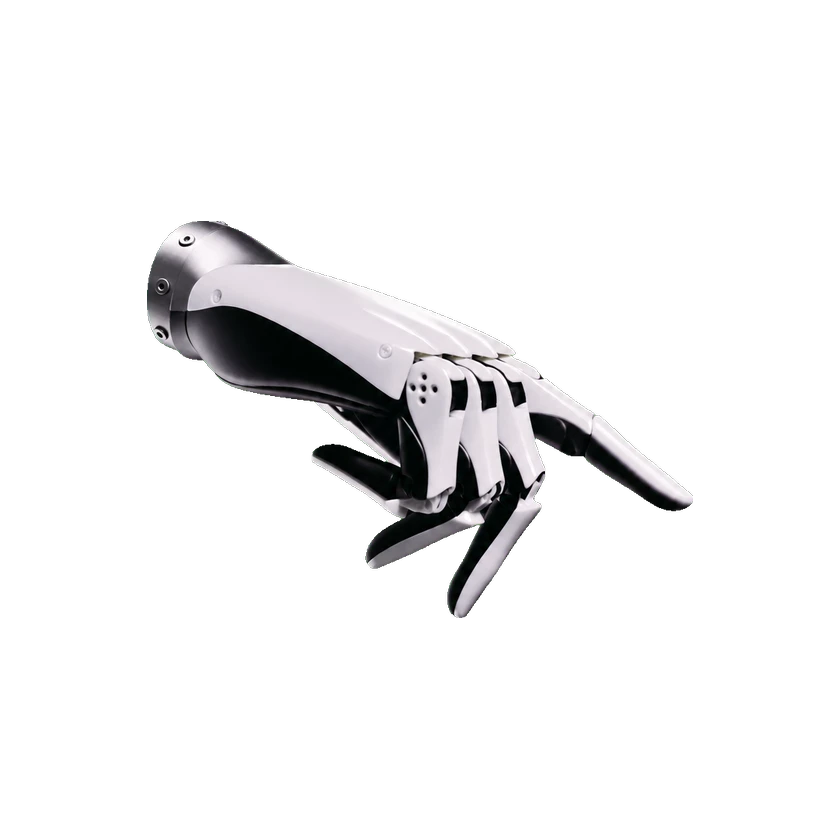
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
メーカー公表の無負荷把持回数です。負荷をかけた状態で検証された寿命ではありません。
指先の繰返し位置決め精度。
メーカー表記のRS485(USB)を保持。ハンド側に独立したUSBバスがあるとは推定していません。
関連製品はまだ登録されていません。