qbrobotics logoqbrobotics

qb SoftHand Research

価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
商用
提供状況
未公開
発売時期
不明
国・地域
イタリア
直近の仕様確認
2026-10-30
1 DOF
能動自由度
19
機械関節数
0.77 kg
本体重量
5
指の数

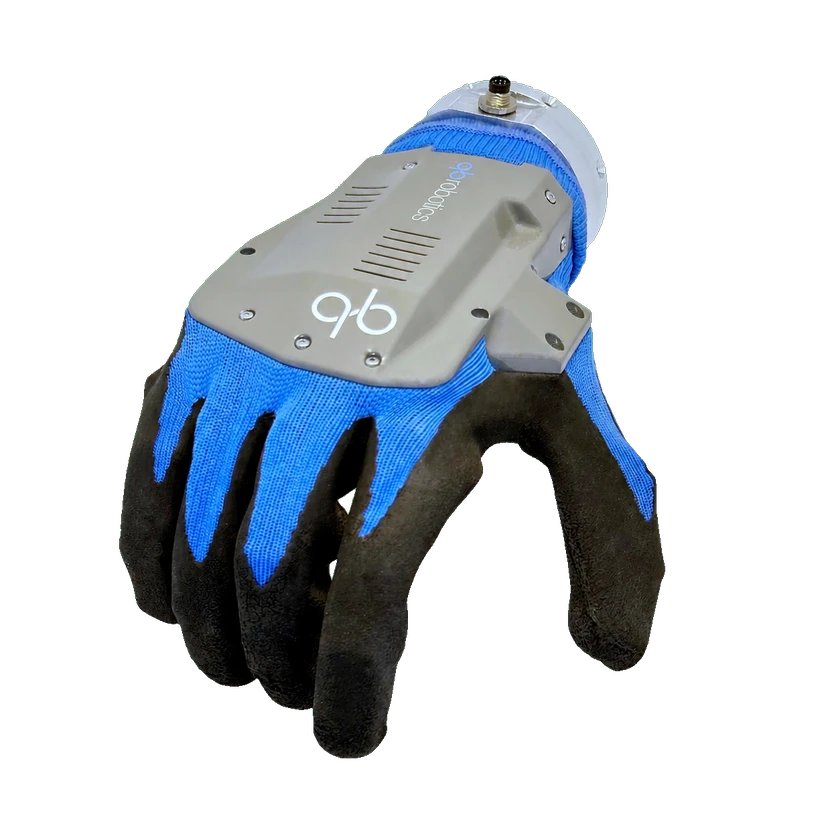
qb SoftHand Researchは単一モータと腱駆動による5本指適応型ハンドです。19の機械自由度、重量0.77 kgで、USBとRS485に対応します。

1 / 1qb SoftHand Research

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
5
アクチュエータ数
1
能動自由度
1 DOF
機械関節数
19
総自由度
19 DOF

公式原文:19 anthropomorphic DOFs, one synergy, one motor

伝達機構
腱駆動

運動と協調制御

シナジー変数数
1

公式原文:19 anthropomorphic DOFs, one synergy, one motor

機械・取付

奥行き
71 mm

公式ユーザーマニュアル:機械寸法図。

高さ
242 mm

公式ユーザーマニュアル:機械寸法図。

長さ
191 mm

公式ユーザーマニュアル:機械寸法図。

取付インターフェース
Ø50、4 個の Ø6H7 穴、4 個の Ø6.4 通し穴、Ø63H7

公式ユーザーマニュアル:機械寸法図。

本体重量
0.77 kg
幅
56 mm

公式ユーザーマニュアル:機械寸法図。

通信・制御

通信インターフェース
USB / RS485
フィードバック信号
モータ位置、モータ電流

公式原文:Feedback: motor position and motor current

ソフトウェア・リソース

CAD提供状況
STL, STEP

公式原文:CAD - STL CAD - STEP

ROS互換性
ROS, ROS2

公式原文:ROS ROS2 compatible

SDK言語
C++

公式原文:C++ API Library

性能・タスク

開閉時間
1.1

公式原文:From wide open to clenched fist in 1.1 s

つまみ力
62 N
つまみ可搬質量
1.1

公式原文:Nominal payload 1.1kg (pinch configuration)

センシング

固有受容フィードバック
モーター位置とモーター電流

構成

Standard

センシング

触覚センシング搭載
非対応
商用ステータス

ステータス
商用
価格
不明
発売時期
不明
情報源または訂正を送信