
Linker Hand L10
通信・制御
通信インターフェース
CAN
センシング
触覚センシング搭載
対応
 LinkerBot
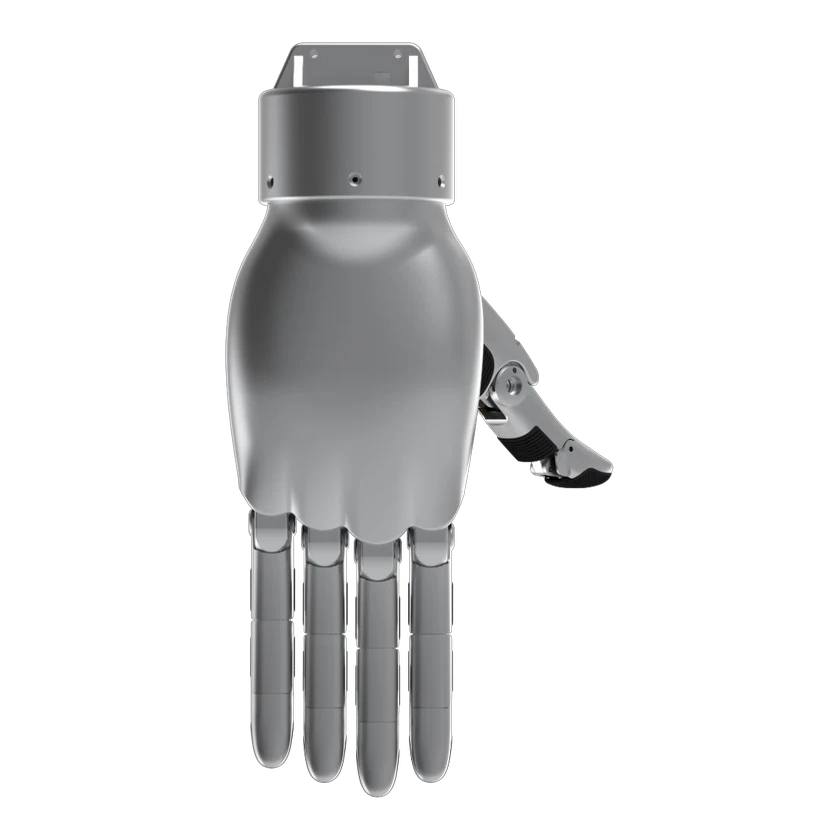
Linker Hand L10は、Linkerbotが開発した五指のリンク駆動ロボットハンドです。メーカーの手引きでは能動10・受動10自由度を備え、指先触覚と小型三次元力センサーが標準、視覚・視触覚がオプションとされています。ROS連携やつまみ動作、ジェスチャー制御の例を操作開発に利用できます。
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
メーカー販売ページ記載の条件:リーチ 0.2 m。
関連製品はまだ登録されていません。