Inspire Robots logoInspire Robots

RH56F2-E4L-T1

T1触覚センシングとEtherCAT・CAN FD通信を備える左手E4仕様です。

価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
商用化済み
提供状況
販売中
発売時期
不明
国・地域
中国
直近の仕様確認
2026-09-14
6 DOF
能動自由度
12
機械関節数
0.595–0.615 kg
本体重量
5
指の数

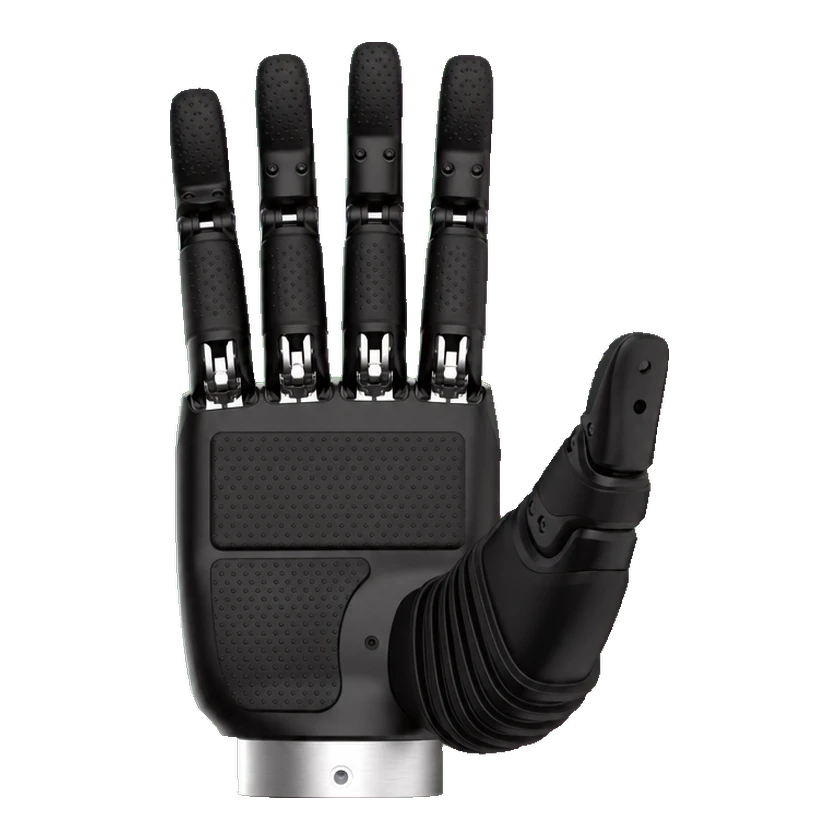
RH56F2-E4L-T1はInspire Robotsの人型5指多関節ハンドの左手触覚仕様です。6能動自由度、12関節、触覚・力・位置・温度センシングを備え、EtherCATとCAN FD通信に対応します。

1 / 1RH56F2-E4L-T1

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
5
フレーム材質
一体型全金属構造
能動自由度
6 DOF
機械関節数
12
材質
全金属ボディ
総自由度
6 DOF
関節運動範囲
60–180°

運動性能

手部ペイロード
30 kg

機械・取付

カラー
ブラックとシルバー
本体重量
0.595–0.615 kg

電気・統合

デクスタラスハンド
人型5指多関節ハンド
エンドエフェクタ
巧緻操作用エンドエフェクタ
関節内配線
隠蔽式内部配線
関節センサータイプ
位置センシング
動作電圧
18–60 V

センサー

力/トルクセンサー
把持力分解能0.1 Nの内蔵力センシング
知覚センサー
24グループの4種センサー:触覚・力・位置・温度
触覚センサー
触覚センサー8個、レンジ30 N、精度5% FS

バッテリーと稼働時間

電源方式
外部18~60 V DC電源。24 V時の静止電流はCAN FD 150±10 mA、EtherCAT 160±10 mA、最大電流は5 A

性能・タスク

位置再現性
±0.2 mm

インタラクションと通信

通信
EtherCAT + CAN FD
システム応答時間
≤0.8 s
触覚フィードバック
触覚・力・位置・温度フィードバック

構成

E4L-T1 左手触覚構成

左手

通信・制御

通信インターフェース
CAN FD
通信プロトコル
EtherCAT

センシング

触覚センシング搭載
あり
触覚構成
触覚センサー8個、レンジ30 N、精度5% FS
商用ステータス

ステータス
商用化済み
価格
価格未公開
発売時期
不明
情報源または訂正を送信