DH-Robotics logoDH-Robotics

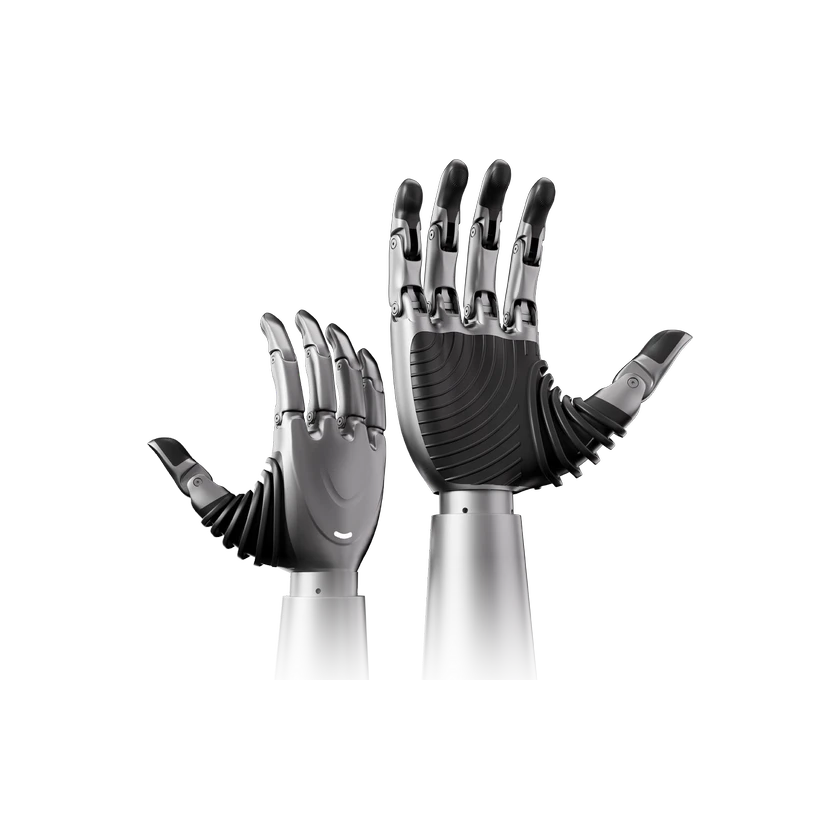
ADH-5-6 五指デクスタラスハンド

DH-RoboticsのADH-5-6シリーズ。公式SKUはADH-5-6-P1で、DH-5-6とは別モデルです。

価格
価格未公開
タイプ
コンポーネント · 器用ハンド
ステータス
商用
提供状況
販売中
発売時期
不明
国・地域
中国
直近の仕様確認
不明
6 DOF
能動自由度
0.56 kg
本体重量
5
指の数

ADH-5-6は、DH-Roboticsがヒューマノイドロボットと器用な操作開発向けに提供する5指の人型デクスタラスハンドです。モジュール構造、総自由度11、能動自由度6、片手質量560 g、電源断時の位置保持、3種類の通信インターフェース、Python/C SDKを備え、軽量な統合と精密操作に対応します。

1 / 1ADH-5-6 五指デクスタラスハンド

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
5
能動自由度
6 DOF
材質
航空宇宙グレードのアルミニウム合金
総自由度
11 DOF

運動性能

絶対位置精度
0.1 mm

機械・取付

奥行き
3.4 cm
高さ
18.4 cm
本体重量
0.56 kg
幅
8.5 cm

電気・統合

デクスタラスハンド
5指人型デクスタラスハンド
デクスタラスハンドモデル
ADH-5-6
負荷サイクル寿命
1000000
最大電流
3.6 A

仕様値は24 V直流電源で測定。

動作電圧
12–48 V

センサー

知覚センサー
要件に応じてカスタマイズ可能、オプション
触覚センサー
触覚センサーはオプション

バッテリーと稼働時間

電源方式
12~48 V DC;最大動作電流3.6 A;仕様値は24 V電源で測定

安全と保護

衝突検知
衝突防止保護
人間・ロボット安全
電源断時の位置保持
安全システム
電源断時の位置保持と衝突防止保護

インタラクションと通信

通信
RS485、CAN FD、EtherCAT;Modbus-RTU
外部ポート
RS485、CAN FD、EtherCAT
システム応答時間
≤0.01 s
触覚フィードバック
滑り止め把持制御

開発と拡張

統合インターフェース
RS485、CAN FD、EtherCAT、Modbus-RTU対応
二次開発/SDK
Python / C SDK;ROSシミュレーション

構成

標準構成

通信・制御

通信インターフェース
RS485 / CAN FD / EtherCAT

メーカーADH-5-6資料3頁で本型式を確認。790gの別製品DH-5-6とは区別します。接続・SDKは資料上の対応で実機動作検証ではありません。センサーは要望に応じたオプションで触覚実装は推定しません。

通信プロトコル
Modbus-RTU

メーカーADH-5-6資料3頁で本型式を確認。790gの別製品DH-5-6とは区別します。接続・SDKは資料上の対応で実機動作検証ではありません。センサーは要望に応じたオプションで触覚実装は推定しません。

ソフトウェア・リソース

ROS互換性
ROSシミュレーション

メーカーADH-5-6資料3頁で本型式を確認。790gの別製品DH-5-6とは区別します。接続・SDKは資料上の対応で実機動作検証ではありません。センサーは要望に応じたオプションで触覚実装は推定しません。

SDK言語
Python / C SDK

メーカーADH-5-6資料3頁で本型式を確認。790gの別製品DH-5-6とは区別します。接続・SDKは資料上の対応で実機動作検証ではありません。センサーは要望に応じたオプションで触覚実装は推定しません。

商用ステータス

ステータス
商用
価格
価格未公開
発売時期
不明
情報源または訂正を送信