
 CubeMars
 AK
- 出力トルク · 定格
- 48 N·m
- 外径
- 98 mm
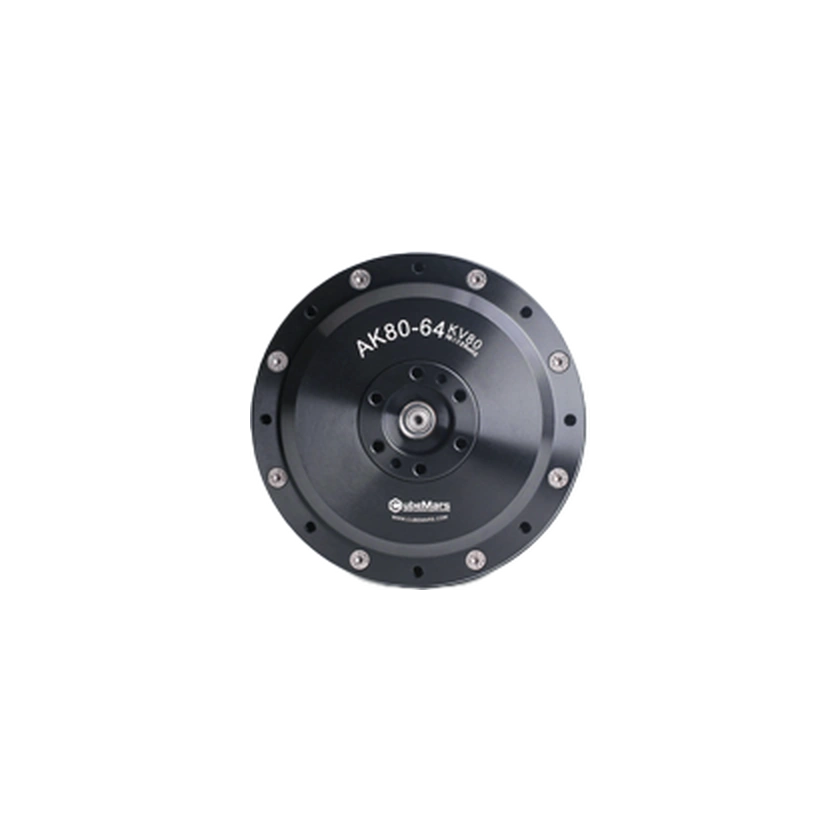
AK80-64 KV80はCubeMarsのAKシリーズに属するロボット用アクチュエータです。公式資料には型式ごとの外形寸法と性能が示され、設置空間、出力、駆動構成を確認できます。動作条件は各出典をご確認ください。
技術仕様
出力・伝達
- 出力トルク · 定格
48 N·m
範囲未指定
- 出力トルク · ピーク
120 N·m
範囲未指定
- 出力回転速度 · 定格
23 rpm
範囲未指定
24 V DC
- 出力回転速度 · 定格
48 rpm
範囲未指定
48 V DC
- 出力回転速度 · 無負荷
37 rpm
範囲未指定
24 V DC
- 出力回転速度 · 無負荷
75 rpm
範囲未指定
48 V DC
- 逆駆動トルク
4.7 N·m
範囲未指定
- バックラッシ
10.8 arcmin
範囲未指定
寸法・取付
- 外径
98 mm
範囲未指定
- 軸方向長さ
61.9 mm
範囲未指定
電気仕様
- 動作電流 · 定格
7 A
範囲未指定
- 動作電流 · ピーク
19 A
範囲未指定
エンコーダー・フィードバック
- エンコーダー種類
シングルエンコーダー
範囲未指定
- エンコーダー分解能
14 bit
範囲未指定
構造・内蔵部品
- ドライバー内蔵状態
ドライバーボード内蔵
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 二次開発の提供状況
- 条件付き対応
- 国・地域
- 中国
- 位置付け/応用シーン
- モーターと遊星減速機を備える関節駆動モジュール
- 位置付け/応用シーン
- 脚式ロボット、外骨格、AGV
- 重量
- 0.85 kg
- アクチュエータモデル
- AK80-64 KV80
- 減速比
- 64:1
- 動作電圧 · 定格
- 48 V
- 動作電圧 · 定格
- 24 V
- 定格電力
- 220 W
- 動作温度
- -20–50 °C
- 構成オプション
- ドライバー搭載
- 構成オプション
- ドライバーなし
出典 · 4
2026-11-14
軸方向長さ · 61.9
逆駆動トルク · 4.7
バックラッシ · Backlash (°) · 0.18
エンコーダー分解能 · 14bit
エンコーダー種類 · Single
ドライバー内蔵状態 · Yes
動作電流 · 7 A
動作電流 · 19 A
外径 · 98
出力回転速度 · 23/48
出力回転速度 · 37/75
出力トルク · 48
出力トルク · 120
重量 · 850 g
動作電圧 · 24/48 V
定格電力 · 220 W
2026-10-14
位置付け/応用シーン · 产品描述 CubeMars AK80-64 KV80 机器人动力模组将无刷直流电机、自研行星减速器、编码器与驱动器高度集成于一体,结构紧凑、安装便捷。它采用 64:1 行星减速结构,在低速高扭矩场景下表现出色,同时仍兼顾控制精度与响应性能。该模组支持伺服控制与 MIT 混合控制模式,具备自适应 PID 参数识别功能,并集成过流、过压/欠压、过温等保护机制,确保模块在复杂环境下的稳定运行。
位置付け/応用シーン · 应用领域 足式机器人,外骨骼,AGV
アクチュエータモデル · AK80-64 KV80
減速比 · 减速比 64:1
動作温度 · 工作环境温度 -20℃~50℃
構成オプション · 驱动板 有
構成オプション · 驱动板 没有
同シリーズのモデル比較
2〜4件の構成を選択
選択した構成を比較| 技術仕様 | AK80-64 KV80ドライバー搭載 | AK10-9 V3.0 KV60ドライバー搭載 |
|---|---|---|
| バックラッシ | 10.8 arcmin範囲未指定 | — |
| 外径 | 98 mm範囲未指定 | 98 mm範囲未指定 |
二次開発
AK80-64 KV80現在のモデル
条件付きで開発可能既存AK80-64 KV80/ownAK2.0 manual1.0.18。driverrevision/FW/calibration/mode整合。servo/MIT別protocol、停止電源再投入の設定切替、genericAK範囲非継承。
AK80-64 MIT native standard-CAN profile: enable/disable/zero frames are separate; position16bit rad, velocity12bit rad/s, Kp/Kd12bit and additive torque12bit Nm. Manual page42 diagram adds target torque to PD terms, and explicit torque mode is documented. Exact AK80-64 table gives ±12.5rad, ±8rad/s and ±144Nm encoding ranges; generic pack/unpack examples instead hardcode ±30rad/s and ±18Nm and must not be used unchanged. Encoding ranges are not physical ratings/allowable motion limits; verify delivered revision and firmware with supplier. Kp/Kd gains, zero/limits, bus ID/termination and fault/temperature feedback require deliberate handling; current/temperature feedback is not a reach guarantee. Manual snippets do not establish a supported host C++/Python SDK or license. No motor command/firmware change executed.
開発機能
AK80-64 MITstandardCAN/16bitrad/12bitvelocitygainsNm。p42図はPD+targettorque。固有±12.5rad/±8rad-s/±144Nmとgeneric例±30/±18が相違、照合必須。encoding非定格、fault/zero/limits/firmware条件、言語SDK非推論/未実行。
確認済みの制約
- AK80-64 MITstandardCAN/16bitrad/12bitvelocitygainsNm。p42図はPD+targettorque。固有±12.5rad/±8rad-s/±144Nmとgeneric例±30/±18が相違、照合必須。encoding非定格、fault/zero/limits/firmware条件、言語SDK非推論/未実行。
情報源 · 1
- 公式www.cubemars.com ↗確認日: 2026-11-06
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。
タイムライン
- ロボット公開AK80-64 KV80