
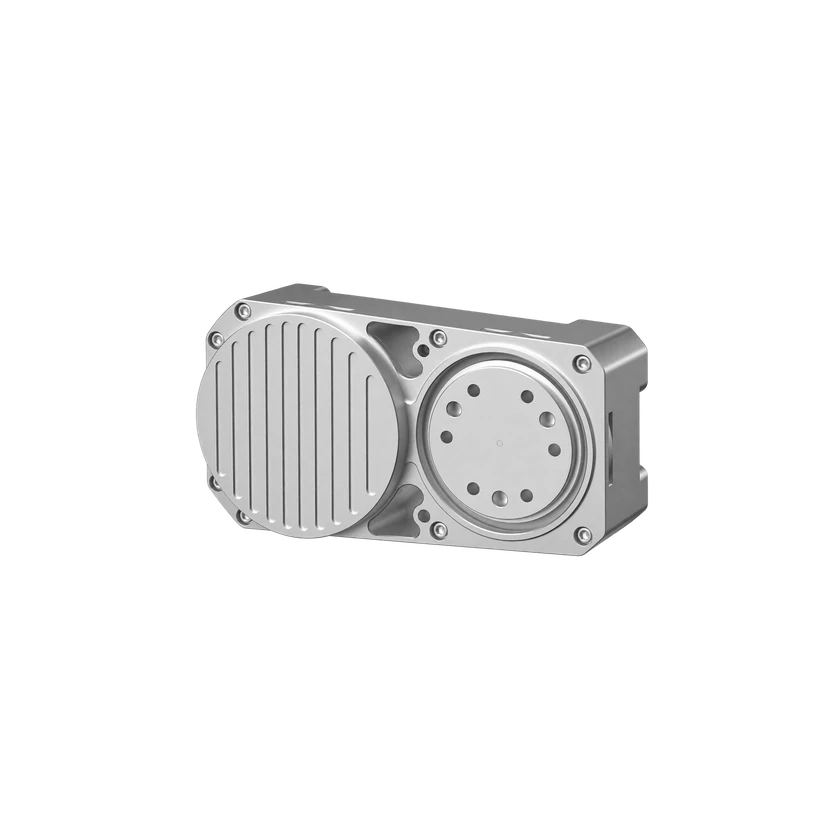
- ステータス
- 商用
- 価格
- 価格未公開
一体型関節の比較
2〜4件のモデルまたは構成を比較します。定格・連続・ピーク値の条件を情報源で確認してください。
実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。
情報源 · 2
hightorque.cn
HTPU · HTPU-6035-04-CNE · 標準構成
モデル質量 · 構成への適用は未確認 / 通信インターフェース / 制御ループ周波数 / 注文コード / バックラッシ · 未満
確認 · 2026-11-14
HTPU · HTPU-7033-04-CNE · 標準構成
モデル質量 · 構成への適用は未確認 / 通信インターフェース / 制御ループ周波数 / 注文コード / バックラッシ · 未満
確認 · 2026-11-14
www.hightorquerobotics.com
HTPU · HTPU-6035-04-CNE · 標準構成
モーター種類 / モーター内蔵状態 / 減速機内蔵状態 / エンコーダー内蔵状態
確認 · 2026-11-14
HTPU · HTPU-7033-04-CNE · 標準構成
モーター種類 / モーター内蔵状態 / 減速機内蔵状態 / エンコーダー内蔵状態
確認 · 2026-11-14
情報源または訂正を送信