
ロボット用データ収集システム
ロボットの実演、遠隔操作、モーションキャプチャ、学習データ収集のための検証可能なシステムを探せます。
ロボット用データ収集システム製品を5件表示
| コンポーネント | 組織 | 国・地域 | デバイス形態 | 収集方式 | 取得データ | 収集時にロボットが必要か | 操作 |
|---|---|---|---|---|---|---|---|
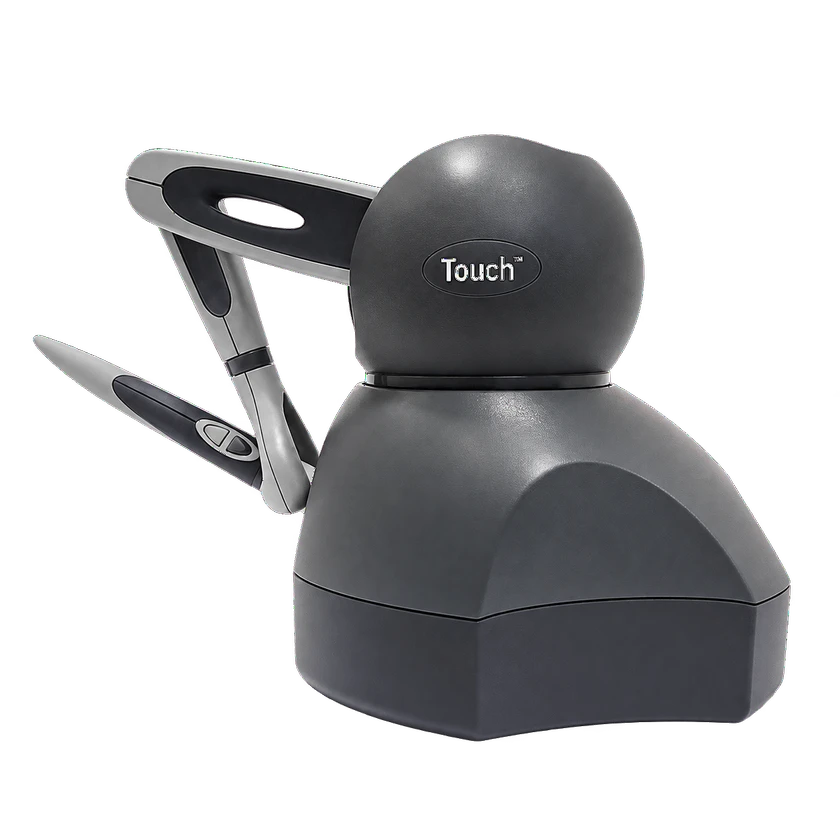 Touch ハプティックデバイスTouch ハプティックデバイス | 3D Systems | アメリカ合衆国 | マスターコントローラー | 遠隔操作 | 力覚フィードバック | 構成による | |
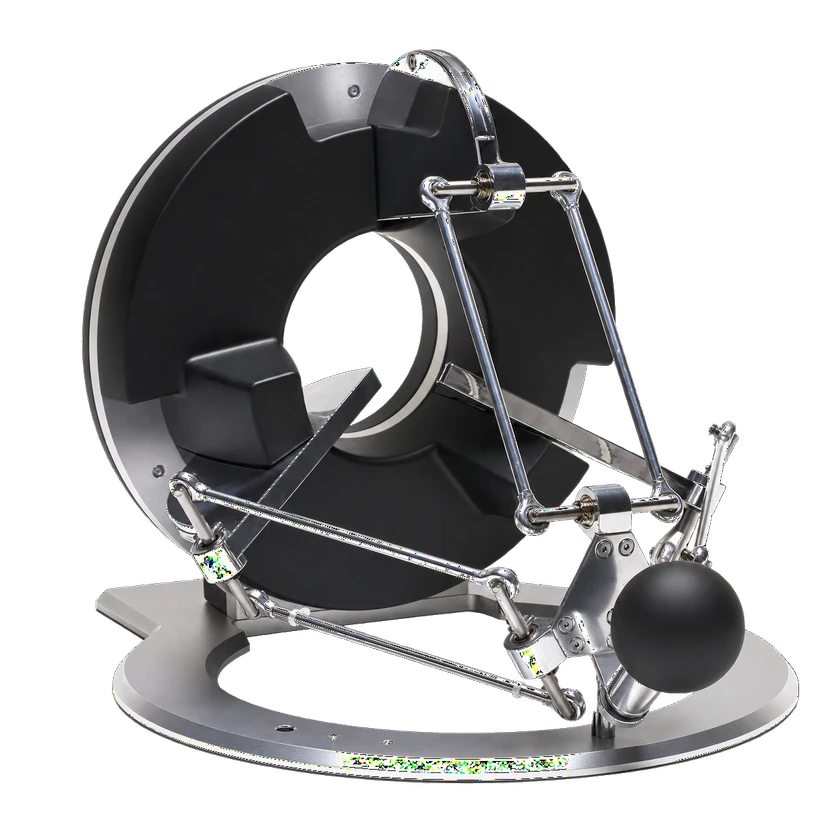 omega.7omega.7 | Force Dimension | スイス | マスターコントローラー | 遠隔操作 | 力覚フィードバック | 必要 | |
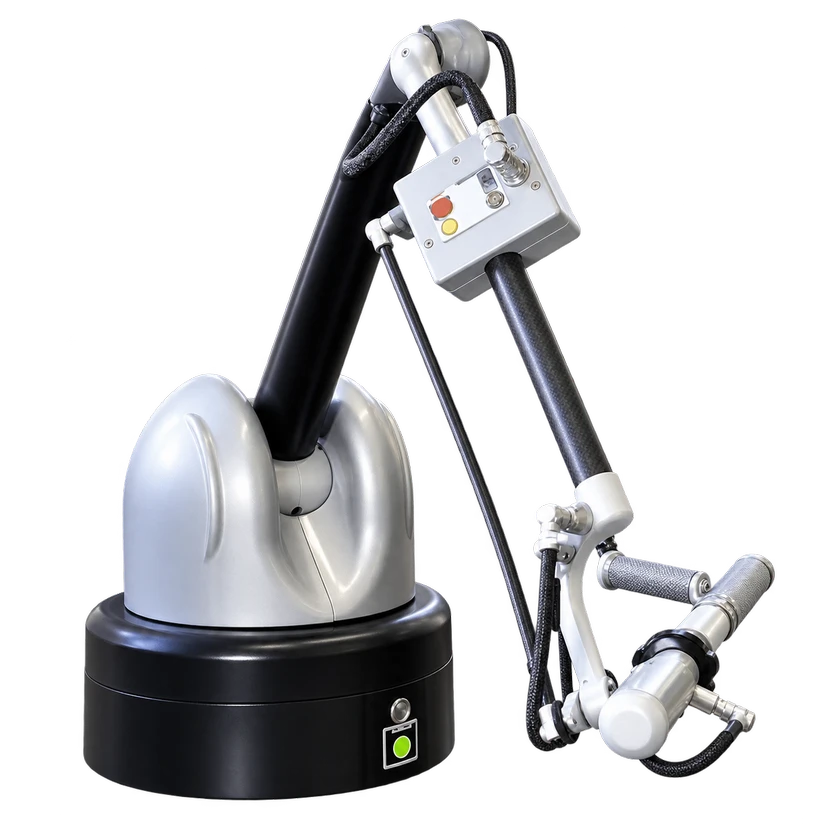 Virtuose 6DVirtuose 6D | Haption | フランス | マスターコントローラー | 遠隔操作 | 力覚フィードバック | 必要 | |
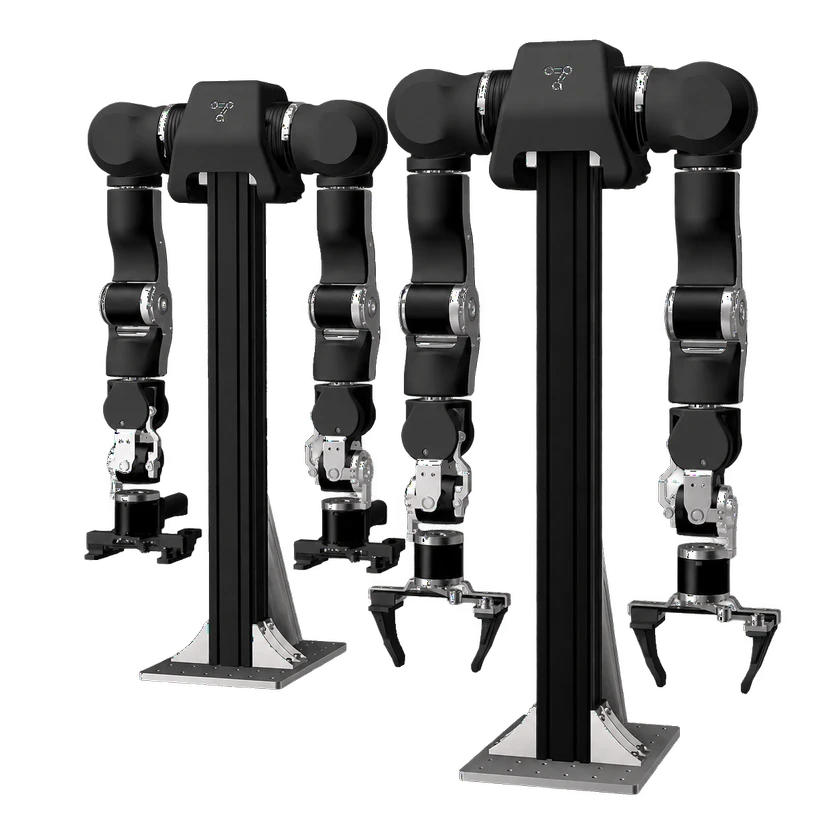 OpenArm テレオペレーションOpenArm テレオペレーション | Enactic | 日本 | マスターコントローラー | 遠隔操作 | 力覚フィードバック · 関節角度 · エンドエフェクタ姿勢 | 必要 | |
 GELLOGELLO | カリフォルニア大学バークレー校 | アメリカ合衆国 | マスターコントローラー | 遠隔操作 | エンドエフェクタ姿勢 · 関節角度 | 必要 |
情報源または訂正を送信