
 Kinetic Robotics
Myo
Myo-20
- Output torque · Continuous
- 7.5 N·m
- Outer diameter
- 106.08 mm
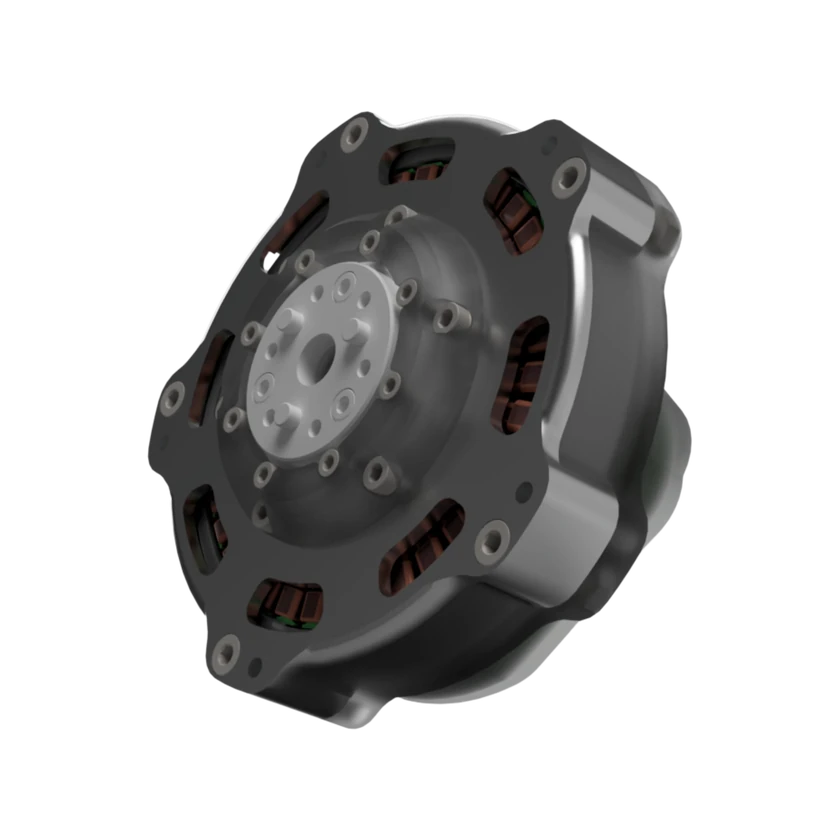
Myo-20 is Kinetic Robotics’ quasi-direct-drive joint actuator. It integrates an 8:1 planetary gearbox, motor, encoder and control board in one housing. The first-run design targets are 7.5 N·m continuous and 20 N·m short-duration peak torque. It supports position, speed and torque control.
Technical specifications
Output & transmission
- Output torque · Continuous
7.5 N·m
- Output torque · Peak
20 N·m
- Output speed · Continuous
110 rpm
- Output speed
320 rpm
- Backlash
15 arcmin
Dimensions & installation
- Outer diameter
106.08 mm
- Axial length
51.87 mm
- Radial load
900 N
- Axial load
800 N
Electrical
- Operating current · Continuous
7 A
- Operating current · Peak
25 A
Encoders & feedback
- Torque feedback method
Phase-current estimation
Communication & control
- Communication interface
CAN FD / USB-C / UART
- Control mode
Position / Velocity / Torque
Braking & environment
- Protection functions
Electrostatic discharge protection
- Cooling method
Conduction through housing and mount
Construction & components
- Encoder integration
Integrated
- Controller integration
Integrated
Model-level records · configuration applicability unverified
- Materials
- Aluminum-polymer hybrid housing
- Transmission mechanism
- Planetary gears
- Mounting flange standard
- Ø34 mm, Ø25 mm bolt circle
- Mounting interface
- 5 × M4 on Ø97.7 mm bolt circle
- Weight
- 0.4 kg
- Gear Ratio
- 8:1
- Joint Type
- Quasi-direct drive (QDD)
- Operating voltage
- 24–48 V
- Operating temperature
- -20–80 °C
Source · 6
2026-11-20
Communication interface · CAN FD
Communication interface · USB-C
Control mode · Position
Control mode · Velocity
Control mode · Torque
Protection functions · Electrostatic discharge protection
2026-11-20
Axial length · Overall height with control board: 51.87 mm
Axial load · 800 N
Controller integration · Integrated
Encoder integration · Integrated
Operating current · 7 A
Operating current · 25 A
Outer diameter · 106.08 mm
Output speed · 110 rpm
Output speed · 320 rpm
Output torque · 7.5 N·m
Output torque · 20 N·m; short-duration at peak phase current
Radial load · 900 N
Torque feedback method · Phase-current estimation
Transmission mechanism · Planetary gears
Gear Ratio · 8:1 planetary
Joint Type · Quasi-direct drive (QDD)
Operating voltage · 24–48 V
Operating temperature · -20–80 °C
2026-11-20
Backlash · 15 arcmin
Materials · Aluminum-polymer hybrid housing
Weight · 400g (est)
2026-11-20
Mounting flange standard · Ø34 mm, Ø25 mm bolt circle
Mounting interface · 5 × M4 on Ø97.7 mm bolt circle
Commercial Status
Related Entities
No related products recorded yet.