
 Elephant Robotics
MS-Gelenkmodule
- Abtriebsdrehzahl
- 30 rpm
- Außendurchmesser
- 82 mm
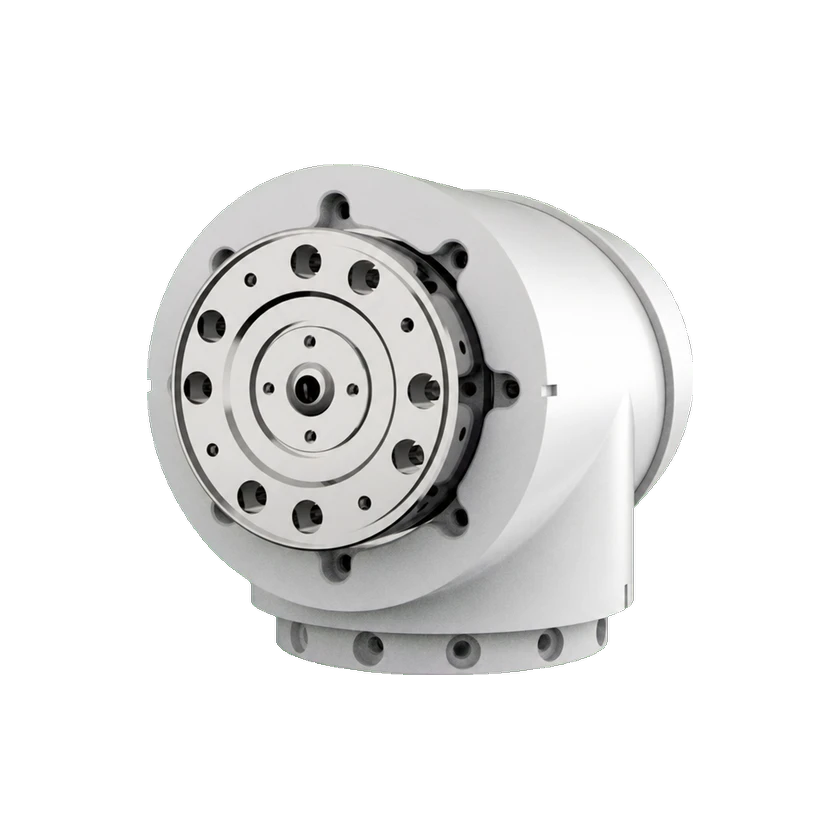
MS14 ist ein integriertes Gelenkmodul von Elephant Robotics mit offiziellem Gehäuse. Die MS-Serie ist für anpassbare kollaborative Roboter in Industrie, Forschung, Bildung und Gewerbe vorgesehen.
Technische Daten
Werte werden in einheitlichen technischen Einheiten angezeigt.
Abtrieb & Übertragung
- Abtriebsdrehmoment
14.25 N·m
- Abtriebsdrehmoment
53.2 N·m
- Abtriebsdrehzahl
30 rpm
Abmessungen & Montage
- Außendurchmesser
82 mm
- Axiale Länge
121.7 mm
- Hohlwellendurchmesser
6.5 mm
- Kippmoment
40 N·m
- Kippmoment
80 N·m
Elektrische Daten
- Betriebsstrom
1.15 A
- Betriebsstrom
4.3 A
Encoder & Rückmeldung
- Encoder-Auflösung
19 bit
- Encoder-Zählwerte pro Umdrehung
20000 count/rev
Aufbau & Komponenten
- Motorintegration
Integriert
- Getriebeintegration
Integriert
- Encoderintegration
Integriert
- Bremsenintegration
Integriert
Open Source und Bauunterlagen
Software
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Hardwaredesign
Teilweise Hardware-DokumentationOffizielle Seite mit MS Module User Manual V1.0 unter Downloads: Maße, Antriebsanschlüsse und Integration für MS14/17/20/25/32. Gelieferte Konfiguration prüfen. Urheberrecht vorbehalten; Kopieren/Übersetzen erfordert schriftliche Erlaubnis. Keine Fertigungs-CAD, Firmware oder vollständige Roboterbauunterlagen.
Erläuterung ansehenBauunterlagen
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Hardware | Montage-, Anschluss- und Maßhandbuch der MS-Serie elephantrobotics.com Offizielle Seite mit MS Module User Manual V1.0 unter Downloads: Maße, Antriebsanschlüsse und Integration für MS14/17/20/25/32. Gelieferte Konfiguration prüfen. Urheberrecht vorbehalten; Kopieren/Übersetzen erfordert schriftliche Erlaubnis. Keine Fertigungs-CAD, Firmware oder vollständige Roboterbauunterlagen. | — | MS14 (MS-series user manual V1.0) | Öffnen Dokumentation |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.