
Gehirn / ModelleVorgeführt
Gemini Robotics On-Device
Vision-Sprache-Aktion · Google DeepMind · 2025-06-24
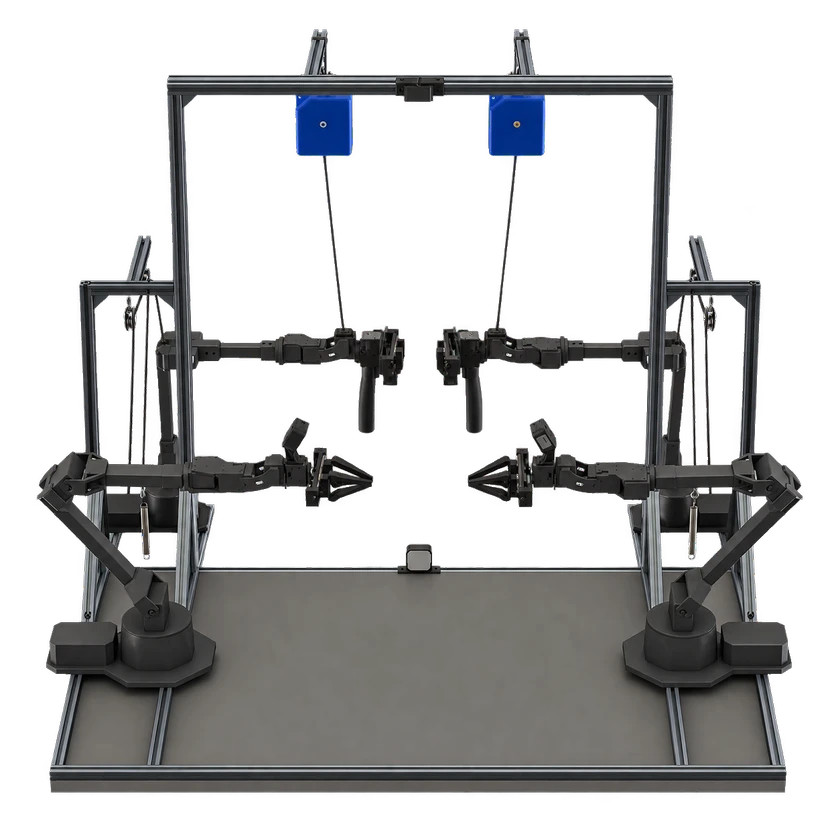
Offene Hardware für skalierbare bimanuale Teleoperation und Daten für Robot Learning.
Quellcode und Open-Source-Lizenz sind verifiziert. Beachten Sie die jeweiligen Lizenzbedingungen.
Materialien sind zugänglich; daraus folgt keine Berechtigung zur Weiterverwendung.
Die offizielle Anleitung behandelt Druckteile, Rahmen, Schwerkraftausgleich, Greifer, Kameras, Kabel und Software. Systemmontage mit fertigen Armen, keine Fertigung dieser Arme. Die Dokumentlizenz ist ungeklärt.
Erläuterung ansehen| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Code | ALOHA-2-Teleoperations- und Erfassungssoftware GitHub · tonyzhaozh/aloha Die offizielle ALOHA-2-Anleitung verweist auf Quickstart und Teleoperationsskripte des MIT-ALOHA-Repositories. Externe Treiber und ACT behalten eigene Bedingungen. | MIT | ALOHA 2 | Öffnen GitHub |
| Hardware | ALOHA-2-Entwürfe für Greifer, Halter und Arbeitszelle GitHub · tonyzhaozh/aloha Das offizielle versionsspezifische Verzeichnis bietet Greifer-, Kamera-/Schwerkrafthalter- und Zellentwürfe unter MIT. Vollständige Fertigungsdateien der gekauften Arme sind damit nicht belegt. | MIT | ALOHA 2 | Öffnen GitHub |
| Stückliste | ALOHA-2-Arbeitszellen-Stückliste docs.google.com Die offizielle Stückliste umfasst Rahmen, Kompensation, Greifer, Kameras und Elektronik sowie je zwei gekaufte ViperX-300- und WidowX-250-Arme. Die Dokumentlizenz ist ungeklärt. | — | ALOHA 2 | Öffnen Dokumentation |
| Anleitung | ALOHA-2-Arbeitszellen-Montageanleitung docs.google.com Die offizielle Anleitung behandelt Druckteile, Rahmen, Schwerkraftausgleich, Greifer, Kameras, Kabel und Software. Systemmontage mit fertigen Armen, keine Fertigung dieser Arme. Die Dokumentlizenz ist ungeklärt. | — | ALOHA 2 | Öffnen Dokumentation |
| Simulation | ALOHA-2-MuJoCo-Arbeitszellenmodell GitHub · google-deepmind/mujoco_menagerie Offizielles Menagerie-MJCF für die ALOHA-2-Zelle mit neuen Greifern und identifizierter Dynamik. Erfordert MuJoCo ab 3.1.1; Modell unter BSD-3-Clause. | BSD-3-Clause | ALOHA 2 | Öffnen GitHub |