
ブレイン / モデル実演済み
Gemini Robotics On-Device
視覚・言語・行動 · Google DeepMind · 2025-06-24
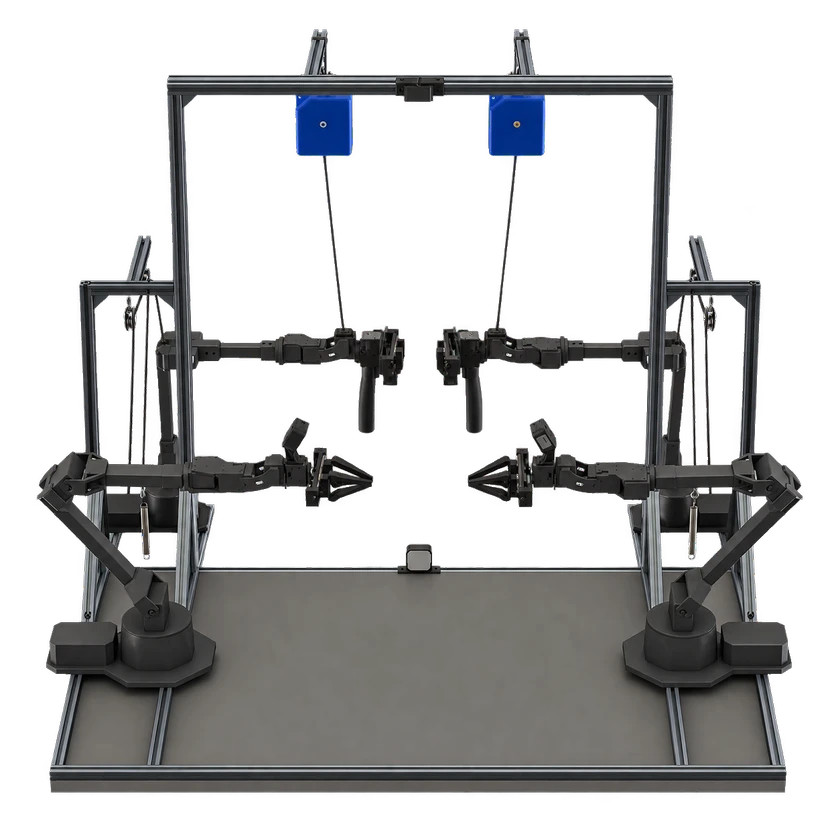
スケーラブルな両腕テレオペレーションとロボット学習データ収集のためのオープンハードウェア。
ソースコードとライセンスを検証済みです。各資料の利用条件に従ってください。
資料を入手できますが、公開だけで再利用の権利が付与されるわけではありません。
公式ガイドは印刷部品、フレーム、重力補償、グリッパー、カメラ、配線、ソフト設定を説明。購入アームによるシステム組立であり、アーム自体の製造手順ではありません。許諾は未確認です。
説明を見る| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| コード | ALOHA 2 遠隔操作・収集ソフトウェア GitHub · tonyzhaozh/aloha ALOHA 2 公式ガイドは ALOHA リポジトリの導入・遠隔操作スクリプトを指定します。MIT 許諾で、外部ドライバーと ACT は別条項です。 | MIT | ALOHA 2 | 開く GitHub |
| ハードウェア | ALOHA 2 グリッパー・台座・作業セル設計 GitHub · tonyzhaozh/aloha 公式の世代別ディレクトリはグリッパー、カメラ・重力補償台座、作業セル設計を MIT で公開。購入アームの全製造図公開は意味しません。 | MIT | ALOHA 2 | 開く GitHub |
| 部品表 | ALOHA 2 作業セル部品表 docs.google.com 公式部品表はフレーム、補償機構、グリッパー、カメラ、電子部品を掲載。ViperX 300 と WidowX 250 を各2台購入します。文書許諾は未確認です。 | — | ALOHA 2 | 開く ドキュメント |
| ガイド | ALOHA 2 作業セル組立ガイド docs.google.com 公式ガイドは印刷部品、フレーム、重力補償、グリッパー、カメラ、配線、ソフト設定を説明。購入アームによるシステム組立であり、アーム自体の製造手順ではありません。許諾は未確認です。 | — | ALOHA 2 | 開く ドキュメント |
| シミュレーション | ALOHA 2 MuJoCo 作業セルモデル GitHub · google-deepmind/mujoco_menagerie 公式 Menagerie MJCF は ALOHA 2 双腕セルと新グリッパー、同定した動力学を表現。MuJoCo 3.1.1 以降が必要。BSD-3-Clause モデルです。 | BSD-3-Clause | ALOHA 2 | 開く GitHub |