
无锡陆吾智能科技
桌面级四足机器人
价格
未公开
类型
四足机器人
状态
未公开
可得性
未公开
购买方式
未公开
发布时间
2025年8月31日
国家/地区
中国
最后核验
2026-08-21
XGO-mini3W 是 无锡陆吾智能科技 的桌面轮式四足AI机器人。
1 / 1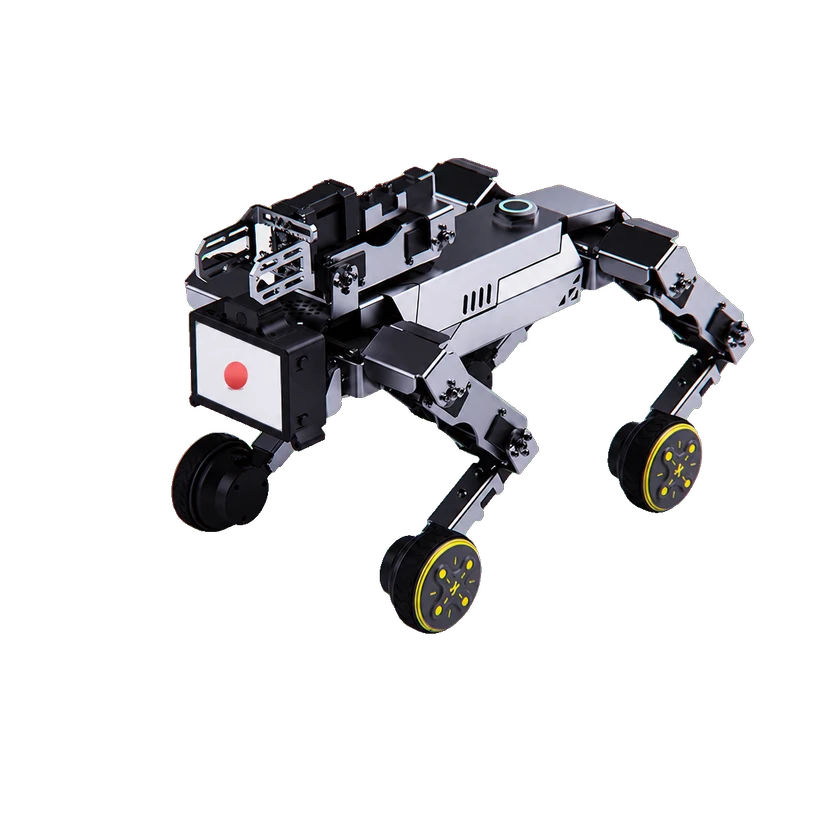
硬件规格
整机规格
手臂规格
带有末端执行器夹具的后置机械臂
移动方式
可以在轮式和腿式步态之间切换
总自由度
15 自由度
运动性能
底盘运动能力
全向运动
地形适应
多地形适应性
机械结构
末端执行器
抓任务支撑
关节运动范围
六轴姿态控制
传感器
IMU
6 轴 IMU(ICM-42670)或 9 轴 IMU(ICM-20948)
视觉感知
IMU、关节位置传感器和电流传感器
电池与续航
充电时间
1.5–2 h
计算平台
板载计算
树莓派计算模块 5(CM5)
操作系统
当前官方 xgolib 安装指南需要 Python 3.8 或更高版本。
交互与通信
通信
CM5 与 ESP32-WROVER 控制器之间的高速 UART 链路
交互显示屏
启动准备就绪后,XGO-OS 界面将显示在屏幕上。
外部接口
直流桶充电端口位于四足底部。
视觉识别
视觉识别包括颜色跟踪和二维码识别。
视觉识别
手势触发的动作控制。
视觉识别
人脸识别,为已识别的人脸生成标识符。
视觉识别
通过表情和语音反馈进行面部表情分析
视觉追踪
人类识别和连续跟踪。
语音交互
用于对话和动作控制的唤醒词语音交互
开发与扩展
图形化编程
用于自定义步态编程的图形化编程。
操作模式
姿势稳定性
操作模式
多种运动步态
二次开发/SDK
Python 和 ROS 编程
二次开发/SDK
使用记录的串行协议进行本机 C++ 开发。
二次开发/SDK
制造商的 xgolib 运动控制接口和图形显示库支持 XGO-mini3W。
商业状态
状态
未公开
价格
未公开
发布时间
2025年8月31日
时间线
- 机器人发布XGO-mini3W
提交来源或更正