

 自变量机器人
ArtiXon 五指灵巧手
ArtiXon Hand
价格
未公开
类型
组件 · 灵巧手
状态
商业化
可得性
未公开
购买方式
未公开
发布时间
2025年8月
国家/地区
中国
最后核验
2026-09-13
单手主动自由度 15
主动自由度
< 1 kg
重量
5 指
指头数量
ArtiXon Hand 是自变量机器人的五指灵巧手,采用仿生腱绳传动,具备20个总自由度、单手15个主动自由度及指尖触觉传感器。最高负载5 kg,支持 ROS 1、ROS 2 与即插即用 SDK。
1 / 1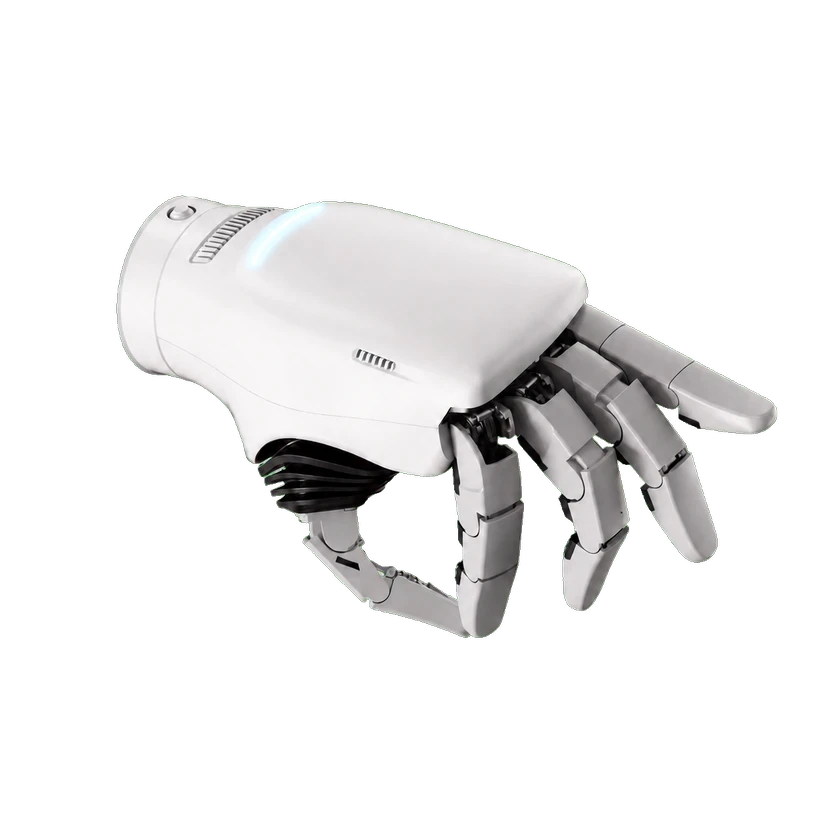
硬件规格
自由度与驱动
执行器数量
15 个驱动单元
主动自由度
单手主动自由度 15
总自由度
总自由度 20
传动机制
仿生腱绳传动配合微型减速机
运动性能
协调控制架构
高频驱动控制与仿生触觉融合算法
手部负载
3–5 kg
通用负载
最大负载 5 kg
机械尺寸与安装
重量
< 1 kg
机械结构
负载循环寿命
1000000
传感器
感知传感器
指尖高精度触觉传感器
触觉传感器
指尖高精度触觉传感器
性能与任务
重复定位精度
< 1 mm
交互与通信
通信
USB
外部接口
USB 3.0
系统响应时间
< 1 s
触觉反馈
最小 0.1 N 灵敏感知;法向力和切向力多维感知
开发与扩展
集成接口
ROS 1、ROS 2、SDK
操作模式
捏、夹、抓、扭等 31 种精细动作
二次开发/SDK
即插即用 SDK;兼容 ROS 1 和 ROS 2
商业状态
状态
商业化
价格
未公开
发布时间
2025年8月
关联实体
“ArtiXon Hand” 的关联机器人
提交来源或更正