RoboAtlas 摘要
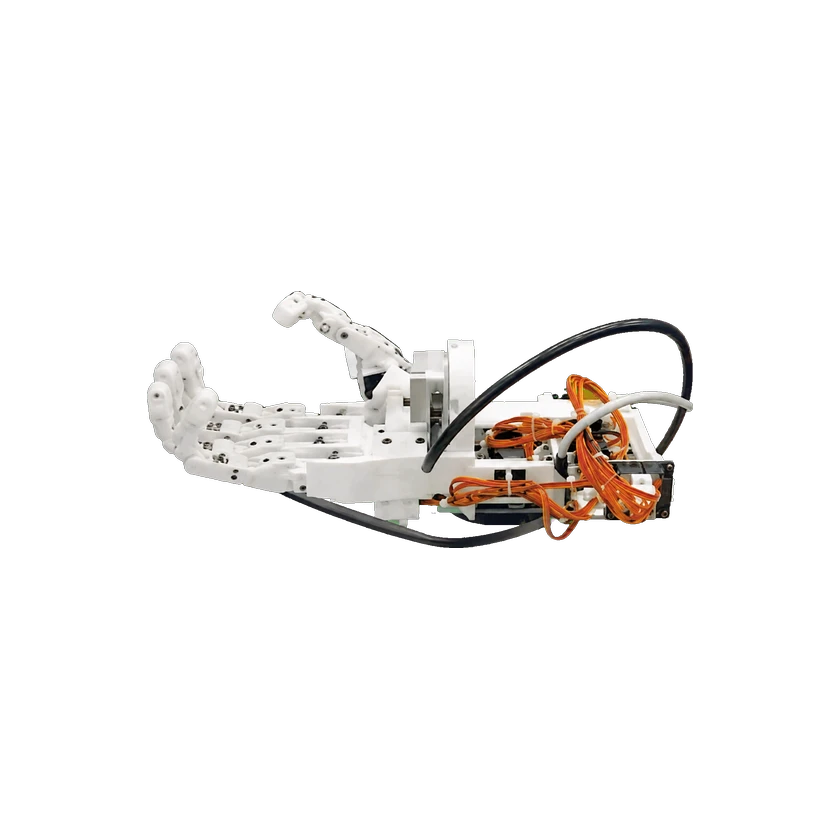
由郑阳·克里斯·翁创建的开源机器人手项目。BiDexHand V4 仓库公开设计文件、物料清单、ROS 2 控制软件包、CAD 资产和装配文档,用于缆绳驱动仿生灵巧手的构建与研究。该项目定位为研究与开发平台,而非商业制造商;论文记载的机构关联为美国西北大学机器人与生物系统中心。
由郑阳·克里斯·翁创建的开源机器人手项目。BiDexHand V4 仓库公开设计文件、物料清单、ROS 2 控制软件包、CAD 资产和装配文档,用于缆绳驱动仿生灵巧手的构建与研究。该项目定位为研究与开发平台,而非商业制造商;论文记载的机构关联为美国西北大学机器人与生物系统中心。