
左手
左手通信・制御
通信インターフェース
シリアルインターフェース
通信プロトコル
FPGAリアルタイムシリアルバス、25 Mbps
センシング
固有受容フィードバック
関節位置・トルクフィードバック
 SCHUNK
SAH
SAHは、DLRとHarbin Institute of Technologyが共同開発し、SCHUNKが製品化した四指の人型ロボットハンドです。17関節と13の能動自由度を持ち、親指には対向動作用の追加駆動部があります。開発元資料によると、各関節に非接触磁気式角度センサーとひずみゲージ式トルクセンサーを備えます。内蔵駆動部・電子回路と外部制御器で関節情報を取得し、精密操作やパワーグラスプを研究できます。
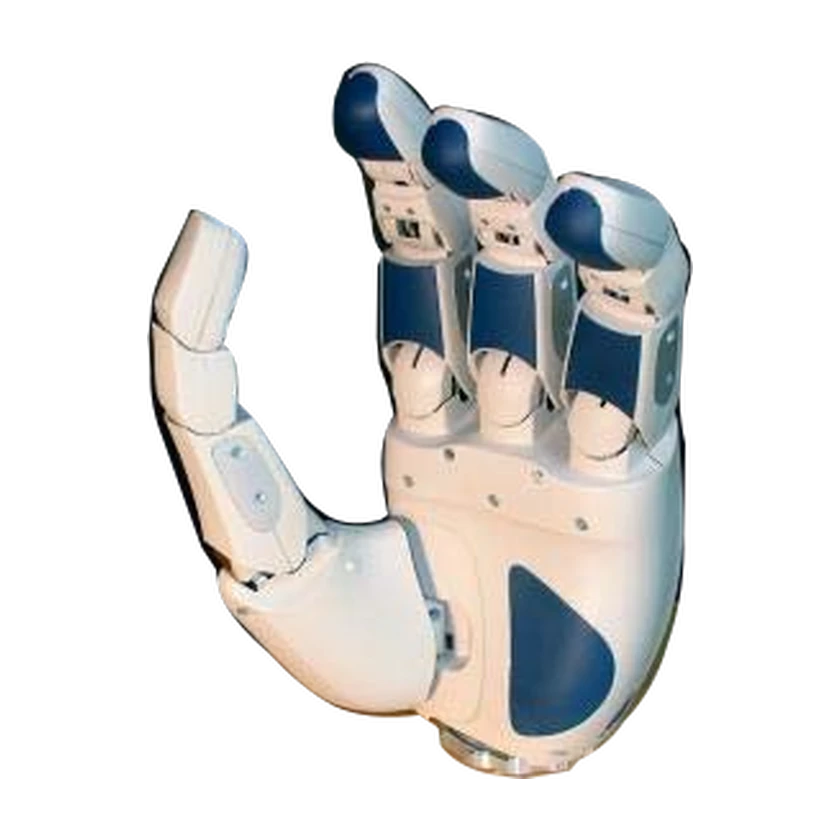
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
DLR/HIT開発者資料は約2.2kgで、正確な質量ではありません。SCHUNK資料は商用SAHを特定しますが個別質量や納入改訂版は示しません。開発者近似値を報告値として保持し、納入機質量の新確認とはしません。SAH実験の13制御自由度は質量版を確定しません。
関連製品はまだ登録されていません。