
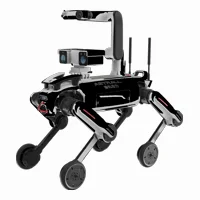
 Astrall Dynamics
ASTRALL Hypertron
価格
不明
タイプ
四足歩行ロボット
ステータス
不明
提供状況
販売中
購入方法
未公開
発売時期
2026年6月22日
国・地域
中国
最終確認
2026-09-08
50 kg
汎用可搬重量
47 kg
重量
Hypertronは、Astrall Dynamicsが電力設備の点検、消防・緊急対応、警備巡回、産業作業向けに開発した、産業用の四足歩行・輪脚ロボットプラットフォームです。自社開発のモーターと関節モジュールを基盤に、運動制御、マルチセンサー融合知覚、モジュール統合技術を組み合わせています。公式資料によると、各モデルは定期点検と複雑環境での重作業を相互補完する構成です。
1 / 1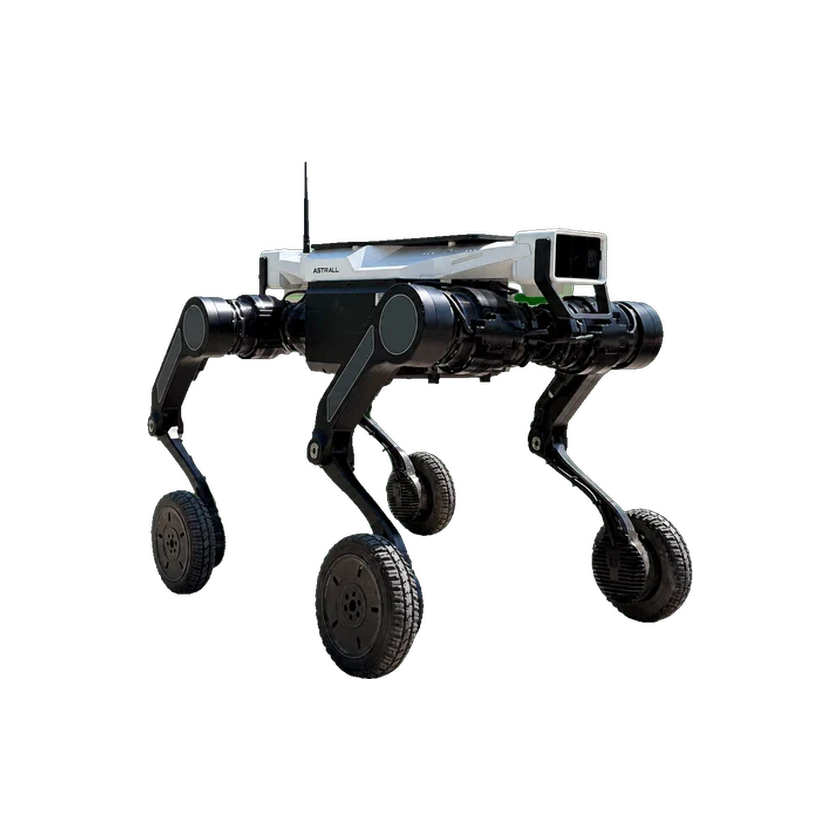
ハードウェア仕様
本体仕様
保護等級(IP)
IP67
移動方式
Wheel-legged quadruped (four legs, each terminating in a driven wheel)
運動性能
最大登坂角度
45 °
最大移動速度
8 m/s
汎用可搬重量
50 kg
立位耐荷重
120 kg
階段昇降
25 cm
障害物乗越え高さ
100 cm
連続歩行ペイロード
50 kg
機械・取付
取付インターフェース
Hypertron ファミリには、検査ポッド、消火用放水銃、EOD アーム用の標準化されたクイックインストール インターフェイスが備わっています。 SW01固有の構成を確認する必要があります
重量
47 kg
機械構造
アクチュエータモデル
自社開発の高応答・高精度モーター
センサー
測位モジュール
GPS が拒否された変電所やトンネル坑道でもセンチメートルレベルの連続測位を実現
知覚センサー
自社開発の動作制御および認識システム
バッテリーと稼働時間
バッテリー交換対応
ホットスワップ可能なバッテリー設計
計算プラットフォーム
空間基盤モデル
Odin1 空間記憶モジュールはデフォルトの空間認識ソリューションとして報告されています
信頼性・環境
動作温度
-20–55 °C
インタラクションと通信
空間記憶
GPS が拒否された環境におけるセマンティック空間メモリとリアルタイム マッピング
自律帰還
タスクの中断、バッテリーの消耗、または通信の切断後に、確立された空間記憶から自律的に戻ることができます。
センサーフュージョンナビゲーション
LiDARとIMUの融合ナビゲーション。
開発と拡張
二次開発/SDK
SDK開発環境とROS互換性。
商用ステータス
ステータス
不明
価格
不明
発売時期
2026年6月22日
関連エンティティ
タイムライン
- ロボット公開Hypertron-SW01
情報源または訂正を送信