価格
価格未公開
タイプ
ヒューマノイドロボット · 車輪型ヒューマノイド
適用シーン
Industrial · Manufacturing / Healthcare & Elderly Care · Medical Assistance
ステータス
試験導入
提供状況
実証導入のみ
購入方法
未公開
発売時期
2025年8月8日
国・地域
中国
最終確認
2026-08-19
21自由度
総自由度
100 kg
重量
8 時間
稼働時間

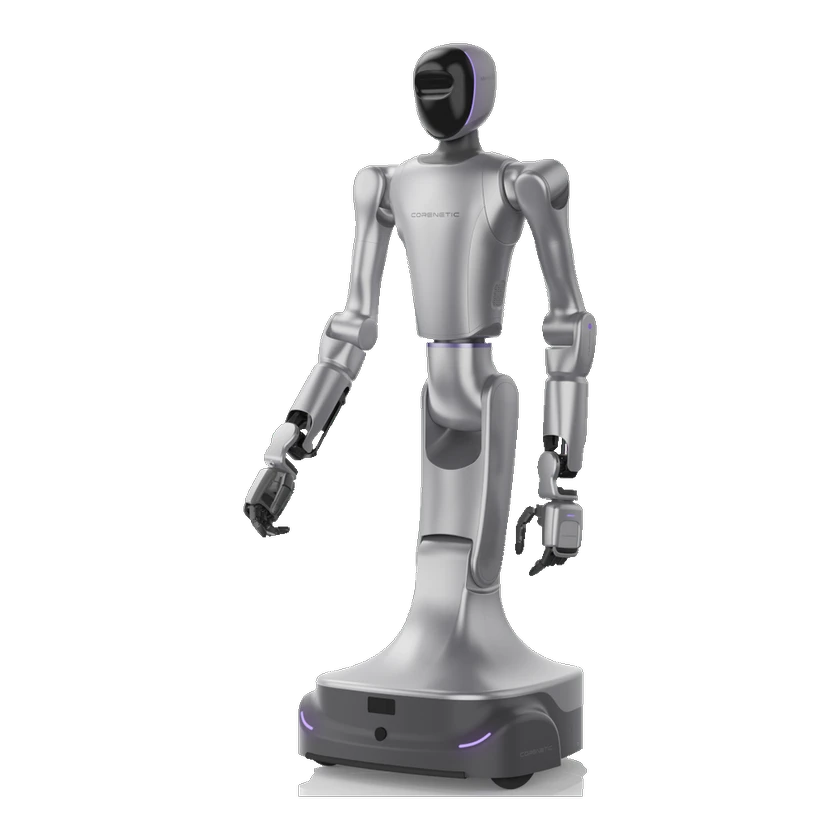
Monte02は、生命科学、医薬、化学、先進製造の産業プロセス向けにCoreneticが開発した車輪型ヒューマノイドです。差動二輪ベース、各7自由度の両腕、マルチモーダル認識を備え、自律ナビゲーション、障害物回避、精密操作により、複数機器・複数工程の自動化に対応します。

1 / 1Monte02

インテリジェンス・プロフィール

学習方法公式発表
人間によるデモンストレーション
能力マップ

移動実演済み
ナビゲーション

The official Monte02 announcement states that its multi-sensor system enables autonomous navigation and obstacle avoidance in complex environments.

操作実演済み
把持

The official Monte02 announcement documents a WRC demonstration of precise, flexible sample-preparation operations using multiple end effectors.

操作実演済み
ピックアンドプレース

The official Monte02 announcement documents sample transfer and equipment loading and unloading in the WRC demonstration.

操作実演済み
道具使用

The official Monte02 announcement documents laboratory operations performed through multiple end effectors, including equipment loading and unloading and automated control.

自律性実演済み
長期タスク

The official Monte02 announcement documents a closed-loop, long-sequence laboratory workflow with multiple stages at WRC.

自律性実演済み
自律運用

The official Monte02 announcement documents robots autonomously completing continuous laboratory operations during the WRC demonstration.

ハードウェア仕様

本体仕様

腕の長さ
各腕702 mm
材質
高強度マグネシウム・アルミニウム合金フレーム+ABSエンジニアリングプラスチック外装
立位時寸法
590 × 619 × 1623 mm(長×幅×高)
総自由度
21自由度

運動性能

片腕ペイロード
各腕6.5 kg(エンドフランジ位置)
シャーシ移動能力
二輪差動駆動
最大移動速度
1.0 m/s
対応地形
屋内床面(タイル、フローリング、樹脂床など)

機械・取付

片腕制御自由度
各腕7自由度
頭部自由度
2自由度
腰部自由度
3自由度
重量
100 kg

機械構造

デクスタラスハンド
適応型二指グリッパーまたは多指器用ハンド、自動クイックチェンジ対応

センサー

カメラ
頭部RGBDカメラ1基、アーム先端RGBDカメラ2基
LiDAR
搭載。複雑な環境での自律ナビゲーションと障害物回避に使用
障害物回避
LiDAR、超音波、視覚によるマルチセンサー障害物回避
超音波センサー
搭載。複雑な環境での自律ナビゲーションと障害物回避に使用
ビジョンセンサー
RGBD視覚:頭部1基、アーム先端2基

バッテリーと稼働時間

バッテリー容量
30 Ah
バッテリータイプ
リチウムイオン電池パック
バッテリー電圧
51.2 V
充電時間
2時間(急速充電モード)
稼働時間
8 時間

計算プラットフォーム

AI計算性能公称値
200+ TOPS
オンボードコンピューティング
組み込みAIプロセッサー、200+ TOPS
プロセッサ
x86産業用リアルタイム制御ボード
ソフトウェアアルゴリズム
自社開発の空間認識・運動制御アルゴリズム

インタラクションと通信

通信
2.4 GHz / 5 GHz Wi‑Fi 6、ギガビットEthernet、フル機能Type-C
外部ポート
フル機能Type-C
スマートナビゲーション
地図構築、リアルタイム位置推定、障害物回避ナビゲーション、自律充電

開発と拡張

操作モード
自然言語入力とティーチング入力

商用ステータス

ステータス
試験導入
価格
価格未公開
発売時期
2025年8月8日

タイムライン

  1. ロボット公開
    Monte02
情報源または訂正を送信