価格
不明
タイプ
ヒューマノイドロボット · コンパクトヒューマノイド
適用シーン
研究・教育 · 研究プラットフォーム
ステータス
開発終了
提供状況
販売終了
購入方法
未公開
発売時期
2005年
国・地域
韓国
最終確認
2026-08-27
66自由度
総自由度
1.37 m
高さ
57 kg
重量
2 時間
稼働時間

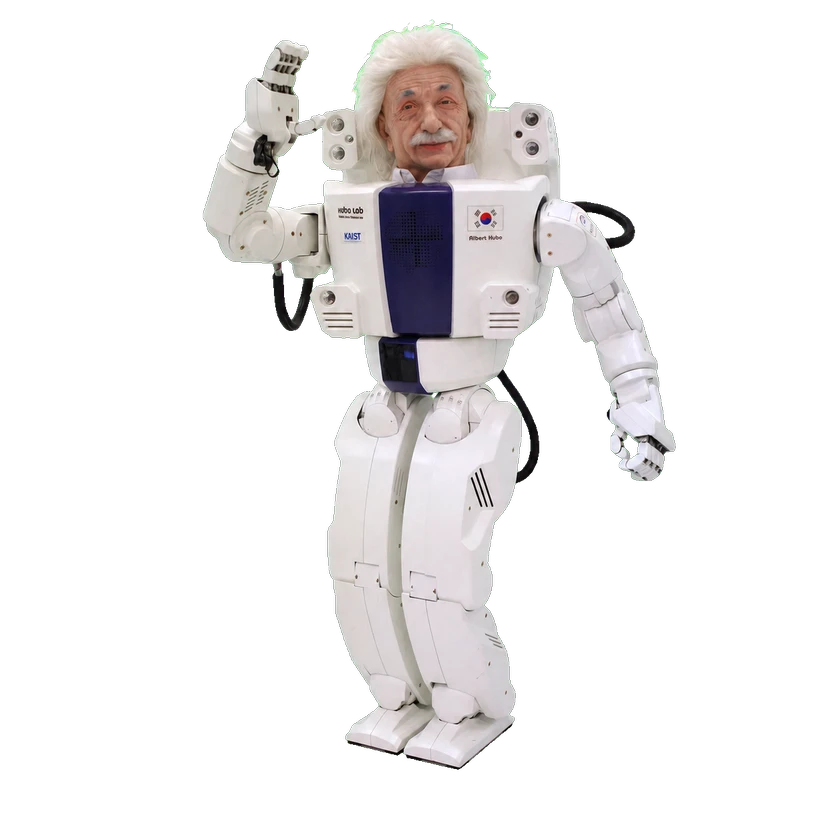
Albert HuboはKAISTとHanson Roboticsが共同開発した人型ロボットで、アインシュタインを模した表情豊かな顔、二足歩行基盤、66自由度を備え、研究と人間ロボット相互作用に用いられます。

1 / 1Albert Hubo

能力マップ

操作実演済み
把持

KAIST reports that Albert HUBO welcomed visitors by giving bouquets.
対話実演済み
人間との協働

KAIST reports that Albert HUBO welcomed visitors and shook hands with them.

ハードウェア仕様

本体仕様

材質
Frubber artificial skin
表面生地
Frubber artificial skin
総自由度
66自由度

運動性能

歩行速度
0.35 m/s

機械・取付

高さ
1.37 m
重量
57 kg

機械構造

アクチュエータモデル
DC Servo Motor + Harmonic Reduction Gear Unit
バイオニックフェイス
Einstein-inspired expressive face

センサー

姿勢センサー
ジャイロスコープ
カメラ
カメラ
足部力センサー
3軸足部力センサー
知覚センサー
カメラ、ジャイロ、加速度計、足部センサー

バッテリーと稼働時間

バッテリータイプ
リチウムポリマー電池
バッテリー電圧
24 V(本体モーター)
稼働時間
2 時間

計算プラットフォーム

オンボードコンピューティング
無線ネットワーク対応コンピューター
オペレーティングシステム
Windows XP with RTX
ソフトウェアアルゴリズム
Dynamic bipedal walking

インタラクションと通信

通信
無線ネットワーク

商用ステータス

ステータス
開発終了
価格
不明
発売時期
2005年

タイムライン

  1. ロボット公開
    Albert Hubo
情報源または訂正を送信