RoboAtlas 概要
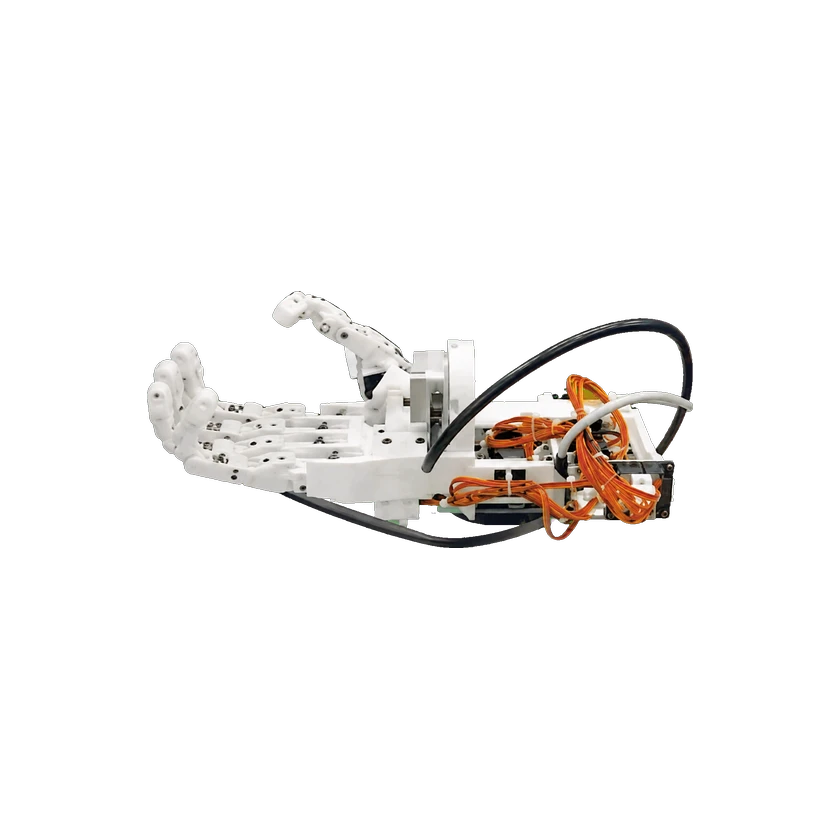
Zhengyang Kris Weng が作成したオープンソースのロボットハンド・プロジェクトです。BiDexHand V4 のリポジトリでは、ケーブル駆動の生体模倣型器用ハンド向けに、設計ファイル、部品表、ROS 2 制御パッケージ、CAD 資産、組立文書を公開しています。商用メーカーではなく、研究開発プラットフォームとして提示されています。
Zhengyang Kris Weng が作成したオープンソースのロボットハンド・プロジェクトです。BiDexHand V4 のリポジトリでは、ケーブル駆動の生体模倣型器用ハンド向けに、設計ファイル、部品表、ROS 2 制御パッケージ、CAD 資産、組立文書を公開しています。商用メーカーではなく、研究開発プラットフォームとして提示されています。