
 EngineAI Robotics
ENGINEAI JS
JS01
Price
Unknown
Type
Quadruped Robots
Status
Unknown
Availability
Not disclosed
Purchase
Not disclosed
Release Date
May 2025
Country/Region
China
Last Verified
2026-08-21
80 kg
General Payload
JS01 is a Multi-domain quadruped embodied-intelligence agent from ENGINEAI.
1 / 1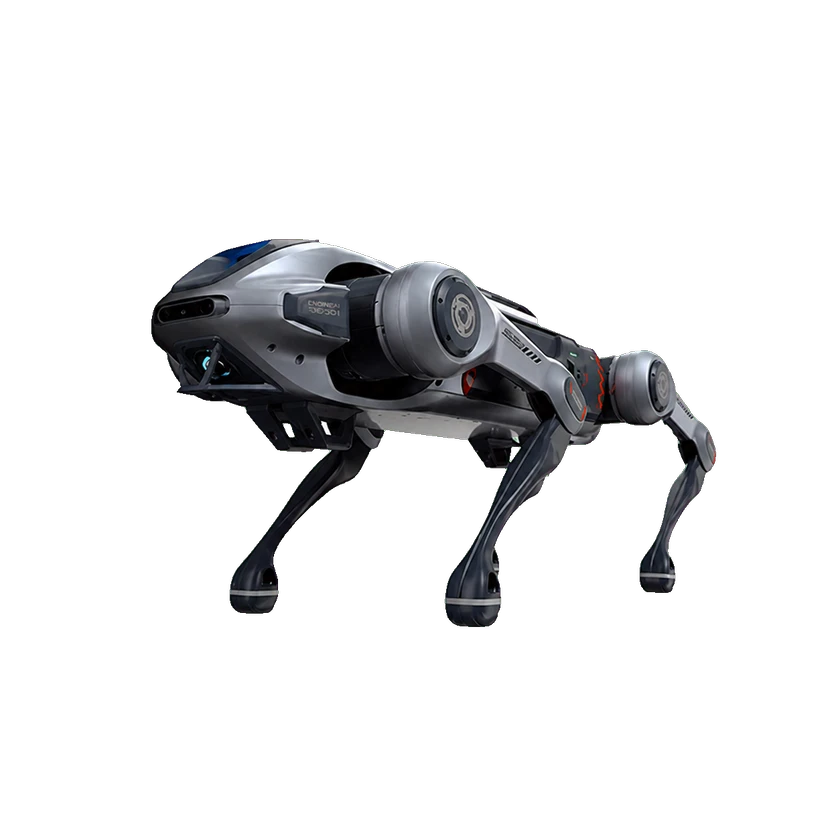
Hardware Specification
Physical Specifications
Materials
Aviation-grade aluminum-alloy external cladding
Mobility & Payload
Max Speed
3 m/s
General Payload
80 kg
Terrain Types
Terrain-perception algorithm analyzes environmental data and dynamically adjusts gait parameters for all-terrain traversal.
Mechanical Structure
Actuator Model
Full-stack, in-house developed integrated joint module.
Cooling System
Proactive cooling system integrated into the joint module.
Joint Type
Adaptive shock-absorbing joints.
Sensors
Camera
Wide-angle vision camera for multi-sensor fusion perception
Depth Camera
Intel RealSense D435i
IMU
IMU inertial sensor for multi-sensor fusion perception.
LiDAR
Integrated LiDAR for terrain perception.
Vision Sensor
Omnidirectional integrated perception
Vision Sensor
Wide-angle vision camera for multi-sensor fusion perception.
Battery and Runtime
Battery Capacity
10000 mAh
Battery Swap Support
Quick-release battery with rapid replacement
Battery Swap Support
Intelligent energy-management system providing real-time power monitoring and energy-consumption optimization.
Interaction and Communication
Smart Navigation
Self-developed AI navigation algorithm
Smart Navigation
Millisecond-level high-precision map construction from environmental data
Smart Navigation
Centimeter-level navigation using SLAM positioning
Speaker
Surround stereo speakers that mimic the direction of human speech
Development and Expansion
Expansion Backplane
Customized expansion support
Operating Modes
Natural humanoid-like walking gait
Commercial Information
Availability
JS01 was publicly exhibited at the 2025 World Robot Conference / Robot Expo.
Commercial Status
Status
Unknown
Price
Unknown
Release Date
May 2025
Related Entities
Timeline
- Robot releaseJS01
Submit a source or correction