Unitree Robotics logoUnitree Robotics

Unitree B1

B1

Preis
Preis nicht veröffentlicht
Typ
Vierbeinige Roboter
Status
Kommerziell
Offenlegungsstatus
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Hersteller kontaktieren
Veröffentlichungsdatum
Sept. 2021
Land/Region
China
Zuletzt geprüft
2026-08-21
50 kg
Gewicht
0,636 m
Höhe

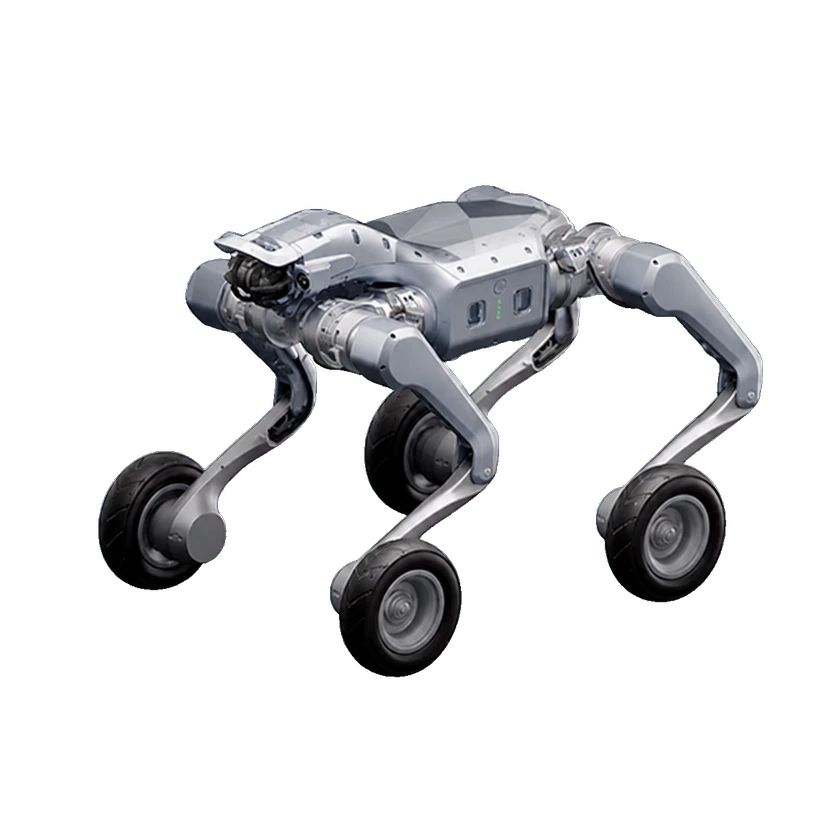
B1 ist ein industrieller Quadrupedroboter von Unitree Robotics.

1 / 1B1

Hardwarespezifikationen

Physische Spezifikationen

Abmessungen im zusammengeklappten Zustand
1202 × 467 × 297 mm
Schutzart (IP)
IP68
Abmessungen im Stand
1126 × 467 × 636 mm

Mobilität und Nutzlast

Traglast im Stand
80 kg
Stufenhöhe
20 cm
Nutzlast beim kontinuierlichen Gehen
20 kg

Mechanik und Montage

Höhe
0,636 m
Gewicht
50 kg

Sensoren

Bildsensor
5 × Intel RealSense D430

Akku und Laufzeit

Akkukapazität
18000 mAh
Akkukapazität
932,4 Wh
Akkutyp
Lithiumbatterie
Akkuspannung
51,8 V
Akkuspannung
58,8 V
Gesamtgewicht des Akkus
5 kg
Ladezeit
1–2 Std.
Laufzeit ohne Last
5 Std.
Laufzeit ohne Last
2 Std.

Rechenplattform

Onboard-Rechenleistung
Intel i5-1135G7
Onboard-Rechenleistung
3 × Xavier NX

Zuverlässigkeit und Umgebungsbedingungen

Betriebstemperatur
-5–45 °C

Interaktion und Kommunikation

Externer Anschluss
7 Anschlüsse
Externer Anschluss
4 Anschlüsse
Externer Anschluss
5 Anschlüsse
Externer Anschluss
4 Anschlüsse

Entwicklung und Erweiterung

Erweiterungs-Backplane
Unterstützt den Einsatz mehrerer Sensoren für Feuerrettungsanwendungen.
Nutzlast-Stromversorgung
12 V und 24 V

Open Source und Bauunterlagen

Software

Teilweise veröffentlicht

Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.

Hardwaredesign

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

Bauunterlagen

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

TypRessourceLizenzGültige VersionÖffnen
SimulationB1: ROS-Roboterbeschreibung und Simulationsdaten

GitHub · unitreerobotics/unitree_ros

Das offizielle ROS-Repository führt dieses Modell auf. Die Dateien dienen Visualisierung und Simulation und belegen keine Veröffentlichung von Fertigungszeichnungen oder vollständiger Bordsoftware. Die Modellkonfiguration muss übereinstimmen.

BSD-3-ClauseB1Öffnen GitHub

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Sept. 2021

Einsatzhistorie

Fortschritt, Änderungen und Quellen aus realen Projekten.

Partner
RobotX AI · Betreiber
Anwendung
Farming
Hauptaufgabe
Selbstständig zwischen Mandelbaumreihen navigieren, jeden Baum erfassen, 3D-Kronenmodelle erstellen und mögliche Schäden, ungewöhnlichen Fruchtansatz oder gebrochene Hauptäste zur Prüfung markieren. Laut Quelle wurde der Feldversuch abgeschlossen.
Standort
Nicht näher benannter Mandelhain in Kalifornien, USA
Beginn
2026-04
Zuletzt geprüft
2026-10-10
Betriebsstandorte
1

Einsatzverlauf · 1

  1. RobotX AI meldet abgeschlossenen Mandelhain-Versuch mit dem Unitree B1
Stand der geprüften Belege, kein Echtzeit-Betriebsstatus.2026-10-10

Zeitachse

  1. Roboterveröffentlichung
    B1
Quelle oder Korrektur einreichen