
 Elephant Robotics
MS-Gelenkmodule
- Abtriebsdrehzahl
- 16 rpm
- Außendurchmesser
- 162 mm
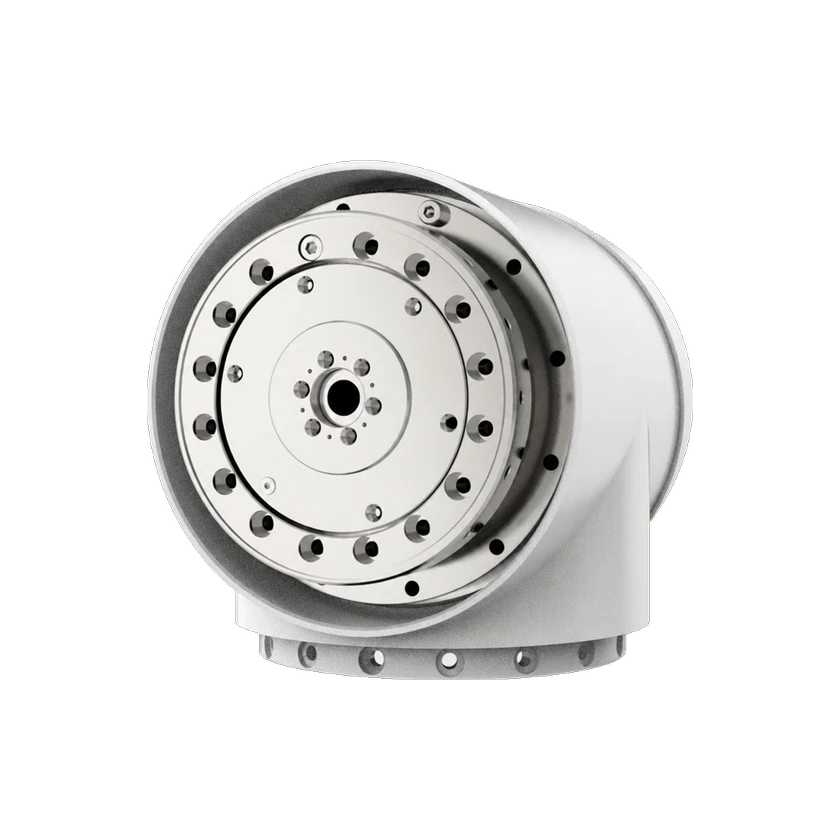
MS32 ist ein integriertes Gelenkmodul von Elephant Robotics mit offiziellem Gehäuse für anpassbare kollaborative Roboter. Es nutzt CoE, liefert 243 N·m Dauerdrehmoment bei Untersetzung 161 und besitzt IP54. Preis und Lagerstatus sind nicht veröffentlicht.
Technische Daten
Werte werden in einheitlichen technischen Einheiten angezeigt.
Abtrieb & Übertragung
- Abtriebsdrehmoment
243 N·m
- Abtriebsdrehmoment
610.85 N·m
- Abtriebsdrehzahl
16 rpm
Abmessungen & Montage
- Außendurchmesser
162 mm
- Hohlwellendurchmesser
12 mm
- Kippmoment
460 N·m
- Kippmoment
900 N·m
Elektrische Daten
- Betriebsstrom
21 A
- Betriebsstrom
50 A
Encoder & Rückmeldung
- Encoder-Auflösung
19 bit
- Encoder-Zählwerte pro Umdrehung
Nicht angegeben
Nicht angegeben
Kommunikation & Regelung
- Kommunikationsprotokoll
CoE (CANopen over EtherCAT)
Bremse & Umgebung
- Bremstyp
Elektromagnetische Reibscheibenbremse
Aufbau & Komponenten
- Motorintegration
Integriert
- Getriebeintegration
Integriert
- Encoderintegration
Integriert
- Bremsenintegration
Integriert
Open Source und Bauunterlagen
Software
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Hardwaredesign
Teilweise Hardware-DokumentationOffizielle Seite mit MS Module User Manual V1.0 unter Downloads: Maße, Antriebsanschlüsse und Integration für MS14/17/20/25/32. Gelieferte Konfiguration prüfen. Urheberrecht vorbehalten; Kopieren/Übersetzen erfordert schriftliche Erlaubnis. Keine Fertigungs-CAD, Firmware oder vollständige Roboterbauunterlagen.
Erläuterung ansehenBauunterlagen
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Hardware | Montage-, Anschluss- und Maßhandbuch der MS-Serie elephantrobotics.com Offizielle Seite mit MS Module User Manual V1.0 unter Downloads: Maße, Antriebsanschlüsse und Integration für MS14/17/20/25/32. Gelieferte Konfiguration prüfen. Urheberrecht vorbehalten; Kopieren/Übersetzen erfordert schriftliche Erlaubnis. Keine Fertigungs-CAD, Firmware oder vollständige Roboterbauunterlagen. | — | MS32 (MS-series user manual V1.0) | Öffnen Dokumentation |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.