
 Sharpa
Dexa Roboter
Dexa D01
Preis
Preis nicht veröffentlicht
Typ
Humanoide Roboter
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Hersteller kontaktieren
Veröffentlichungsdatum
Unbekannt
Land/Region
Singapur
Zuletzt geprüft
Unbekannt
66 DOF
Gesamtzahl der Freiheitsgrade
Der Dexa D01 ist Sharpas taktiler Roboter für kontaktreiche Manipulation. Er kombiniert zwei Arme mit je sieben Freiheitsgraden, Wave Hände, taktile Körperhaut und Teleoperation. Sharpa nennt 5 kg Nennlast je Arm, eine Endeffektorgeschwindigkeit über 10,5 m/s und 0,2 mm Wiederholgenauigkeit.
1 / 1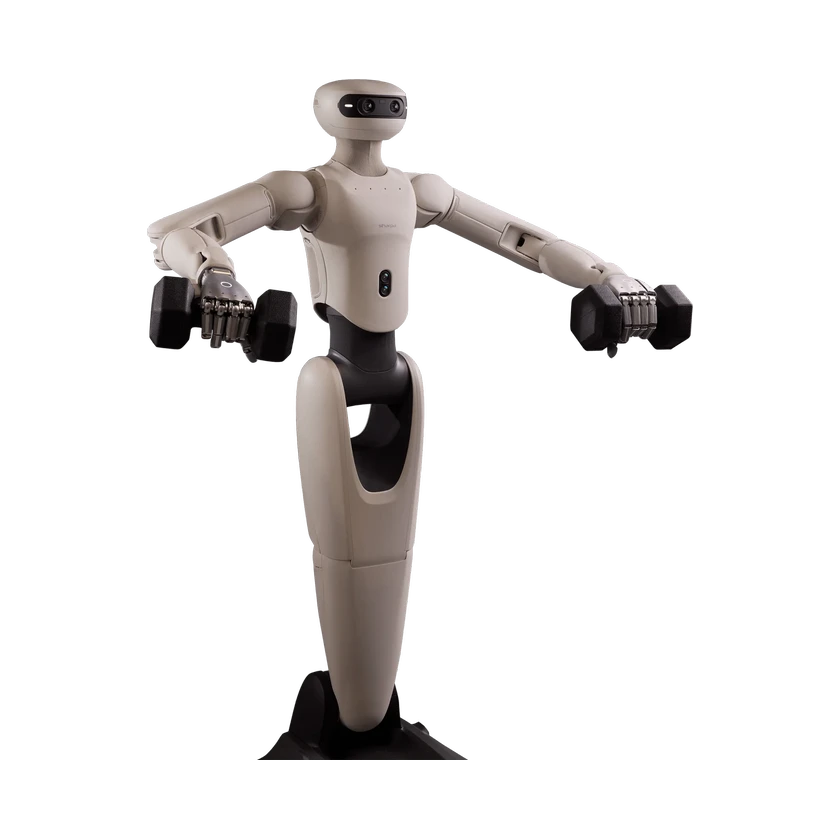
Hardwarespezifikationen
Sensorik und Datenfluss
Sensorabtastrate
100 Hz
Kraft, Tastsinn und Feedback
Kraftmessbereich
0.1–20 N
Freiheitsgrade und Antrieb
Armspannweite
147.8 cm
Abmessungen im Stand
110.9–162.4 cm
Abmessungen im Stand
49.5 cm
Abmessungen im Stand
59.4 cm
Gesamtzahl der Freiheitsgrade
66 DOF
Mobilität und Nutzlast
Nutzlast je Arm
5 kg
Lineargeschwindigkeit des Endeffektors
>10.5 m/s
Freiheitsgrade
Steuerbare Freiheitsgrade je Arm
7 DOF
Mechanische Struktur
Modell der dexterösen Hand
Sharpa Wave Hand
Sensoren
Taktiler Sensor
Vierlagige taktile Körperhaut; Kraftauflösung 0,2 N und räumliche Auflösung 10 mm.
Leistung und Aufgaben
Prozessor
NVIDIA Jetson Thor
Wiederholgenauigkeit
±0.2 mm
Interaktion und Kommunikation
Kommunikation
1000 BASE-T Ethernet / Wi-Fi 6; Regelungsfrequenz bis 1000 Hz.
Kommerzieller Status
Status
Unbekannt
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Quelle oder Korrektur einreichen