
 DEXROBOT
DexCap
Preis
Unbekannt
Typ
Robotik-Datenerfassungssysteme
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
China
Zuletzt geprüft
2026-09-17
Exoskelett
Geräteform
Gelenkwinkel
Erfasste Daten
Arm
Körperabdeckung
Nicht erforderlich
Roboter bei der Erfassung erforderlich
65-DoF-Wearable-Exoskelett zur Erfassung von Arm-, Hand- und Taillenbewegungen für Robot Learning.
1 / 1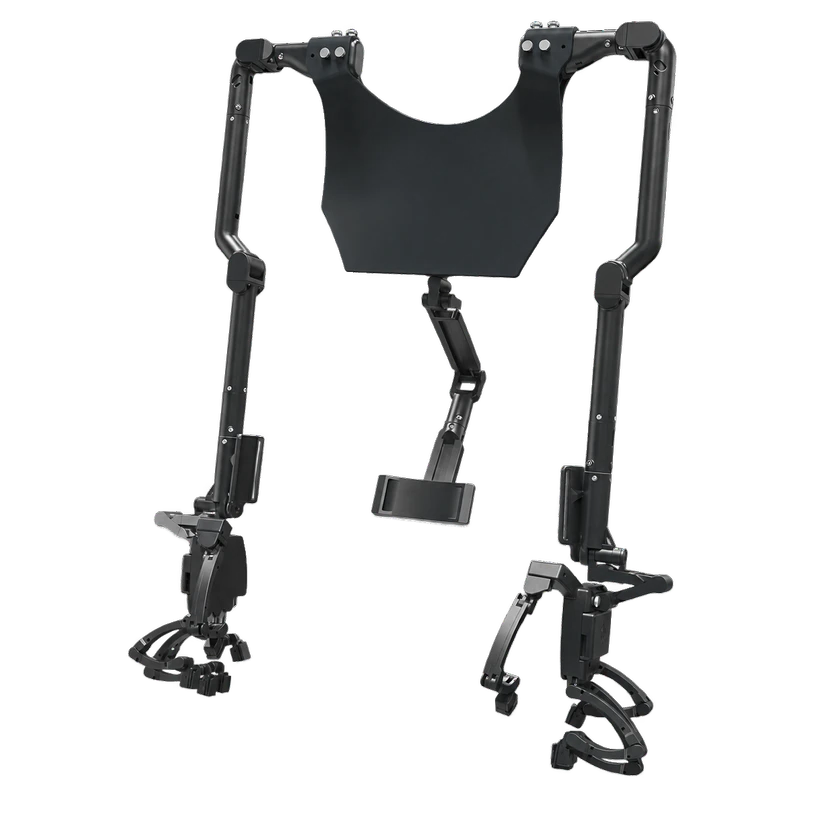
Technische Daten
Einrichtung und Kalibrierung
Körperabdeckung
Arm
Körperabdeckung
Handgelenk
Körperabdeckung
Taille
Körperabdeckung
Finger
Erfassungsmethode
Teleoperation
Erfassungsmethode
Menschliche Demonstration
Erfasste Daten
Gelenkwinkel
Erfasste Daten
Endeffektorpose
Externe Rechenleistung erforderlich
Erforderlich
Externes Tracking erforderlich
Abhängig von der Konfiguration
Geräteform
Exoskelett
Roboter bei der Erfassung erforderlich
Nicht erforderlich
Unterstützte Robotertypen
Roboterarm
Unterstützte Robotertypen
Geschickte Roboterhand
Hardware-Spezifikationen
Sensortechnologie
Magnetischer Encoder
Sensormodule
65 magnetische Absolutencoder.
Erfasste Freiheitsgrade
65 DoF: je 9 pro Arm, je 21 pro Hand und 5 an der Taille.
Hardware-Spezifikationen
Kommunikations-Framerate
Framerate der drahtlosen Übertragung: 200 Hz.
Kommunikations-Framerate
Framerate der kabelgebundenen Übertragung: 1000 Hz.
Orientierungsfehler
Orientierungsfehler des Endeffektors: Roll-, Nick- und Gierwinkel jeweils ≤0,1°.
Positionsfehler
Positionierungsfehler des Endeffektors: X≤0,5 mm, Y≤0,5 mm, Z≤0,1 mm.
Verteilung der Freiheitsgrade
65 DoF: je 9 pro Arm, je 21 pro Hand und 5 an der Taille.
Konnektivität und Entwicklung
Unterstützte Betriebssysteme
Windows / Linux
Mechanik und Montage
Gewicht
4.2 kg
Kommerzieller Status
Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Quelle oder Korrektur einreichen